



Diseñando ESCs de alto rendimiento para drones: factores esenciales y soluciones de mercado
En ingeniería de drones, el control preciso de velocidad y dirección del motor es primordial. Los motores brushless DC dominan el mercado por su tamaño compacto, bajo coste y rendimiento robusto. Un controlador electrónico de velocidad (ESC) es el centro que gestiona entrega de potencia, detección de corriente, lógica de microcontrolador y comunicación con el sistema de vuelo, haciéndolo indispensable para UAVs modernos.
Consideraciones clave para diseño de ESC
Al arquitectar un ESC, los ingenieros deben sopesar los siguientes parámetros críticos:
- Tipo de batería y voltaje instalado en el dron
- Especificaciones del motor y clase de potencia
- Restricciones de presupuesto para componentes y fabricación
- Compatibilidad electromagnética (EMC) y resiliencia a interferencias
La mayoría de quadcopters emplean motores brushless DC (BLDC) o síncronos de imanes permanentes (PMSM/BLAC). La elección dicta el algoritmo de control: trapezoidal u orientado a campo (FOC). El control trapezoidal usa secuencia de conmutación de seis fases y estima ángulo del rotor en setups sensorless vía back-EMF. FOC, en cambio, entrega corrientes de fase sinusoidales, logrando precisión de ángulo de 1°‑5° y maximizando par bajo aceleración rápida.
Arquitectura de Control Orientado a Campo
FOC es el estándar de la industria para ESCs de drones, permitiendo generación suave de par y uso eficiente de potencia. Un diagrama de bloques típico de FOC incluye:
- Controladores de corriente dual-PI
- Generador de referencia de corriente y bucle de velocidad opcional
- Transformadas Clarke, Park e inversa de Park para conversión de marco de referencia
- Modulador vectorial espacial (SVM) para generar formas de onda PWM
- Lógica de arranque/parada y circuitos de protección
- Observador opcional para estimación sensorless de posición del rotor
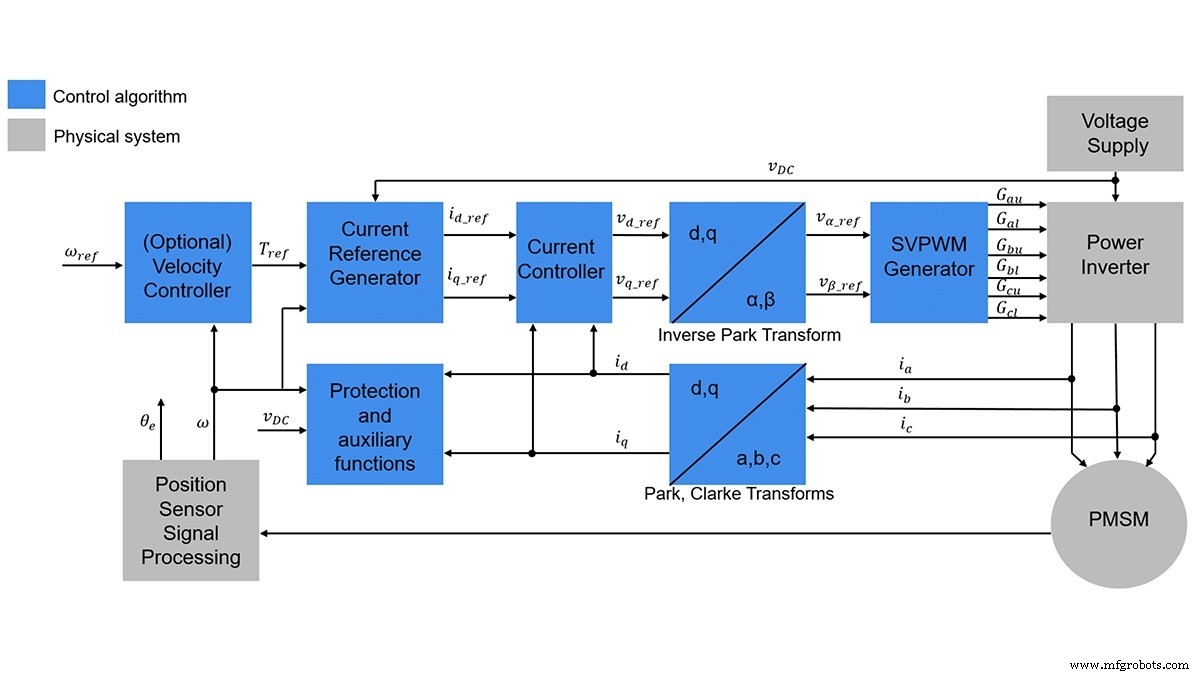
Figura 1. Diagrama de bloques de Control Orientado a Campo (Fuente: MathWorks)
La elección entre control open-loop y closed-loop (sensorless) depende de las necesidades de precisión de la aplicación. Los sistemas closed-loop monitorizan continuamente corriente y voltaje para corregir desviaciones, asegurando rendimiento consistente incluso bajo cambios de carga.
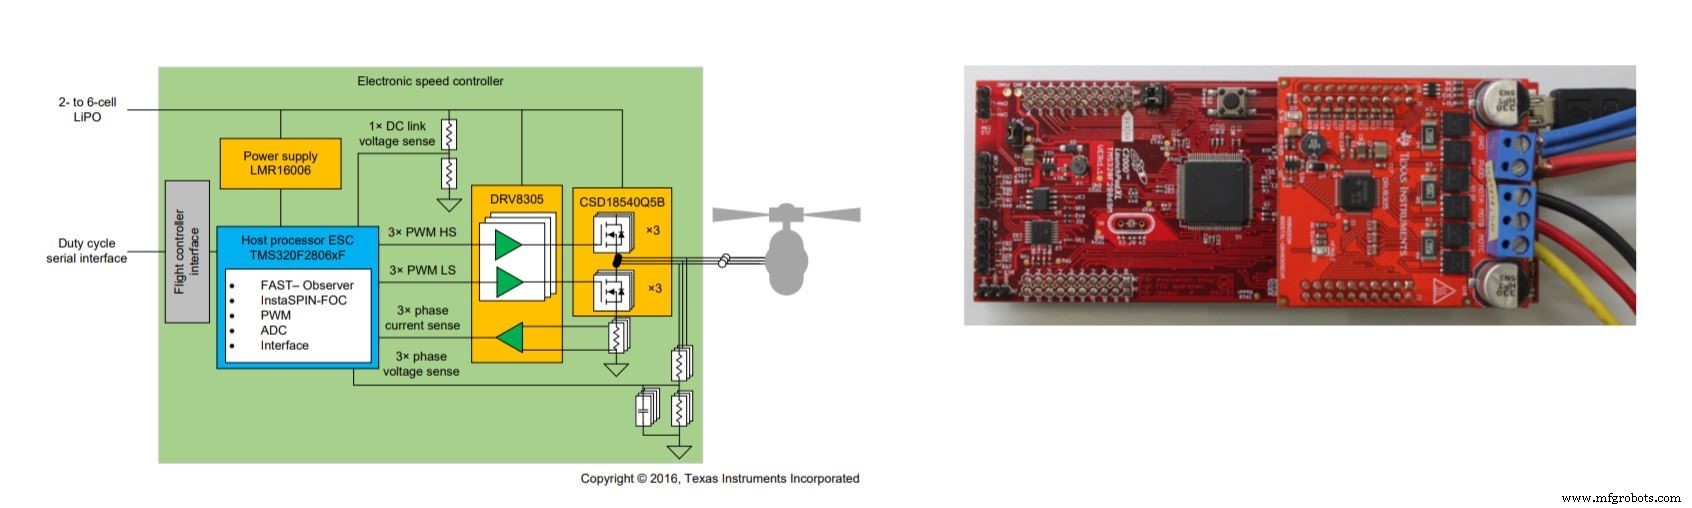
Figura 2. Diseño ESC sensorless (Fuente: Texas Instruments)
Dinámica de quadcopter y coordinación de motores
En un quadcopter típico, dos giran en sentido horario mientras el par opuesto gira antihorario. Empuje igual en los cuatro motores resulta en vuelo nivelado; empuje diferencial produce roll, pitch, yaw y cambios de altitud. Los controladores de vuelo usan bucles PID para ajustar velocidades de motor en tiempo real, asegurando estabilidad durante maniobras complejas.
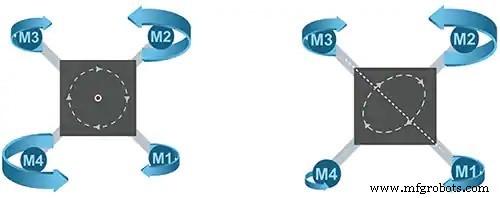
Figura 3. Combinaciones de velocidad de rotor para maniobras de dron (Fuente: STMicroelectronics)
Diseños de referencia y soluciones comerciales
Los principales proveedores de semiconductores ofrecen soluciones ESC llave en mano que reducen tiempo de ciclo de diseño y garantizan fiabilidad:
- Texas Instruments – Las familias InstaSPIN‑FOC y InstaSPIN‑MOTION entregan control basado en MCU de 32 bits para FOC sensorless, soportando motores sobre 12 000 RPM y corrientes pico >30 A.
- STMicroelectronics – La placa de referencia STEVAL‑ESC001V1 impulsa cualquier motor trifásico BLDC/PMSM hasta 30 A pico desde paquete 6S Li‑Po. Firmware pre-configurado (STSW‑ESC001V1) y SDK FOC STM32 agilizan desarrollo.
- NXP – El kit de vuelo RDDRONE‑FMUK66 combina microprocesador STM32, Linux, OpenCV, GPS y ESCs de 40 A, ofreciendo plataforma open-source para drones autónomos y UAVs.
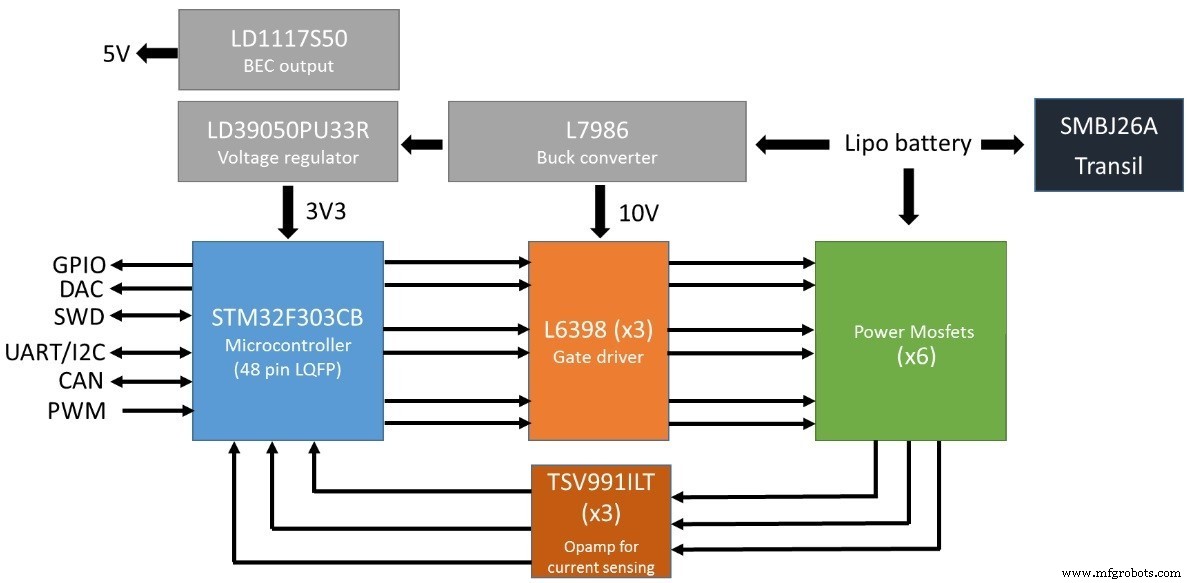
Figura 4. Solución STEVAL‑ESC001V1 de ST (Fuente: STMicroelectronics)
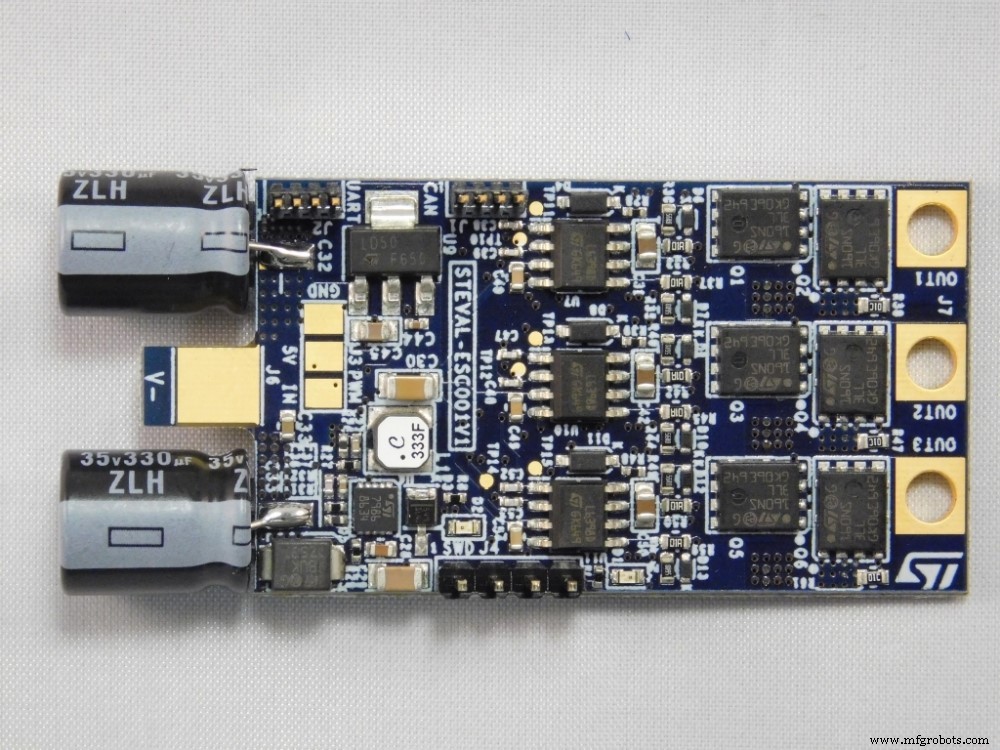
Figura 5. Placa STEVAL‑ESC001V1 (Fuente: STMicroelectronics)
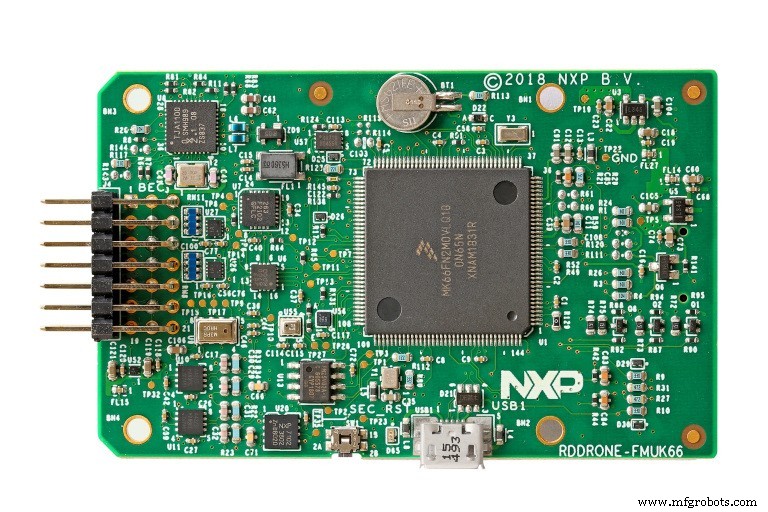
Figura 6. Unidad de vuelo RDDRONE‑FMUK66 (Fuente: NXP)
NOTA: Este artículo se publicó originalmente en Power Electronics News.
Temas Relacionados:
- Diseñando controladores de velocidad electrónicos para drones
- Drones siguen moviéndose con soluciones de carga inalámbrica
- Sensor LiDAR soporta imagen de alta resolución en UAVs
- Kits de desarrollo ofrecen plataformas para diseños digital-power, control de motor
- Diseñando controles de motor para sistemas robóticos
- Fusión de sensores aporta múltiples beneficios
Suscríbete al boletín semanal de Embedded para más insights de sistemas embebidos.
Incrustado
- Control de Calidad: La Piedra Angular de la Fiabilidad del Motor
- Dominar el control de tensión en manipulación de banda: Componentes esenciales explicados
- Circuitos permisivos e de interbloqueo en sistemas de control industrial
- Circuitos avanzados de control de motor: retención, parada y técnicas de retardo
- Compresores VSD Integrados: 8 Beneficios Clave para Eficiencia Energética y Ahorro de Costes
- Factores que Influyen en la Velocidad del Motor Hidráulico: Guía Completa
- Control de Velocidad de Motor Hidráulico con PWM y Control Remoto: Guía Práctica
- Factores Clave que Determinan la Velocidad de un Motor Hidráulico
- Renesas lanza microcontroladores RX72T para control de servo avanzado en robots industriales
- Controles de motor precisos para sistemas robóticos avanzados
- Infineon presenta controlador de motor IMC300 con Arm Cortex-M0 integrado para mayor flexibilidad