



Fanuc Mejora Robots Industriales con Detección de Fuerza y Visión para Inteligencia Táctil Avanzada
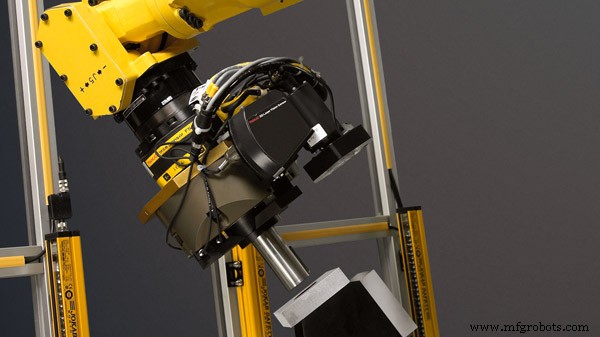
Los robots industriales ahora combinan detección de fuerza y visión robótica para crear inteligencia táctil. Estas dos técnicas se han introducido en la industria para aumentar la efectividad comprobada de los robots en manufactura. A medida que avanzamos en el mundo de la automatización, los robots industriales reciben continuamente actualizaciones y mejoras a medida que la tecnología mejora exponencialmente.
Como resultado, la manufactura se está volviendo más sofisticada día a día a medida que los robots conquistan aplicaciones más precisas, impecables y eficientes con estos avances. Los fabricantes mejoran continuamente estos procesos, aumentando la calidad de producción, todo mientras logran menores costos.
Sensores de Fuerza de Fanuc
Los sensores de fuerza de Fanuc permiten un sentido del tacto casi humano, dándoles la capacidad de detectar fuerza y par aplicados al EOAT en todos los 6 grados de libertad. Proporcionan precisión de artesano y permiten a los robots con un sentido de "sentir" ayudar con las operaciones de ensamblaje mecánico más exigentes o remoción de material, como contorneado, medición o lijado. Además, los lijadores robóticos pueden realizar dentro de 2% de precisión ya que las mediciones directas de tolerancias pueden establecerse para crear un entorno consistente y repetible.
Estos sensores de fuerza realmente ayudan a mejorar la calidad del producto e integridad del proceso ya que ayudan en el control de velocidad y fuerza cuando los objetos se ajustan, alinean, pulen, recortan o ensamblan. Como se mencionó, pueden detectar fuerza y momento (x, y, z, guiñada, cabeceo y giro) aplicados a ellos desde fuentes externas.
Aplicaciones que se Benefician del Control de Fuerza y Visión
Hay una variedad de aplicaciones que funcionan con los sensores de control de fuerza y visión de Fanuc. Estas son las siguientes: ajuste preciso de piezas de máquina, engranaje de dientes, empuje bajo fuerza constante y pruebas de ciclo de vida de producto (operación de puerta automotriz, operaciones de conmutación, aplicaciones que requieren fuerza constante), alineación de superficie plana de una pieza de trabajo con superficie plana de otra pieza de trabajo, rectificado, o alimentación flexible de piezas.
Opciones de Sensor de Fuerza
El sensor de fuerza de Fanuc robotics está compuesto por una cabeza de sensor, adaptador de sensor y cable de sensor. Hay dos opciones diferentes para la configuración de los sensores de fuerza: un sensor Remoto o Montado en Fijación y un sensor Montado en Placa Frontal.
- El sensor Montado en Placa Frontal se monta en la placa frontal del robot donde el robot sostiene el sensor y lo presenta a la pieza.
- El sensor Remoto/Montado en Fijación se monta en una fijación o en una ubicación alejada del robot. El robot entonces sostiene la pieza y la presenta al Sensor de Fuerza. Montar el sensor en otra ubicación también reduce el peso del efector final y permite al robot transportar diferentes herramientas. Además, para ayudar a proporcionar soluciones para una variedad de trabajos y aplicaciones, hay cinco tamaños de sensor diferentes adecuados para robots de 6 ejes para soportar clases de carga útil hasta 250 kg (15, 40, 100 y 250 kg). Para mejorar aún más la detección de fuerza, hay varios algoritmos y características inteligentes disponibles, aumentando el rendimiento general.
- Empuje Constante permite al robot dar un empuje suave y constante de fuerza en una dirección por un tiempo especificado.
- Coincidencia de Caras proporciona al robot la capacidad de alinear y hacer coincidir la cara de la pieza de trabajo sostenida en la mano del robot con la cara del objeto. Esto proporciona alineación uniforme entre un componente sostenido por el robot y la superficie de contacto de un subensamblaje.
- Inserción de Eje/Cojinete, Inserción/Ranura, Inserción/Cuadrado, Inserción/Embrague Inserción permite ajuste holgado alineando el ángulo y posición de un eje con un alojamiento para la inserción de formas variables.
- Inserción de Coincidencia de Fase realiza coincidencia de fase de dientes, como inserción de eje con chaveta y engranaje, rotándolos y engranándolos antes de la inserción final.
- Búsqueda de Agujero da al robot la capacidad de buscar un agujero moviendo el eje u objeto a insertar en ángulos rectos al agujero, seguido de una inserción.
- Función de Contorneado traza la superficie de una pieza de trabajo mientras aplica una fuerza constante con una herramienta como un rectificador. Cuando las operaciones de lijado, rectificado y pulido trabajan con superficies irregulares o desiguales, esta característica mide y es capaz de aplicar fuerza constante a la herramienta y superficie y seguir la superficie desigual incluso si es diferente de la línea originalmente enseñada. Si la pieza de trabajo a mecanizar es demasiado pesada o grande, entonces se asegurará a una mesa y el rectificador se adjuntará al robot. Si la pieza de trabajo es demasiado pequeña, la herramienta se asegura a una mesa y el robot sostiene la pieza. Cualquier caso se realiza mientras se aplica una fuerza establecida.
- Generación Automática de Programa TP Activada es para procesos que requieren bordes contorneados precisos, esta característica registra la trayectoria de la pieza de trabajo y genera automáticamente un programa TP.
- Empuje en Dos Direcciones Activado permite al robot empujar hacia abajo y hacia adentro al mismo tiempo.
- Función de Búsqueda está diseñada para ayudar a minimizar el error de posición y orientación de la posición de aproximación antes de una operación de inserción.
iRvision con Control de Fuerza
iRVision también se integra para mejorar aún más la localización y evaluación de piezas. La Visión de Máquina de Robot Integrada es la integración de una interfaz de cámara construida en el controlador del robot. Las cámaras pueden adjuntarse al robot o colocarse en ubicaciones remotas. iRvision está diseñado para eliminar la necesidad de colocar cada pieza de trabajo de la misma manera, cada vez. Es un sistema de sensor visual que puede medir la posición de cada pieza de trabajo usando las cámaras y luego ajustar el movimiento del robot para ajustar la pieza de trabajo en consecuencia.
iRVision es una gran adición a cualquier proceso automatizado. Otros beneficios incluyen: manejo de múltiples piezas a la vez, reducción del espacio en planta, haciendo los cambios de pieza muy fáciles, identificando piezas en múltiples orientaciones, localizando piezas en 2D o 3D, prueba de error de piezas al entrar en ensamblaje, aumento de rendimiento, y reducción o eliminación de costos de fijación.
Características Adicionales Disponibles
Para asegurar que todos los sensores estén en buenas condiciones de funcionamiento, Fanuc tiene un diagnóstico de sensor de fuerza integrado que usa instrucciones para verificar cada sensor de fuerza. También disponibles son varias características de software que coordinan con la detección de fuerza para determinar el rendimiento de control de fuerza. La visualización de datos del sensor de fuerza en tiempo real es un indicador claro del impacto de rendimiento para ajuste de parámetros de control de fuerza. Esto ayuda a reducir el tiempo total de enseñanza mientras también proporciona retroalimentación instantánea para corridas de producción, haciendo que los problemas sean fáciles de diagnosticar.
Hay una "Generación Automática de Programa de Colgante de Enseñanza" para reproducir los bordes monitoreados de la pieza de trabajo en el proceso de contorneado con control de fuerza. Este programa es importante para ayudar a mantener las velocidades y la fuerza de empuje consistentes cuando las velocidades de viaje son bajas o cuando el robot invierte. Esto genera un programa TP automatizado con información posicional con la característica Imagen a Puntos de Fanuc iRVision. El dispositivo de interfaz de usuario iPendant permite la visualización constante de variaciones de fuerza reales durante la operación de control de fuerza.
ROBOGUIDE, el software de programación fuera de línea de Fanuc Robotics, puede ayudar en el desarrollo de su aplicación ya que usa modelos 3D de herramientas reales, robots y partes de celdas de trabajo para ayudar a probar todo con precisión y ahorrar dinero y tiempo.
Robots Recomendados para Control de Fuerza
La mayoría de los sensores de fuerza tienen una clasificación IP67 y pueden usarse en una variedad de modelos de robot como LR Mate 200iC, M-10iA, M-20iA, M-710iC y R-2000iB.
¡Obtenga Sensores de Fuerza Fanuc e iRvision hoy!
Es fácil ver por qué los sensores de fuerza e iRVision ahora son imperativos en la línea de producción. Ya sea para ensamblaje o lijado, la combinación proporcionará un aumento en productividad y alta precisión. Igualmente beneficiosos son los hechos de que hay integración completa en el robot para procesamiento más rápido, soporte de funciones estándar comprobadas en práctica, y hardware robusto y software inteligente para tiempos de ciclo reducidos. Además, las configuraciones son rápidas y fáciles, gracias a la fácil integración y menos piezas para ayudar a mantener el máximo tiempo de actividad.
Robot industrial
- Sistema de control de acceso integrado con QR, RFID y verificación de temperatura
- Control de sensores y actuadores con Raspberry Pi: acelerómetro, servo y streaming de datos
- Construye un sistema aeropónico automatizado con Raspberry Pi y sensor de humedad
- Integración de sensor termopar con Arduino Portenta H7 usando MAX6675
- Técnicas Precisas Desplazamiento Herramienta Tornos CNC en Controles Fanuc
- Tecnologías emergentes que revolucionan la visión artificial e imagen para automatización avanzada
- Tecnologías de visión e imagen impulsan la innovación más allá de la fabricación tradicional
- Tecnologías de visión artificial e imagen: la piedra angular de la automatización moderna
- Cómo Funcionan los Sensores Táctiles: Tipos, Principios y Aplicaciones
- Sensor de Proximidad Inductivo: Diseño de Circuito, Funcionalidad y Aplicaciones Prácticas
- Pinza robótica con sensor táctil blando similar a la piel para manipulación de precisión