



10 formas probadas de personalizar la interfaz de RoboDK para un flujo de trabajo mejorado
Cada usuario de robots tiene gustos diferentes para programar. Aquí tienes 10 geniales formas de personalizar la interfaz de RoboDK a tu medida.
¿Alguna vez has intentado hacerte el desayuno en la cocina de otra persona?
Es una pesadilla, ¿verdad?
No sabes dónde está ningún cubierto, la tostadora tiene una confusa variedad de botones, y el frigorífico parece más difícil de navegar que las montañas de Mordor.
Esto es exactamente lo que se siente cuando intentas usar un software de programación diferente al que normalmente usas. La interfaz simplemente no se ve bien y puede llevar un tiempo acostumbrarse.
Pero, con RoboDK no necesitas comprometerte. La interfaz es extremadamente personalizable. Hay opciones para alterar una impresionante variedad de aspectos diferentes para adaptarse a tus necesidades.
Aquí tienes 10 formas ultra-útiles de personalizar la interfaz de RoboDK para tus preferencias.
1. Cambiar a Modo Oscuro
Hace años, cuando estaba en la universidad, un compañero me habló de los beneficios de cambiar a "modo oscuro" cuando programas.
La mayoría de paquetes software usan fondo blanco con texto negro. El modo oscuro invierte todos los colores para que sean lo opuesto, es decir, texto brillante sobre fondo oscuro. Mucha gente dice que el modo oscuro reduce la fatiga visual (y había evidencia de que reducía el parpadeo en monitores CRT antiguos).
Hay teorías contradictorias sobre si el modo oscuro es realmente mejor para los ojos hoy en día con pantallas modernas —es mucho mejor descansar la vista regularmente al programar— pero podemos decir una cosa segura: a algunas personas les encanta el modo oscuro.
Si eres fan del modo oscuro, RoboDK lo activará automáticamente cuando tengas tu SO en modo oscuro. También puedes personalizar esto en las opciones de Visualización (selecciona Herramientas > Ventana Opciones > pestaña Visualización).
Con pantallas OLED (no LCD), el modo oscuro también puede reducir la energía usada por la pantalla, genial si usas RoboDK con batería.
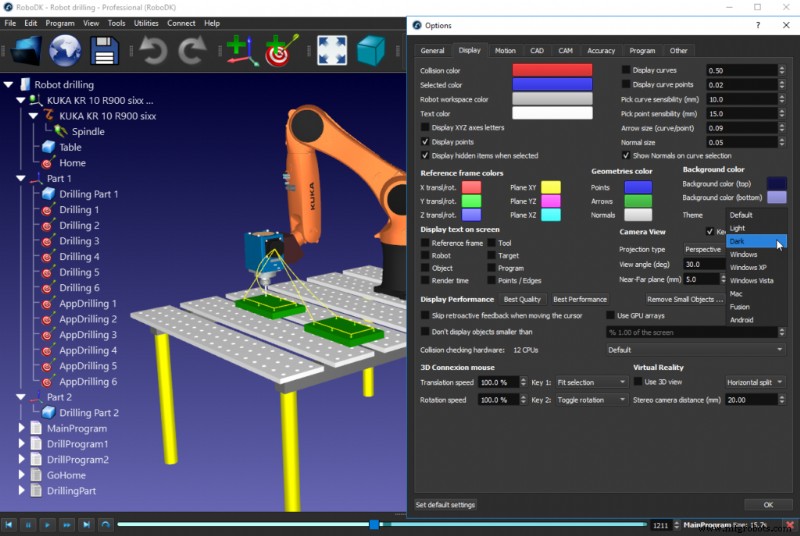
2. Elige todos los colores
Incluso si no usas modo oscuro, puedes cambiar casi todos los colores en RoboDK para adaptarlos a tus preferencias.
Colores que puedes cambiar incluyen: color de colisión, color de texto, color de puntos, color de fondo, colores de sistemas de referencia, y color del elemento seleccionado.
Todos estos pueden cambiarse vía Herramientas > Ventana Opciones > pestaña Visualización.
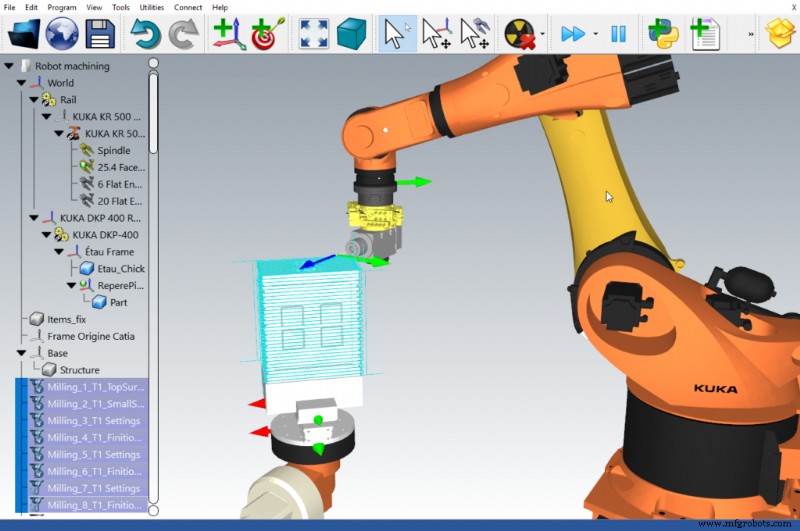
3. Adapta tu modo ratón favorito
Como usuario de varios programas gráficos 3D, sé lo molesto que es cuando cambias a un programa nuevo y el modo ratón es diferente. De repente, arriba se vuelve abajo y abajo arriba, la función de la rueda del ratón cambia, y las funciones de los botones se invierten.
RoboDK te permite cambiar el modo ratón a lo que prefieras vía Menú Herramientas > Ventana Opciones > pestaña General.
4. Adapta tu paquete CAD/CAM favorito automáticamente
Si has integrado tu paquete CAD/CAM favorito en RoboDK, usando uno de nuestros plugins, puedes hacer que RoboDK adapte el estilo visual y modo ratón para ese programa automáticamente.
Por ejemplo, si usas el plugin de SolidWorks, puedes establecer el "tema SolidWorks" a través del menú del plugin.
5. Cambia el idioma
Siempre es más fácil navegar un software nuevo si los menús están en tu idioma nativo.
En RoboDK, puedes cambiar el idioma fácilmente a través del Menú Herramientas > Idioma.
Al momento de escribir, contiene soporte para 16 de los idiomas más comunes. No todos los idiomas están traducidos completamente, pero las funcionalidades clave están representadas.
6. Cambia la perspectiva
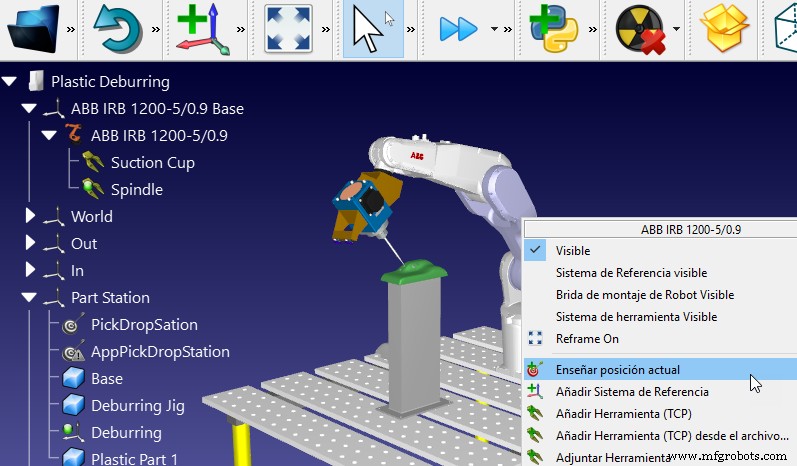
Los programas que usan gráficos 3D sufren un problema interesante. A veces quieres ver los objetos como en el mundo real (con efecto de perspectiva realista). Otras veces, quieres que la vista refleje las dimensiones con más precisión, aunque el modelo se vea menos realista.
Puedes cambiar entre las dos vistas (perspectiva y ortográfica) vía Menú Herramientas > Ventana Opciones > pestaña Visualización.
7. Cambia el formato de números
Todos los países del mundo pueden dividirse en dos grupos: los que usan un punto (.) para separar decimales y los que usan coma (,).
Por ejemplo:
- En Japón, los números se escriben así: 1,234,567.89 — Esta forma la usa alrededor del 41 % de países.
- En Suecia, los números se escriben así: 1.234.567,89 — Esta forma la usa alrededor del 55 % de países.
- Finalmente, en Canadá, los números se escriben en ambas formas según el contexto. — Este es el caso en alrededor del 4 % de países.
Puedes cambiar la configuración regional de números de RoboDK vía Menú Herramientas > Ventana Opciones > pestaña General.
8. Ajusta tamaño y estilo del árbol
El árbol de programa es visible a la izquierda de la ventana de RoboDK. Contiene todos los objetos e instrucciones de programa para la simulación actual.
A veces querrás alejar la vista del árbol de programa para ver una vista más completa de todos los items. Otras veces, querrás acercar de nuevo.
Puedes cambiar el tamaño del árbol de programa manteniendo la tecla Ctrl y girando la rueda del ratón.
También puedes cambiar el fondo del árbol de transparente a acoplado y viceversa vía Menú Ver > Mostrar Árbol Dentro de la Ventana.
9. Optimiza para velocidad o rendimiento
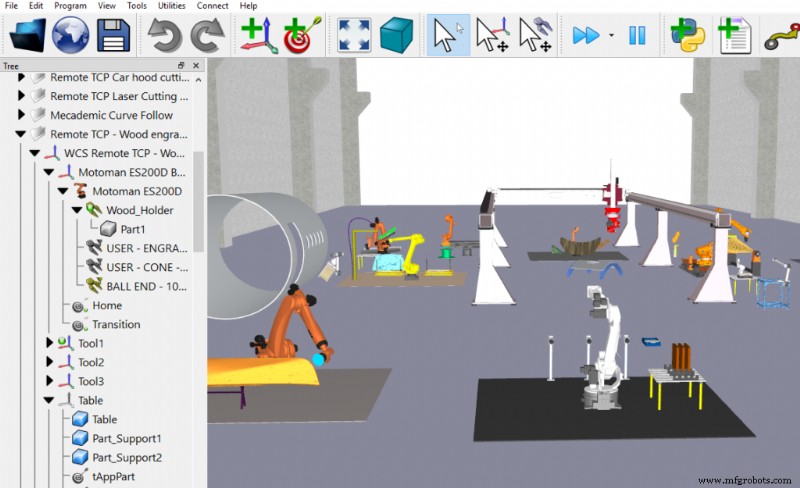
RoboDK funciona bastante bien en ordenadores de bajo rendimiento. Sin embargo, podrías querer cambiar algunos ajustes de visualización para reducir la carga computacional.
Hay 3 opciones relacionadas con rendimiento de visualización que puedes encontrar vía Menú Herramientas > Ventana Opciones > pestaña Visualización. Estas te permiten personalizar la visualización para Mejor Calidad o Mejor Rendimiento. O puedes usar Simplificar Objeto para reducir el número de vértices en un modelo 3D.
10. Elige modo de ángulos de Euler
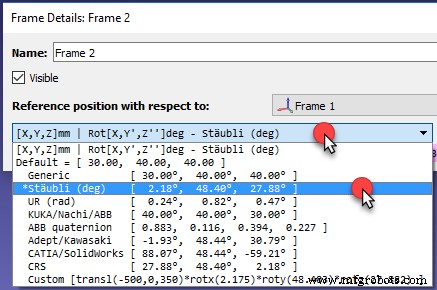
Los ángulos de Euler son el método usado en robótica para representar ubicaciones y orientaciones en el espacio. Exasperantemente, cada fabricante de robots y paquete CAD/CAM usa una convención ligeramente diferente para ángulos de Euler para representar la ubicación de un sistema de coordenadas (también conocida como pose) respecto a otro sistema de coordenadas.
RoboDK soporta las convenciones de ángulos de Euler de todos los principales fabricantes de robots. Puedes cambiar la convención de cada una usada vía los ajustes de cada sistema de coordenadas o los ajustes por defecto en Menú Herramientas > Ventana Opciones > pestaña General.
Para una introducción completa a los ángulos de Euler, consulta nuestro artículo Ángulos de Euler de Robot: La Guía Esencial.
¡Sea cual sea tu preferencia, RoboDK tiene una opción para ti!
¿Cómo te gustaría personalizar RoboDK? Cuéntanos en los comentarios a continuación o únete a la discusión en LinkedIn, Twitter, Facebook, Instagram o en el foro de RoboDK.
Robot industrial
- Guía para Principiantes: Configurando RoboDK en Raspberry Pi
- Prácticas Efectivas de Inspección de Máquinas para Seguridad y Cumplimiento
- Dominando las Interfaces en C#: Definición, Implementación y Casos de Uso Prácticos
- Interfaces en C#: Contratos de diseño para POO robusta
- Dominando interfaces en Java: Conceptos, implementación y mejores prácticas
- Framework de Colecciones en Java: Interfaces núcleo, implementaciones y uso práctico
- Interfaz Collection en Java: Conceptos núcleo y métodos esenciales
- Dominando la Interfaz Queue de Java: Métodos, Implementaciones y Uso Práctico
- Dominando la Interfaz Deque de Java: Características, Métodos y Ejemplos Prácticos
- Interfaz Map de Java: Guía Completa de Map, Implementaciones y Métodos Clave
- Interfaz SortedMap de Java: Visión General, Métodos e Implementación con TreeMap