



Sensores robóticos explicados: tipos, funciones y aplicaciones en automatización
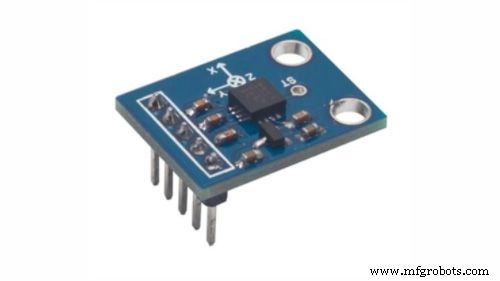
Un sensor es la visión del robot del mundo exterior. Los robots usan sensores para comprender y medir características geométricas y físicas de objetos en su entorno. Los robots, especialmente los autónomos, requieren capacidad de percibir su entorno. Existen dos tipos principales: sensores internos (información sobre el propio robot: posición, velocidad, aceleración) y sensores externos (datos del entorno: punto de contacto entre brazo hidráulico y pieza, etc.). Repasamos los principales tipos, sus propiedades y aplicaciones. Un sensor de luz detecta luz y crea diferencial de voltaje. Una cámara controlada por computadora en el sistema de visión permite al robot ver y adaptar sus acciones. Los más usados son fotorresistencias (LDR) y células fotovoltaicas. Otros (fototubos, fototransistores, CCD) son menos comunes. Resistencia cuya resistencia varía con la luz incidente: más luz = menos resistencia, menos luz = más resistencia. Fácil integración en robótica dependiente de luz. Convierte luz solar en electricidad. Útil para robots solares. Aunque es fuente de energía, con transistores y capacitores puede funcionar como sensor. Imagen 2D: plana, calcula largo/ancho pero no alto. Visión 3D: permite al robot determinar orientación de la pieza a manipular más eficazmente, incluso si la ubicación varía. Un sistema de visión 3D guía con precisión un brazo robótico durante el ensamblaje y proporciona múltiples ángulos de visión para inspección crítica. Funcionan como micrófonos conectados a circuitos que evalúan amplitud del sonido frente a umbral y reportan al robot. Mayor amplitud = ruido más fuerte. Útil para robots que estudian fauna: detectar y seguir ruidos fuertes para localizar animales. Aplicación compleja: reconocimiento de voz respondiendo a comandos. Robot básico programado para moverse por sonidos (ej. 1 palmada = derecha, 2 = izquierda). Reconocimiento de voz y habla usan mismo micrófono en robots complejos. Sensores de sonido son más difíciles de implementar que los de luz: generan diferencia de voltaje muy pequeña que debe amplificarse. Detectan objetos cercanos sin contacto físico. Transmisor envía radiación electromagnética al sensor adyacente; receptor recibe y analiza señal de retroalimentación interrumpida. La luz recibida en la zona indica presencia de objetos. Para el robot, son estrategia de evitación de colisiones. Tipos comunes en robótica: Al detectar obstáculo, un LED IR envía haz IR que refleja la luz recibida por un receptor IR. Emite ondas sonoras de alta frecuencia; el eco grabado indica objeto detectado. También mide distancias. Aunque es sensor de luz, puede usarse como proximidad: al acercarse objeto, la luz cambia, alterando la resistencia de la fotorresistencia, detectable y procesable. Determinan si un objeto está en contacto. Permiten al robot "tocar y sentir" objetos cotidianos (barandillas, luces regulables al presionar base). Monitorizan aplicaciones e interactúan con el entorno suavemente. Dos categorías: Tacto y Fuerza. Detectan contacto del sensor u objeto. Microrruptores, finales de carrera, etc. Usados para evitar obstáculos: al detectar obstrucción, el robot invierte, gira, enciende, apaga, etc. Calculan fuerzas en funciones del robot: carga/descarga de máquinas, manipulación de materiales. Mejoran ensamblaje para resolución de problemas. Sensor de par-fuerza da a brazos robóticos "sensación" de completar tarea de ensamblaje; sensores de estado interno miden efector final. Miden cambios de calor/temperatura en el entorno. Funcionan por cambio de voltaje diferencial por cambio de temperatura; este cambio proporciona temperatura equivalente. Aplicaciones: temperatura aire, superficie, inmersión. Estiman posicionamiento del robot. El más común: GPS (Sistema de Posicionamiento Global). Satélites envían señales captadas y procesadas por receptor del robot. Datos analizados calculan posición y velocidad aproximadas. Tres sensores de navegación principales: Sensor de posicionamiento más usado. Satélites envían señales procesadas por receptor del robot. Datos calculan posición y velocidad aproximadas. Muy útil en exteriores, ineficaz en interiores. Algo costosos, pero si bajan precios, la mayoría de robots llevarán módulo GPS. Como brújula portátil, usa campo magnético terrestre para mediciones direccionales, guiando al robot hacia su objetivo. Más barata que GPS, pero si se necesita retroalimentación posicional Y navegación, debe usarse con GPS. Tarea de determinar autónomamente la ubicación del robot en entorno complejo. Usa elementos externos llamados hitos (colocados intencionalmente o naturales). Marcadores/balizas artificiales alrededor del robot en primera fase; sensores registran señales para identificar ubicación exacta. Miden aceleración e inclinación del robot. Un acelerómetro se ve afectado por dos fuerzas: Fuerza entre dos objetos. Detectando gravedad, determinamos inclinación del robot. Útil para robots equilibristas o saber si sube/baja pendiente. Velocidad a la que debe moverse objeto. Midiendo fuerza dinámica con acelerómetro, se determina velocidad/rapidez del robot. Cientos de sensores disponibles que detectan casi cualquier cosa. Imposible listar todos. Además de los anteriores, hay sensores para aplicaciones específicas: Determinan humedad en el aire / contenido de humedad. Detectan gases específicos. Muy versátiles, amplia gama de aplicaciones. Miden intensidad del campo magnético circundante. Un robot simple de evitación de obstáculos puede usar un par de fotorresistencias o sensor IR. A mayor complejidad, más sensores. Una operación puede requerir múltiples sensores, o varias tareas lograrse con uno solo. A veces, una tarea puede completarse con cualquiera de varios sensores. Elige el ideal según disponibilidad, coste y facilidad de uso. También existe la opción de comprar brazo robótico con sensor integrado del fabricante, ahorrando coste de compra por separado.
Sensores de luz
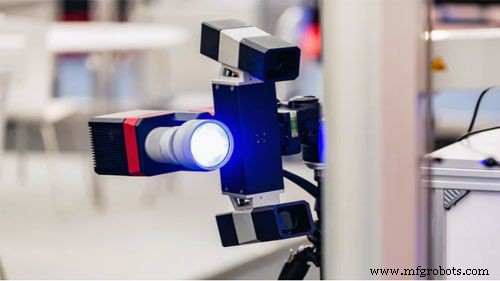
Fotorresistencia (LDR)
Célula fotovoltaica solar
Visión 2D y 3D
Sensores de sonido
Sensores de proximidad
Transceptor infrarrojo (IR)
Sensor ultrasónico
Fotorresistencia como sensor de proximidad
Sensores táctiles
Sensores de tacto (contacto)
Sensores de fuerza
Sensores de temperatura
Sensores de navegación y posicionamiento
GPS
Brújula magnética digital
Localización
Sensores de aceleración
Fuerza estática
Fuerza dinámica
Otros sensores robóticos
Sensores de humedad
Sensores de gas
Potenciómetros
Sensores de campo magnético
Conclusión
Robot industrial
- El Caleidoscopio: De la Ciencia de Brewster al Diseño Moderno
- Sick nombrada entre las 50 principales empresas de robótica por Robotics Business Review
- 10 robots clave de fábrica y su impacto en la industria moderna
- ams ilumina Sensors Expo 2019 con showcases sensores ópticos cutting‑edge
- Fotorresistor (LDR): Función, Tipos y Aplicaciones Prácticas
- Sensores Automotrices Clave: Cómo los Coches Modernos Usan Tecnología Avanzada
- Entendiendo Sensores de Nivel: Tipos, Funciones y Aplicaciones Industriales
- Sensores Ópticos: Fundamentos, Tipos y Aplicaciones Prácticas
- Guía Completa de Tipos de Sensores y Diagramas de Circuitos
- Sensores de Luz Imprimibles Detectan Colores, Abriendo Camino a la Comunicación por Luz Visible
- Variables en C#: Tipos, almacenamiento y uso