



Plato giratorio fotográfico 360° profesional: Rotación automatizada para capturas impresionantes
Componentes y suministros
| Arduino UNO | × | 1 |
| Codificador rotativo con pulsador | × | 1 |
| Pantalla LCD estándar Adafruit 16x2 Blanco sobre Azul | × | 1 |
| Placa controlador de motor paso a paso SparkFun A4988 | × | 1 |
Aplicaciones y servicios en línea
- circuito.io - Generador de circuitos y código
Sobre este proyecto
Los platos giratorios fotográficos son plataformas redondas usadas por fotógrafos para tomar imágenes o vídeos de objetos o personas en 360°. La idea es que el objeto se sitúe en el centro exacto de la placa, mientras esta gira, ya sea manual o automáticamente, para obtener una buena toma del producto desde todos los ángulos.
¿Qué tiene de especial este plato giratorio fotográfico?
- Es automático – el plato giratorio es totalmente automático, no tienes que girar la mesa ni disparar la cámara.
- Sincronización cámara-mesa – programado para disparar tanto la mesa como la cámara (solo Canon por ahora, lo siento Nikon). Al pulsar el botón, ambos giran y disparan, así puedes sentarte y relajarte.
- Preciso y fácil de configurar – usamos un motor paso a paso que ofrece mucho mayor precisión y control sobre el ángulo de disparo.
Para empezar a construir el circuito, haz clic aquí.
Mecánica
Piezas cortadas por láser
El plato giratorio tiene 4 piezas cortadas por láser. Usamos Plexiglas blanco en 3 grosores diferentes, según la pieza. Pololu ofrece un servicio de corte láser asequible.
Las piezas son:
- Plato redondo – Plexiglas de 10 mm
- 2 Engranajes – Plexiglas de 8 mm
- Carcasa base – Plexiglas de 3 mm
Puedes encontrar los archivos .ai en Thingiverse.

Diseñamos los engranajes usando geargenerator.com, luego los exportamos a Illustrator y añadimos orificios de taladro para atornillar las piezas.
En el engranaje pequeño, hicimos los orificios de taladro ligeramente más pequeños para que quede ajustado al motor paso a paso.
Usamos makercase para diseñar la carcasa y elegimos ranuras en T que pegamos juntas. Tras diseñar la carcasa, exportamos el archivo a Illustrator y hicimos hueco para la pantalla LCD.
Materiales y herramientas
Para conectar el plato, engranajes y carcasa necesitarás:
- Rodamiento Lazy Susan
- 4 tornillos M3 12 mm
- 4 tornillos M3 16 mm
- 8 tornillos M4 12 mm
- 8 tuercas M4
- 4 insertos roscados de latón M3
- 8 separadores hexagonales hembra M3 5 mm O 8 insertos roscados de latón M3
Materiales:
- Pegamento para acrílico
- Super Glue
Herramientas:
- Taladro eléctrico
- Soldador
- Calibre
Electrónica
Componentes principales
- Arduino Uno
- Motor paso a paso
- Codificador rotativo
- LCD 16x2 I2C
- LED IR
Componentes secundarios
- Easy driver
- Transistor + Resistencia
- Conector hembra Jack barril
Cableado
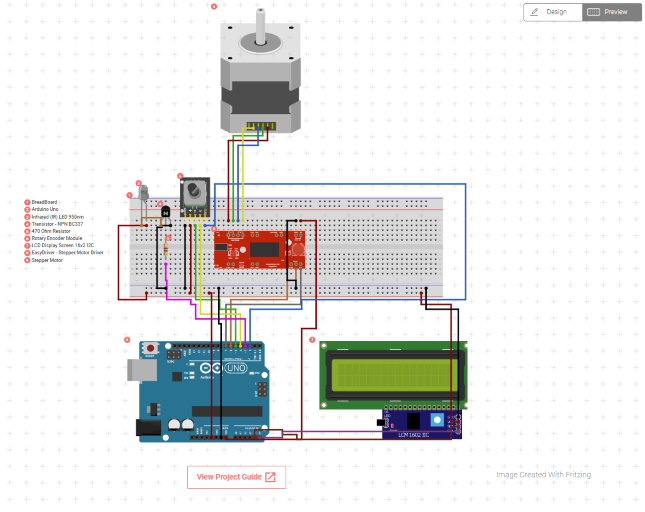
Haz clic aquí para el diagrama de cableado detallado.

Para una guía paso a paso y el código, ve a la pestaña Bill of Materials > haz clic en «project guide».
Una vez verifiques que todo está conectado y funcionando, puedes hacer un pequeño shield. Los shields son mejores para circuitos permanentes y son más compactos. Las protoboards, por otro lado, son buenas para pruebas y planificación porque puedes conectar y desconectar componentes fácilmente.
Por qué elegimos estos componentes
- Motor paso a paso – preciso y fácil de usar. Programar el motor paso a paso es mucho más simple porque puedes configurarlo para contar el número de pasos entre ángulos.
- LED infrarrojo para disparo de cámara – queríamos una conexión inalámbrica con configuración mínima. Encontramos el código IR para una cámara Canon y lo configuramos. Puedes hacer lo mismo para Nikon.
- Codificador rotativo – decidimos optar por una opción local para el menú y añadir una pantalla LCD con codificador rotativo. También puedes conectar un módulo WiFi y crear un panel de control IoT para manejar el plato giratorio de forma inalámbrica.
Código
Pasos para usar el código
- Sube el código de prueba de circuito.io para verificar el circuito
- Visita el repositorio de Github
- Descarga photo-turntable.ino
- Copia el código desde la línea 16 (dejando «include libraries» y «pin definitions» del código original)
- Asegúrate de que los pines estén configurados correctamente
- Sube el nuevo código
Lógica del código
El código implementa un menú básico usando una LCD 16×2 y un codificador rotativo que también tiene un pulsador.
A lo largo de Firmware.ino puedes ver:
- Declaraciones de pines
- Configuración de componentes
- Constructores
- función setup() proporcionada por circuito.io.
La función loop comienza leyendo el estado del codificador rotativo, Izquierda o Derecha, y su botón.
El menú se implementa usando una máquina de estados finitos switch-case – navegando por los diferentes estados:
- VIDEO – entrar en modo vídeo
- CHANGESPEED – establecer velocidad del plato 0-100%
- SPEED
- VIDSTART – iniciar plato en modo vídeo
- VIDBACK – volver a HOME
- STILLS – entrar en modo fotos
- CHANGEANGLES – establecer número de ángulos
- ANGLES
- STILSTART – iniciar plato en modo fotos
- STILBACK – volver a HOME
- HOME – reposo
Alternar entre estados usando la rotación del codificador.
Seleccionar pulsando el botón.
Los dos estados: SPEED y ANGLES permiten modificar las variables responsables del número de puntos de parada en modo fotos y la velocidad de rotación en modo vídeo.
VIDSTART – llama a la función video():
- Envía el código IR de iniciar grabación a la cámara usando el LED IR.
- Inicia la rotación del plato a la velocidad elegida para una vuelta completa.
- Envía el código IR de detener grabación a la cámara usando el LED IR.
Nota: Para un inicio y parada suaves del plato, implementamos aceleración y deceleración cúbica en los primeros y últimos 600 pasos.
STILSTART – llama a la función stills().
- Divide una vuelta completa por el número de ángulos establecidos.
- Para cada ángulo envía el código IR de disparo único a la cámara usando el LED IR.
- Inicia la rotación del plato hasta alcanzar el siguiente ángulo.
Nota – Para un inicio y parada suaves, hemos implementado aceleración y deceleración cúbica en los primeros y últimos 600 pasos.
Montaje final
- Para un montaje rápido y fácil, usamos un Proto Shield. Esto permite conectar los componentes y Arduino cómodamente con cables jumper y headers macho.
- Jumper Wire 2-pin – para el LED IR
- Jumper Wire 4-pin – para la LCD
- Jumper Wire 5-pin – para el Codificador Rotativo
- Para conectar la fuente de alimentación y Arduino hicimos un cable de extensión usando un DC Barrel Jack Plug – Male y DC Barrel Jack – Panel Mount, soldando cables a tierra y VCC entre ellos. Conectamos el Panel Mount Barrel Jack al panel trasero y el macho al Arduino. Así podemos conectar la fuente de alimentación a la pared trasera.
Sigue las instrucciones junto con las imágenes a continuación:


Código
Código para plato giratorio fotográfico
https://github.com/Circuito-io/photo-turntable
Control Multi Cámara (IR)
https://github.com/dharmapurikar/Arduino/tree/master/libraries/multiCameraIrControl
Piezas personalizadas y cajas
Archivos de diseño Plexiglas
Archivo CAD en thingiverse.com
Botón para codificador rotativo
Archivo CAD en thingiverse.com
Esquemáticos
https://bit.ly/photo-turntable-circuit
Proceso de manufactura
- Comprender las prensas de punzonado automáticas: Función, características y beneficios
- Máquina de taladrado y roscado automática: Visión general completa
- Bombas de Agua Automáticas: Cómo Operan y Por Qué Importan
- Máquinas de Prensa Automáticas: Funcionamiento, Beneficios y Aplicaciones
- Máquinas Expendedoras de Alimentos Versátiles: Desde Snacks hasta Sándwiches Frescos
- ¿Qué es una Prensa de Potencia Automática? – La Máquina Definitiva de Conformado de Chapa Metálica
- Comprender las Prensas de Potencia Automáticas: Características, Beneficios y Aplicaciones
- Soldadora automática de tuercas ciegas: dominando la soldadura de precisión de tuercas
- Máquina de Soldadura por Costura Automática: Precisión y Eficiencia para Alta Producción
- Entendiendo las Curvadoras de Tubos Automáticas: Funciones, Beneficios y Aplicaciones
- Lista de Materiales Manual vs. Automatizada: Por Qué la Automatización Impulsa la Eficiencia