



Muñeca interactiva "El Juego del Calamar" con Arduino UNO: Proyecto DIY
Componentes y suministros
| Componente | Función | Cantidad |
|---|---|---|
| LED RGB difuso (cátodo común) | Ojos | 2 |
| Display serie 7 segmentos SparkFun (rojo) | Temporizador | 1 |
| Registro de desplazamiento Texas Instruments SN74HC165N (paralelo a serie) | Control display 7 segmentos 4 dígitos | 1 |
| LCD alfanumérico 16 x 2 (con adaptador I2C recomendado) | Menú | 1 |
| Receptor IR (genérico) | Control remoto | 1 |
| Arduino UNO | Cerebro del proyecto | 1 |
| Servomotor SG90 | Rotación de la cabeza | 1 |
| Sensor PIR (genérico) | Detección de movimiento | 1 |
| Sensor ultrasónico HC-SR04 | Detección de distancia (ganar/perder) | 1 |
| DFRobot DFPlayer Mini | Reproducción de voz | 1 |
| Pulsador momentáneo | Botones de menú e inicio | 1 |
Herramientas y máquinas
- Impresora 3D (genérica) – Para imprimir la muñeca y soportes.
Aplicaciones y servicios
- Arduino IDE – Programación y depuración.
Sobre el proyecto
Una muñeca totalmente funcional inspirada en El Juego del Calamar que juega "Luz roja, luz verde" contigo. Incluye cabeza giratoria, ojos que cambian de color, voz y detección por ultrasónicos y movimiento para determinar si ganas o pierdes. Si pierdes, simplemente te pregunta si quieres volver a jugar.

Fases de construcción
1. Impresión 3D
La impresión completa llevó 6 días. Se usó filamento de distintos colores para reducir pintado. El modelo original de Thingiverse se modificó: se ahuecó el interior, se añadieron orificios para electrónica y se adaptó la placa del pecho para montar servo y sensor ultrasónico.
2. Pintado
Pintura en spray genérica. El interior de la cabeza se pintó (enmascarando los ojos) para que los LEDs solo iluminen los ojos, no toda la cara.
3. Montaje de extremidades
Se usaron imanes fundidos en el plástico para permitir desmontaje; si se repitiera, se pegaría todo con cola. La cabeza no se fija aún.
4. Ojos RGB
LEDs tricolor con resistencias de 220 Ω por canal (excepto ground). Se pegaron con silicona caliente cerca del centro del ojo, con cable suficiente para bajar por el cuello.
5. Pantalla LCD con I2C
El adaptador I2C reduce pines de 6 a 2. Al encender muestra "Welcome to the squid games!". Se montó sobre una base circular de 1 mm moldeada con pistola de calor, con inserts roscados.
6. Servo y rotación de cabeza
No se usó la librería Servo (conflicto con Timer1). El servo solo necesita 0° o 180°, así que se generan pulsos por software: 2 cuentas HIGH para 0°, 4 para 180°, período 20 ms. Montado en placa del pecho con epoxi para reforzar.
7. Sensor ultrasónico
Actualización cada 250 ms. Montado en placa del pecho con epoxi. Solo dos cables.
8. Receptor IR
Opcional para control remoto. Se colocó en una pinza del pelo; a veces pierde señal al girar la cabeza.
9. Display 4 dígitos (temporizador)
Multiplexado a 2 ms (500 Hz) para evitar parpadeo visible. Requiere registro 74HC595. Integrado en el cinturón de la muñeca (recorte con Dremel y masilla epoxi). El 74HC595 va en shield de prototipo.
10. Sensor PIR de movimiento
Necesita 1 min de calentamiento al inicio (por eso la muñeca tarda 1 min en arrancar). Máxima detección cada ~5 s. Para reducir falsos positivos, se encerró en una "antiparra" con orificio de 7 mm, impresa y pegada dentro del cuerpo.
11. Botones (entrada analógica)
Por falta de pines digitales, tres botones se leen en una entrada analógica (A0) con divisores de tensión: 1 kΩ, 2 kΩ, 5 kΩ + pull-down 220 Ω. Montados en la misma placa que el LCD.
12. Módulo de sonido DFPlayer
Usa puerto serie del UNO: resistencias 1 kΩ en Tx/Rx para poder reprogramar. Pin BUSY para saber si hay audio reproduciéndose. Altavoz 8 Ω 3 W pegado en la base con orificios para salida de sonido.
13. Montaje final del UNO
UNO en plataforma con shield de prototipo. Todos los cables etiquetados. Plataforma atornillada a la base con inserts roscados.
14. Pruebas y depuración
El firmware está verificado en GitHub. Queda ajustar mecánica y cableado.
15. ¡A jugar!
Secuencia de juego:
- Arranque: cabeza al frente, 1 min calentamiento PIR. A los 30 s ríe y gira cabeza; al terminar anuncia lista.
- Modo Auto: pide pulsar botón "Go". Modo Remoto: pide botón Power en mando, luego Play para alternar luz.
- 10 s para colocarse.
- Luz verde: ojos verdes, sonido "Green Light". Meta: acercarse <50 cm (ultrasónico). A <100 cm avisa "Getting closer". Duración 3 s (auto) o hasta mando.
- Luz roja: ojos rojos, sonido "Red Light" (inglés/coreano). Cabeza al jugador. Guarda distancia actual. Espera 5 s a que cese movimiento. Si hay movimiento (PIR) o te acercas (< distancia guardada) → pierdes. Si se acaba tiempo → pierdes. A los 5 s finales avisa "Better hurry".
- Ganar: ojos blancos, sonido victoria, pregunta "¿Otra partida?" → vuelve a espera.
- Perder: ojos morados, sonido derrota, pregunta "¿Otra partida?" → vuelve a espera.
Menú en LCD: botón izquierdo cambia opción (Idioma, Tiempo, Tipo), central alterna valor, derecho inicia/juega.
16. Vídeo
Ver vídeo en YouTube (≈30 h de edición).
Código
Squid Game Doll Sketch (C/C++)
Controla todos los sensores y la lógica de juego. Disponible en GitHub: https://github.com/CodeMakesItGo/SquidGamesDoll
Esquemáticos
Conexiones de todos los componentes al UNO:
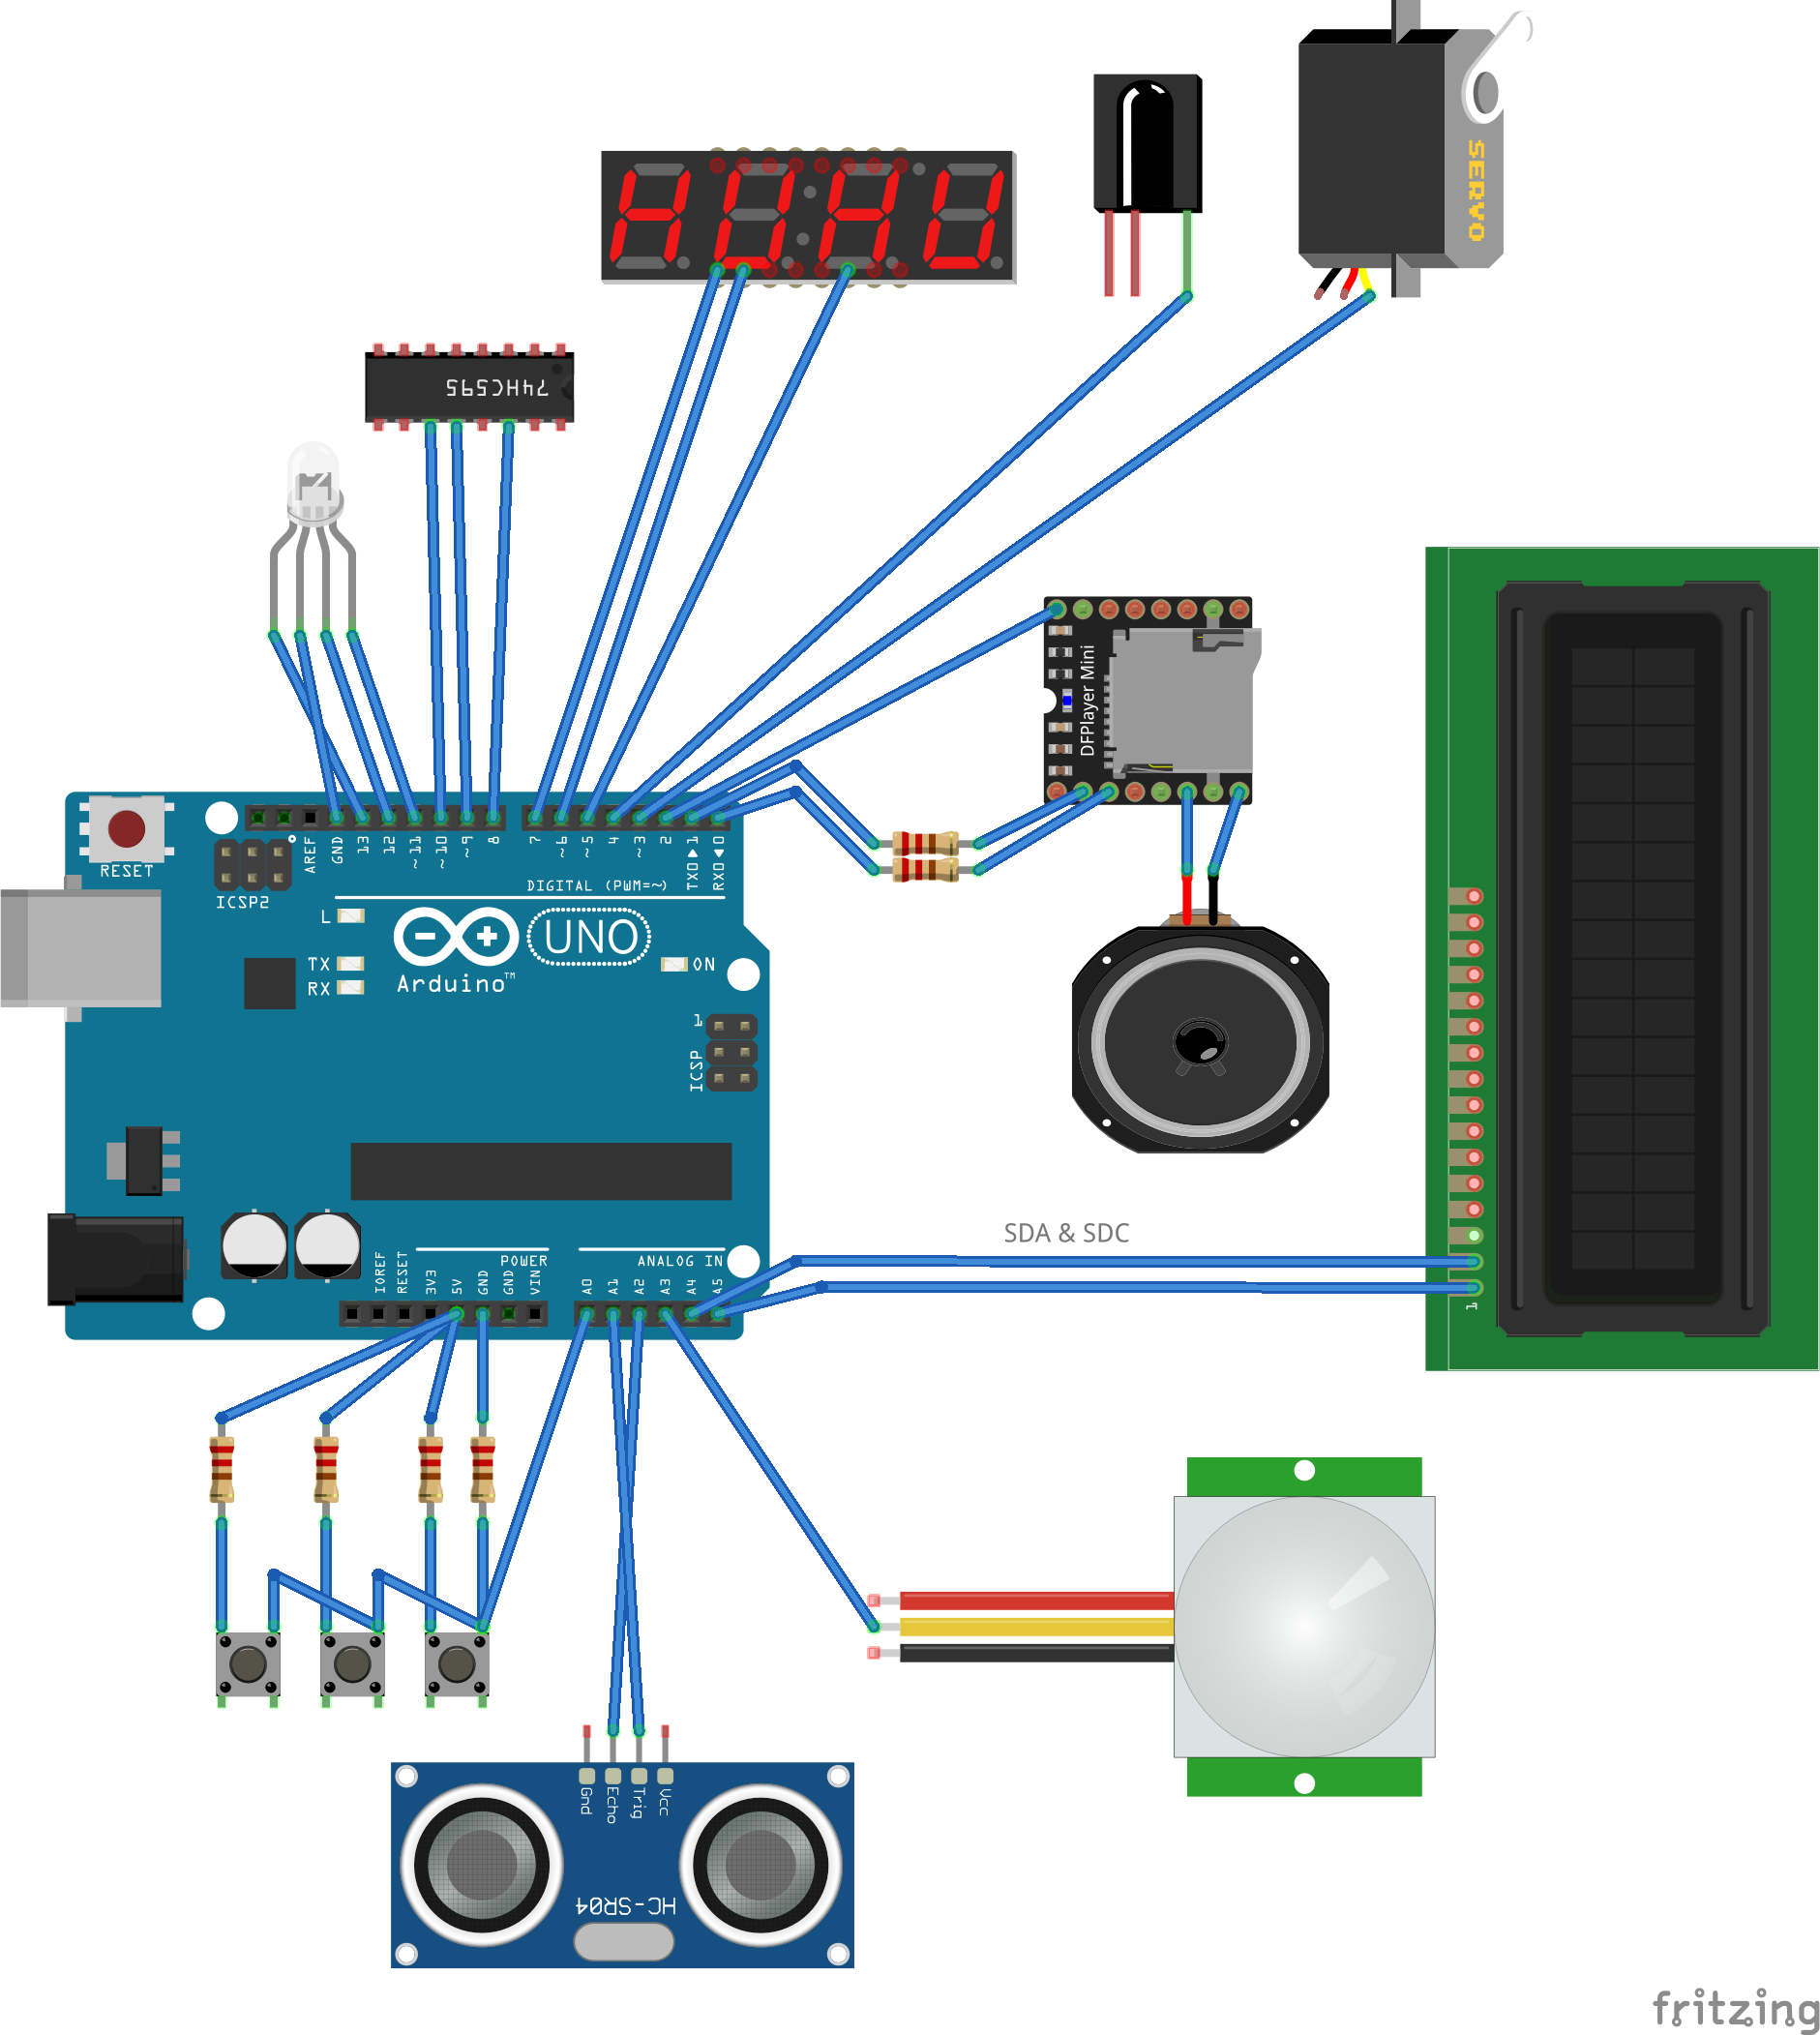
Repositorio completo: https://github.com/CodeMakesItGo/SquidGamesDoll
Proceso de manufactura
- Crea un Impresionante Sistema Ambilight para Monitor con Arduino
- Construya el clásico juego Pong en Arduino UNO con pantalla OLED: Tutorial paso a paso
- Robot de Detección Humana con Arduino Uno: Integración de Sensores Paso a Paso
- Construye un Voltímetro Inteligente con Arduino y Smartphone – Proyecto DIY Fácil
- Monitor de Frecuencia Cardíaca IoT en Tiempo Real con Arduino y MAX30100
- Servidor Web Arduino Uno WiFi: Controla un LED desde el Navegador
- Calculadora Básica con Arduino UNO - Proyecto Fácil para Principiantes
- Medición de Distancia en Tiempo Real con Sonar Arduino y Visualización en Processing
- Construir una pantalla de persistencia de visión portátil con Arduino UNO y ATtiny85
- Kit de Entrenamiento Arduino Completo con Mega 2560, Sensores, Motores y PCB Personalizada
- Construye la App Fridgeye con una Pantalla Nextion: Guía Paso a Paso