



Controlador Automático de Nivel de Agua con SRF04 para Uso Residencial y Comercial
Controlador Automático de Nivel de Agua Completo usando SRF04, L293D y PIC16F84A
Introducción al Controlador Automático de Nivel de Agua
El monitoreo y control del nivel de agua en tanques es una de las tareas más importantes en casi todas las áreas residenciales y comerciales. En la mayoría de casos, especialmente en edificios residenciales, por la falta de medios automáticos, se vuelve tedioso e inconveniente vigilar frecuentemente el nivel de agua en los tanques. De hecho, en lugares con escasez de agua, el desbordamiento sería muy costoso.
La única solución es tener una forma automática de monitorear y controlar el nivel. Aunque hay muchas técnicas (sensores de distancia, sondas de corriente, rangers ultrasónicos), aquí nos centraremos en el ranger ultrasónico.
- Proyecto Relacionado: Circuito Alarma de Lluvia – Detector de Nieve, Agua y Lluvia
Visión General del Sistema Controlador de Nivel de Agua
El sistema consiste en un sensor ultrasónico de rango colocado en la parte superior del tanque de modo que, al activarse, envía una señal ultrasónica. El agua presente refleja la señal. El sensor recibe este reflejo y el tiempo entre ambas señales da una estimación de la distancia recorrida, es decir, el nivel de agua desde la parte superior.
Aquí se usa un microcontrolador para enviar la señal de disparo al ranger ultrasónico. Una vez recibido el eco, el desfase temporal entre los dos pulsos se calcula y es directamente proporcional al nivel de agua. El desfase se calcula con ayuda de un Temporizador (Timer), cuyo número de pulsos de cuenta denota la distancia recorrida por la señal, o el nivel de agua.
Como el ranger está en la parte superior, el control del flujo se hace considerando el nivel desde arriba. Por ejemplo, si el rango medido está entre 0 y 1 cm, el tanque está desbordando y el microcontrolador envía señal para girar el motor en sentido inverso, eliminando el exceso.
Si el rango está entre 2 y 5 cm, el tanque está lleno y el microcontrolador apaga el motor. Si el rango supera 5 cm, el tanque está casi vacío y el microcontrolador enciende el motor en sentido directo.
Diagrama de Circuito del Controlador Automático de Nivel de Agua
Haz clic en la imagen para ampliar
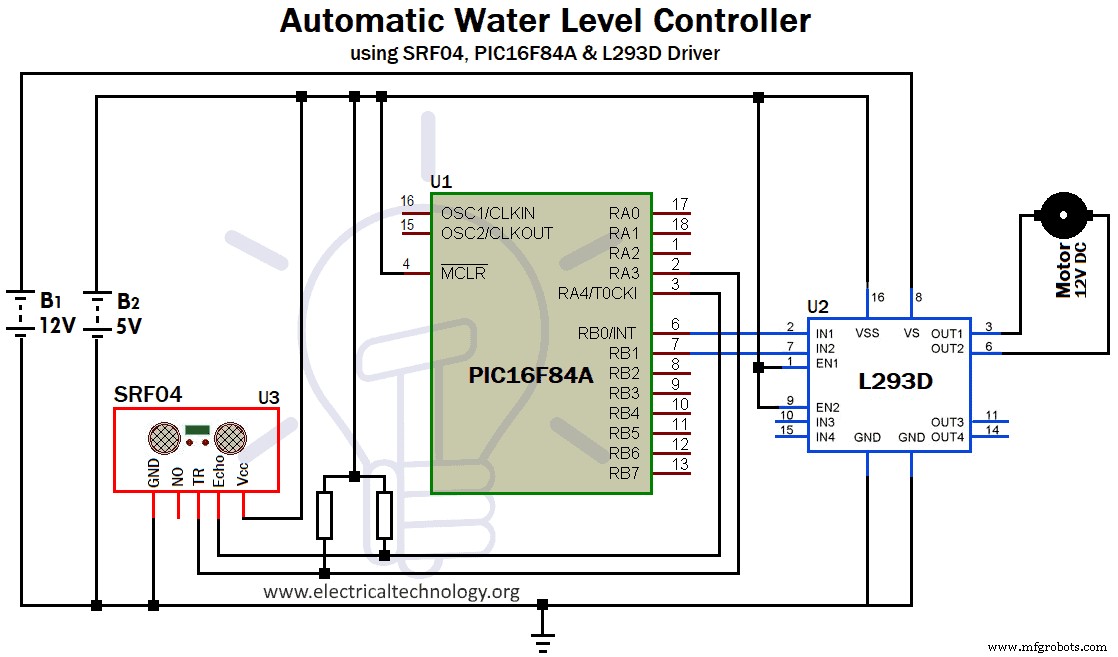
Descripción de Componentes
Los siguientes componentes se usarían para diseñar el circuito:
- Sensor Ultrasónico de Rango SRF04
- Microcontrolador PIC PIC16F84A
- Controlador de Motor L293D
- Motor DC
- Dos Resistencias de 1K
Veamos brevemente cada componente
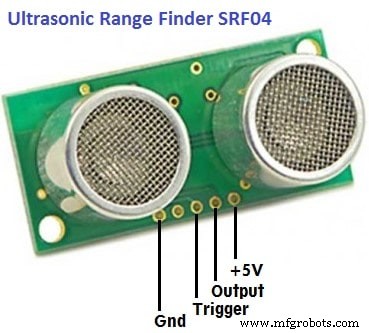
Sensor Ultrasónico de Rango SRF04:
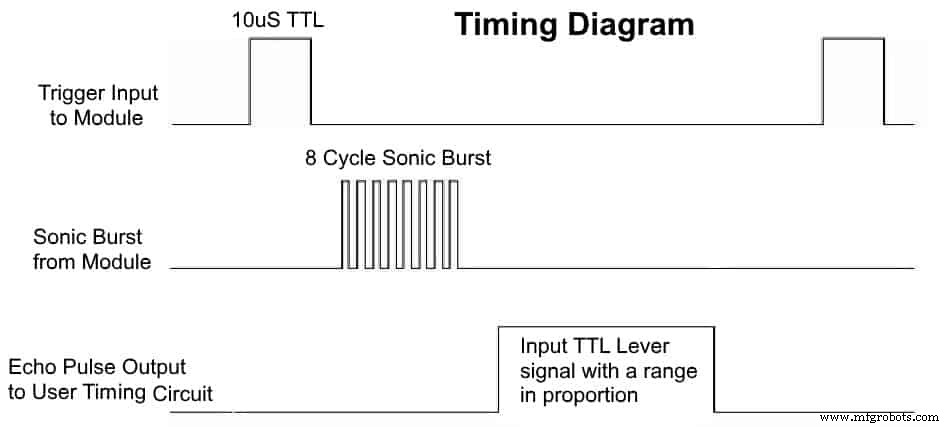
El SRF04 es un ranger ultrasónico de alta calidad usado en robótica para detección fácil de obstáculos. Requiere señal de 10 microsegundos para dispararse.
Una vez disparado, envía 8 pulsos de ultrasonido a 40 KHz y simultáneamente eleva su línea de eco a ALTO. Al recibir la señal reflejada, baja la línea de eco a BAJO.
Así, el ancho del pulso de eco denota la distancia recorrida por la señal, o sea, la distancia del ranger al objeto. La línea de eco es un pulso cuyo ancho es proporcional a la distancia. Para 1 cm, el ancho sería 58 microsegundos.
Microcontrolador PIC PIC16F84A:
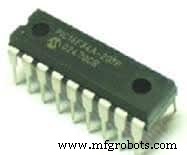
Es un microcontrolador Flash CMOS de 8 bits, 18 pines, con un temporizador de 8 bits (con preescaler programable de 8 bits). La operación del temporizador se controla mediante registros: OPTION_REG, TMR0 e INTCON. OPTION_REG es registro de 8 bits cuyo bit 5 (T0CS) selecciona operación de temporizador o contador. Poner el bit a 1 selecciona contador; borrarlo selecciona temporizador. TMR0 es el registro del temporizador; INTCON es el registro de interrupción cuyo bit 5 (T0IE) denota la bandera del temporizador (se pone a 1 cuando el temporizador desborda).
Controlador de Motor L293D:
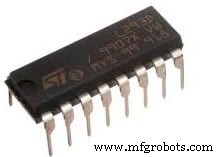
Es un IC controlador de motor DC de 16 pines, basado en puente H. Puede controlar dos motores en ambas direcciones. Tiene dos pines de habilitación (Pin 1 y 9) que, al ponerse en ALTO, habilitan el IC. Actúa como interfaz entre microcontrolador y motor DC. Tiene cuatro pines de entrada: dos para cada puente H. Tabla de control del motor:
| IN1 (Pin 2) | IN2 (Pin 7) | EN1 (Pin 1) | Operación del Motor |
|---|---|---|---|
| ALTO | ALTO | ALTO | APAGADO |
| BAJO | BAJO | ALTO | APAGADO |
| ALTO | BAJO | ALTO | ENCENDIDO (Horario) |
| BAJO | ALTO | ALTO | ENCENDIDO (Antihorario) |
| X | X | BAJO | APAGADO |
Nota: Como SRF04 es dispositivo TTL y PIC16F84A es CMOS, usamos resistencia pull-up de 1K para compensar el cambio de nivel de tensión.
Funcionamiento y Operación del Controlador Automático de Nivel de Agua
El programa envía un pulso de 10 microsegundos desde el microcontrolador para disparar el ranger ultrasónico, usando una función de retardo. El registro TMR0 se carga con valor decimal 200, para 55 cuentas.
La salida del SRF04, la señal de eco, se recibe en pin RA4 (pin de reloj del temporizador, proporcionando pulso de reloj externo). Una vez que el eco transita de ALTO a BAJO, el temporizador se activa. Al contar, se monitoriza la bandera de interrupción T0IE. Una vez puesta a 1, el temporizador se desactiva.
El procedimiento se repite para otro pulso de eco, etc. El número de veces que opera el temporizador se calcula y denota el número de pulsos de eco. Como cada pulso es de 58 microsegundos (1 cm), 5 pulsos denotan 5 cm. Este valor, almacenado en un entero, controla el motor DC.
- Si valor entre 2 y 5: microcontrolador envía ALTO a pines RB0 y RB1 (conectados a IN1 e IN2 de L293D) → APAGA motor.
- Si valor entre 5 y 20: ALTO en IN1 y BAJO en IN2 → ENCIENDE motor sentido horario.
- Si valor entre 0 y 1: BAJO en IN1 y ALTO en IN2 → ENCIENDE motor sentido antihorario.
Ventajas del Controlador Automático de Nivel de Agua usando SRF04
- Sistema simple y conveniente.
- Sistema de bajo coste por usar componentes económicos.
- Técnica automática elimina problemas del control manual.
- Al no usar partes mecánicas, elimina riesgo de desgaste o corrosión mecánica.
Desventajas del Controlador Automático de Nivel de Agua
- El ranger ultrasónico SRF04 sufriría amortiguamiento por uso de mucha electrónica y debe aislarse correctamente.
- El sistema requiere que sensor y actuador estén cerca. En términos llanos, es para lugares donde el tanque está cerca de la bomba. En edificios con bombas sumergibles y tanques en azoteas, este sistema no puede usarse. Pero puede modificarse añadiendo circuito de comunicación.
Tecnología Industrial
- Bombas de Agua Automáticas: Cómo Operan y Por Qué Importan
- Controlador de Potencia PWM: Construye un Driver de Lámpara con Modulación por Ancho de Pulso
- ¿Puede el Poliuretano Ser Verdaderamente Impermeable? Entendiendo la Absorción de Agua
- Lista de Materiales Manual vs. Automatizada: Por Qué la Automatización Impulsa la Eficiencia
- 7 Ventajas Clave de Cocinas Total y Semi-Automatizadas para Cloud Dining
- Top 4 Beneficios de la Detección Inteligente de Fugas para Seguridad de Edificios y Ahorro de Costes
- Por Qué la Detección de Fugas de Agua IoT de Biz4Intellia Impulsa la Eficiencia Industrial – 5 Ventajas Clave
- Monitorización y Control Avanzado de Nivel de Agua: Eficiencia y Sostenibilidad en Gestión Industrial
- 7 Beneficios Clave de la Solución Inteligente de Monitoreo de Nivel de Biz4Intellia
- Sistema Inteligente de Monitoreo de Ríos IoT Mejora la Gestión del Agua y Prevención de Inundaciones
- Tecnologías de Teñido Sin Agua de Vanguardia: Impulsando Sostenibilidad y Reduciendo Residuos en Textiles