



Precisión y Automatización: Robótica Guiada por Visión Transformando la Manufactura
Parte I
El motor de la digitalización es la creciente demanda de precisión, calidad mejorada y fiabilidad. La dinámica del mercado obliga a la industria a lanzar nuevos productos, diseños modificados según sentimientos cambiantes de consumidores, personalizaciones y entregas más rápidas. Los robots son aliados de la manufactura desde décadas, y la «visión artificial» también.
Robótica y visión artificial han alcanzado madurez tecnológica y estabilidad independientemente. Desarrollos recientes son complementarios para hacer procesos más eficientes. Este artículo explica claves sobre robótica guiada por visión (VGR) en manufactura. Aunque VGR es relevante para otros robots (móviles, humanoides, cartesianos, SCARA), nos centraremos en aplicaciones y retos de robots articulados.
Antes de profundizar, entender conceptos clave de visión artificial y robots industriales.
Visión artificial = automatización de la visión humana. No solo capturar imagen (función ojos), sino procesarlas y generar resultados (función cerebro). Sistemas de visión artificial usan sensores digitales en cámaras industriales con ópticas especializadas para adquirir imágenes, que hardware y software procesan, analizan y miden características para toma de decisiones.
Aplicaciones típicas se categorizan en cuatro tipos:
- Guía
- Identificación
- Medición (Gauging)
- Inspección
Aunque identificación, medición e inspección tienen sus propósitos donde robots añaden valor, nuestro foco es guía de robot. Sistemas de visión (MV) pueden localizar pieza y asegurar colocación correcta en ensamblaje. Identifican ubicación de componente en 2D o 3D y ayudan a robots a rastrear coordenadas con precisión. Reducen complejidad de fijaciones requeridas. Para entender, veamos cómo un robot se posiciona para localizar componente.
Sistema de coordenadas de robot comprende diferentes marcos de referencia. Principales sistemas para describir movimiento del robot se muestran en Figura 1.1. Control del efector final o herramienta es lo más importante; su posición se logra mediante movimientos coordinados de uno o todos los ejes. Como diferentes efectores/herramientas tienen distintas dimensiones, se selecciona un punto especial llamado centro de herramienta (TCP), independiente del tipo de herramienta. Este punto es el origen del sistema de coordenadas de herramienta. Punto similar para sistema de coordenadas de muñeca/efector. Conexiones mutuas de herramienta, muñeca y otros sistemas en Figura 1.2.
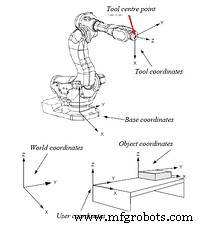
Figura 1.1
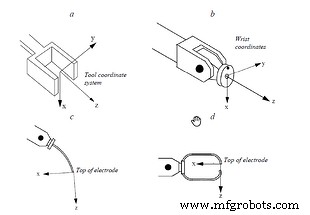
Figura 1.2
Imágenes: ABB Robotics
El TCP se relaciona con coordenadas de muñeca, base, mundo y objeto. Idealmente, coordenadas del objeto coinciden exactamente con coordenadas del TCP —origen del objeto enseñado al robot via programación y coordenadas TCP registradas. Para precisión repetida, robot y objeto deben llegar al mismo punto siempre.
Posicionamiento robot gobernado por servomecanismos, bastante preciso. En componentes de ubicación fija, precisión depende de tolerancias de mecanizado, fijación, posicionamiento de mesa indexadora. Por tanto, TCP puede no coincidir con coordenadas reales del objeto por offset entre deseadas y reales, habrá error de posicionamiento. Si robot debe recoger objeto u operar sobre él mientras llega aleatoriamente en transportador, determinar su origen es casi imposible sin sistema como visión artificial que lo guíe.
Si se despliega, sistemas de visión identifican coordenadas reales del objeto en tiempo real y se las pasan al robot, que compensa el offset en el TCP. Así se asegura precisión de posicionamiento de herramienta. Método usado en soldadura, dispensado de pegado, componentes de fijación, «pick and place» robótico de objetos aleatorios en transportador. Ejemplos para objetos con inexactitudes en plano 2D, así que se usa sistema de visión artificial 2D.
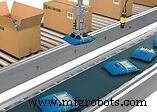
Pick and place robótico de alta velocidad con guía visión 2D. Imagen: Cognex Corporation
Para aplicaciones como «bin picking» robótico, donde robot recoge objetos aleatorios en contenedor, análisis espacial 3D necesario. No solo coordenadas X, Y, Z importan, sino ángulos de orientación en tres ejes cruciales para identificar objeto más fácil de recoger sin colisiones. Obvio que se despliegan sistemas de visión artificial 3D.
Sistema 3D más popular: estereovisión con dos cámaras dando coordenadas y mapa de altura. Tarea crucial: calibración de cámaras y algoritmo que combine imágenes y construya imagen 3D. Imagen del contenedor analizada para derivar coordenadas TCP del componente más fácil de recoger. Otras técnicas 3D: triangulación láser, tiempo de vuelo.
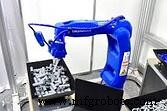
Bin picking robótico con guía visión 3D. Imagen: Yaskawa Robotics
Parte II
Adquisición de Imagen
Imagen de buena calidad es clave para VGR exitosa. Tres componentes principales: cámara, óptica, iluminación.
Cámara: Consideraciones importantes en selección para aplicaciones robóticas. Cámaras comerciales adquieren imágenes, pero entornos industriales son desafiantes. Cámaras expuestas a entornos duros deben entregar imágenes consistentes de buena calidad cada vez por cientos de miles de ciclos. Añadir choques y vibraciones por movimientos del robot y vibraciones globales.
Interfaces de comunicación deben ser robustas, sustentando condiciones duras sin interrupciones. Protocolos basados en Ethernet ofrecen buena fiabilidad y longitudes de cable necesarias. Cumplimiento Protección de Ingreso (IP) crucial especialmente en entornos polvorientos. PoE fuente de alimentación preferible para evitar múltiples cables. Cables de cámara sufren flexión cíclica por bandejas y arneses en brazo robot, así que cables aptos para cadenas portacables.
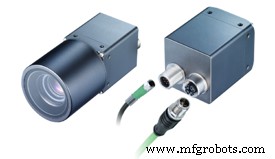
Imagen: Baumer
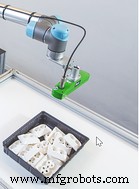
Imagen: Pickit 3D
Resolución de cámara debe calcularse considerando campo de visión (FOV) global y precisión de posicionamiento deseada.
Óptica: Óptica adecuada según FOV, distancia de trabajo (WD), tamaño de sensor. Dos factores clave:
- Distorsión de barril (barrel distortion) al mínimo posible
- Robustez de la lente, sometida a mismos choques y vibraciones que cámara; ajustes cruciales como iris y foco pueden verse afectados si no se atienden
Iluminación: Juega papel crucial en VGR. Debe resaltar característica a inspeccionar en componente. Componente o contorno programado debe identificarse precisamente dentro de precisión deseada. Según objeto y contorno, iluminación adecuada. Aplicaciones de recogida o soldadura/pegado requieren luces de barra difusas simples; bin picking con cámaras estéreo a menudo usan luces de patrón estructurado proyectadas sobre componente para recoger contornos y derivar perfiles.
Iluminación estructurada en bin picking 3D. Imagen: Solomon 3D
Retos en Robótica con Visión Artificial
En aplicación estándar VGR 2D, varios retos a abordar:
- Distorsiones
- Calibración de coordenadas
- Calibración Z
- Alineación de coordenadas
Distorsiones: Dos tipos principales que ocurren y deben corregirse antes de que sistema de visión esté listo para VGR.
- Distorsiones de lente: Lentes (especialmente gran angular) causan distorsiones en imagen adquirida. Conocido como «distorsión de barril».
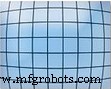
Distorsión de barril. Imagen: Baumer
- Distorsiones por montaje inclinado de cámara
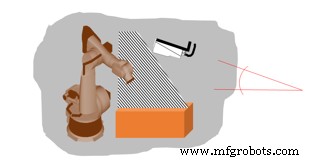
Imagen: Baumer
Robots requieren espacio para operar, así que cámaras a menudo se montan en posición inclinada. Esto causa distorsión en imagen adquirida.
Ambos tipos necesitan corrección y calibración para coordenadas precisas.
Calibración de Coordenadas: Robots trabajan en sistemas de coordenadas en mm o pulgadas; cámaras en conteo de píxeles. Requerido calibrar cámara para que sistema entienda correlación entre píxeles y unidades del sistema de coordenadas.
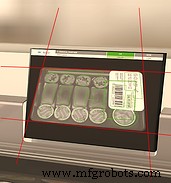
Imagen: Baumer
Importante que medición ocurra a misma distancia de trabajo (distancia cámara-objeto) siempre. Como robots trabajan en 3D, «agarre» también requiere especificación «Z».
Calibración Z: Usada para calcular coordenadas X e Y si eje Z varía dentro de profundidad de campo* de la lente. Cámara calibrada con procedimiento específico con placa de calibración (discutida después).
Alineación de Coordenadas: Robot y sistema de visión tienen sus propios sistemas de coordenadas. Sus desviaciones:
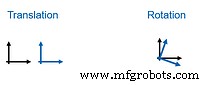
Para superar, se calibra. Robot conoce su posición y posición TCP; sistema de visión calibrado en placa. Robot calcula offsets y se alinea.
Paso muy importante. Robot debe seguir camino que comienza en punto origen definido por sistema de visión. Si no se ejecuta bien, calibración incorrecta causa desviaciones graves de camino y posibles colisiones.
Placa de calibración: Calibración de sistema de visión se hace con placa estándar con marcas de dimensiones precisas. Figura 2.1 muestra ejemplos.
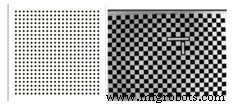
Figura 2.1
Corrección de distorsión de lente y montaje usando placa de calibración: Placa colocada a cierta distancia bajo cámara, imagen adquirida como en Figura 2.2.
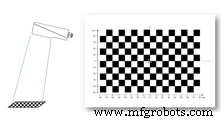
Figura 2.2: Posicionamiento de cámara
Imagen: Baumer
Tras calibración de distorsión, imagen se ve alineada. Mostrado en Figura 2.3.
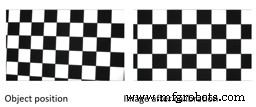
Figura 2.3
Calibración de coordenadas usando placa de calibración: Líneas de cuadrícula o marcas en placa relacionadas con píxeles cubiertos en cámara. Importante posicionar puntero precisamente en placa.
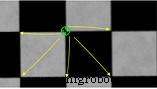
Punteros en puntos/esquinas de placa. Distancias entre puntos conocidas, se introducen en campos de parametrización de calibración del software. Sistema de visión calcula píxeles consumidos para medir esa distancia. Ajuste válido mientras distancia de trabajo, FOV y montajes de cámara se mantengan. Recalibrar si cambia cualquiera de los tres.
Tendencias y Avances
VGR no es tecnología nueva. Ya madura. Casi todos fabricantes de robots ofrecen soluciones integradas VGR. Pero avances recientes en cámaras (alta velocidad, 3D tiempo de vuelo, estéreo integradas) y software (IA, machine learning) añaden pieza extra de fiabilidad y robustez.
Redes neuronales profundas para enseñar y re-enseñar distintas posibilidades de posicionamiento y orientación de componentes en todos los planos. Muchas posibilidades alargan entrenamiento, pero dispositivos computacionales recientes (GPU) agilizan. Plataformas cloud para machine learning también se despliegan.
Conclusión
VGR gana popularidad rápida en todos dominios industriales. Aplicación antes impulsada por automoción ahora tiene adeptos en alimentación y farmacéutica (pick and place alta velocidad, paletizado/despaletizado), ingeniería pesada (seguimiento de costura en robot soldadura, dispensado pegado), etc. Necesidad de establecer estándares para garantizar intercompatibilidad entre fabricantes de sistemas de visión y constructores de robots. Mientras el mundo mira hacia la «nueva normalidad» en manufactura, VGR tiene papel protagonista.
Tecnología Industrial
- Descubra el Futuro: Cómo un Robot Barista de Café Mejora la Preparación en Casa
- TM Robotics presenta el controlador TS5000 avanzado para robots industriales de próxima generación
- Cobot guiado por visión reduce tiempo de producción 50% en Walt Machine
- Los robots logran coordinación mano-ojo precisa para tareas complejas
- Revolucionando la manufactura: Robótica industrial del siglo XXI
- Atención de máquinas robótica: beneficios, inconvenientes y consideraciones de inversión
- Visión Artificial: El Motor Impulsor de la Robótica Industrial Moderna
- Principales proveedores chinos de robots de soldadura: confianza, innovación y asequibilidad
- Singularidad en Robótica: Guía Completa para Brazos Robóticos Industriales
- Robótica en Manufactura: Evolución Comprobada de Eficiencia e Innovación
- Robótica en el siglo XXI: Sistemas distribuidos, telepresencia y exploración espacial