



Mejorando la coordinación de AMR entre múltiples proveedores
Algunos robots móviles autónomos (AMR) pueden llamar ascensores, entrar e ir a un nuevo piso. Pero como un grupo de pasajeros demasiado educados para ser los primeros en salir cuando se abren las puertas, los robots de diferentes proveedores se atascarán esperando a que los otros salgan una vez que el ascensor llega a su destino. Por eso, una instalación tiene que dedicar ascensores separados para robots de cada proveedor.
"Tenemos un cliente en Singapur que dijo: 'Mira, tengo robots de tres proveedores diferentes en mi hospital. Quiero agregar un cuarto que haga algo nuevo y que ninguno de estos hace [pero] no tengo más ascensores libres'", dijo el CEO de Open Robotics, Brian Gerkey. "Y eso es lo que les impide agregar robots".
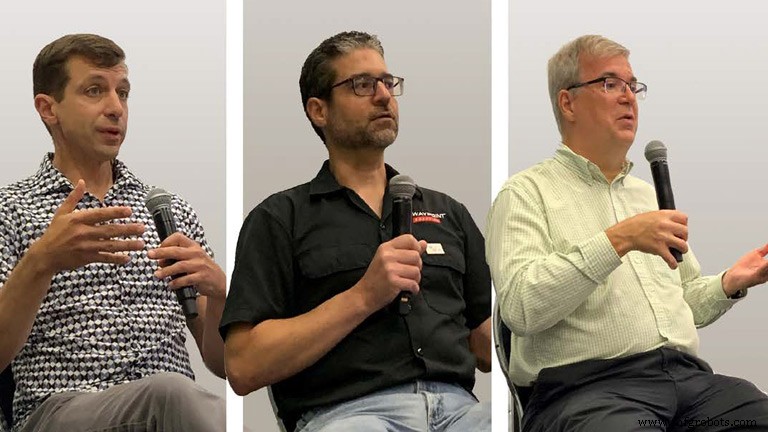
La anécdota de Gerkey destaca el problema de la interoperabilidad, un desafío emergente visto no solo en hospitales con AMR que usan ascensores sino también en almacenes y plantas de manufactura. Según "Interoperabilidad para aumentar la adopción de robots", una discusión de panel en la que Gerkey participó en MD&M West en Anaheim el año pasado, una instalación puede albergar múltiples soluciones robóticas, cada una con su propio enfoque para compartir información y sin la capacidad de compartir fácilmente datos entre robots de diferentes proveedores. Esto hace que implementar sistemas robóticos cohesivos sea una meta elusiva.
Para ayudar a hacer posibles sistemas con diferentes tipos de robots, MassRobotics, Boston —un centro de innovación sin fines de lucro para robótica y dispositivos conectados— abordó el problema en 2020 formando el Grupo de Trabajo de Interoperabilidad AMR. Además de Gerkey, el panel de MD&M incluyó a otros miembros del grupo de trabajo.
El grupo emitió su primer estándar en mayo de 2021. Permite que robots de diferentes tipos compartan información de estado y convenciones operativas, o "reglas de la carretera", para que puedan trabajar juntos de manera más cohesiva en el piso de un almacén o fábrica, según un comunicado de prensa de MassRobotics. El estándar también permite la creación de paneles operativos para que los gerentes puedan obtener información sobre la productividad de la flota en equipos mixtos de AMR. El nuevo estándar se está probando supuestamente en una instalación de FedEx en Memphis.
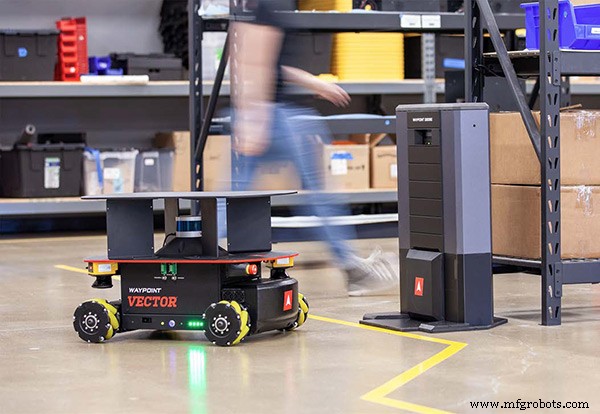
El estado del arte en AMR es que "un montón de startups" están fabricando diferentes tipos de robots que hacen una cosa y la hacen bien, dijo el CEO Jason Walker, Waypoint Robotics, Nashua, N.H.
"Por mucho que crea que nuestros robots son lo mejor, no son un robot montacargas, no son un robot mueve-palets", dijo. "Y así, tienes una flota heterogénea de robots en tu instalación para resolver todos los diferentes problemas que tienes".
Walker agregó una nota esperanzadora sobre hacer que diferentes robots trabajen juntos.
"Porque muchos están construidos sobre ROS (un sistema operativo de robot desarrollado por Willow Garage y supervisado por Open Robotics), hay una base de comúnalidad entre ellos", dijo. "Y debido al estándar de interoperabilidad de MassRobotics, hay un camino adelante, donde todos pueden coexistir en la misma instalación".
Cada robot tiene su propio mapa
"Desde el lado del cliente, estoy pensando incluso más allá de cuando hablamos de interoperabilidad entre vehículos (robots)", dijo el panelista Bob Bollinger, director técnico para innovación en robótica aplicada en Procter & Gamble. "Estoy mirando todo ese conjunto de soluciones de cómo hacemos que el vehículo funcione en el entorno, con los sistemas de orden superior, y los otros sistemas con los que necesita interactuar".
Esa implementación e integración de los robots para trabajar con equipos en el piso de una fábrica, un sistema de ingeniería de manufactura o un sistema de gestión de almacén en edificios de P&G es más costoso que los robots mismos, dijo.
Otro problema que vexa a los usuarios es el tráfico de robots.
"Si tengo un fregador de suelos robótico y se desplegará totalmente autónomo, va a construir su propio mapa", dijo el moderador del panel Tom Ryden, director ejecutivo de MassRobotics. "Y tengo un robot de Waypoint que mueve mercancías y luego tengo otro [mueve] palets, todos construyen sus propios mapas, y usan sus propios mapas, son independientes. Así que no hay un Google Maps para todos estos. ¿Qué tipo de problemas causa eso?"
Gerkey recordó los diversos robots en su cliente hospitalario en Singapur.
"Esos robots son de diferentes proveedores, y cada uno ofrece su propio sistema de mando y control, los proveedores tienen sus propios sistemas de gestión de flotas, no comparten mapas, y no se hablan entre sí en absoluto", dijo. "En el mejor de los casos, se tratan entre sí como obstáculos a evitar, y eso es todo".
"El problema de no tener el mismo mapa para compartir entre ellos es que no tienes ese marco de referencia común, para que cada robot pueda entender qué quieres decir cuando el gestor de flota de alto nivel dice: 'Hay algo al inicio del pasillo cinco', todos deben saber qué significa el pasillo cinco para que no envíen un robot allí en ese momento", dijo Walker.
Una de las razones por las que el mapeo compartido es tan difícil es que cada robot hace su propio mapa a través de sensores a bordo. El mapa depende de dónde en el espacio está el sensor. "Si está a un pie del suelo, ve un montón de mesas", dijo Walker. "Si está a cuatro pies del suelo, está abierto. Esa diferencia es cierta en todos los niveles".
Una solución referenciada en el estándar es un marco de coordenadas común. Con un marco en su lugar, las matemáticas pueden ayudar a interpretar los datos de un robot para cualquier otro robot siempre que tengan algunas coordenadas comunes. "Así que, básicamente, el estándar está proporcionando un conjunto común de datos de todas estas plataformas", dijo Ryden. "No tienes que tener todos los datos, pero si tienes algunos, haces disponibles los datos que tienes, y entonces se puede escribir software de gestión de nivel superior para entender qué AMR tienes en el piso, y luego [puede] crear un mapa común o vista común, para que entiendan los movimientos".
Los AMR también compiten por espacio de carga —y cada uno usa equipo de carga único. La respuesta, dijo Walker, es tener carga inalámbrica universal.
"Quien llegue primero [a una instalación] pone todas las estaciones de carga", dijo. "Quien llegue segundo pone el sistema inalámbrico en sus robots, y entonces pueden compartir estos recursos".
Gerkey dijo que su empresa también ha adoptado carga inalámbrica interoperable. "También estamos trabajando con una empresa que construye un kit de adaptador postventa que hará cualquier AMR en uno cargable inalámbricamente", dijo. "Y la estación de carga tiene una etapa vertical que sube y baja la antena para igualar la altura".
Sistema de control de automatización
- Optimice su Maquinaria Cat®: Guía Definitiva de My.Cat.com
- Primeros Pasos con TJBot: Construye, Configura y Controla por Voz tu Robot IA
- Guía práctica de impresión 3D cerámica: Técnicas, materiales y consejos de diseño
- Symbio Robotics presenta automatización con IA en líneas de alto volumen de Toyota
- IA en seguros: Guía práctica para implementación real
- Cómo robots Kuka y tecnología láser transforman fabricación aditiva
- Robots móviles autónomos: Liderando el cambio post-pandemia
- Cómo Operan los Robots Pick-and-Place: Mejorando la Eficiencia en Fabricación
- Crea tu primera aplicación Go en PLCnext: Guía para principiantes
- VUnit 101: Guía práctica para verificación automatizada de VHDL
- Entendiendo los tintes básicos: Usos, seguridad y aplicaciones industriales