



Líderes de automatización en EE. UU. enfrentan desafíos de integración: Tender puentes de comunicación entre sistemas de fábrica
Proyectos para tender puentes de comunicación entre robots y otros componentes de fábrica
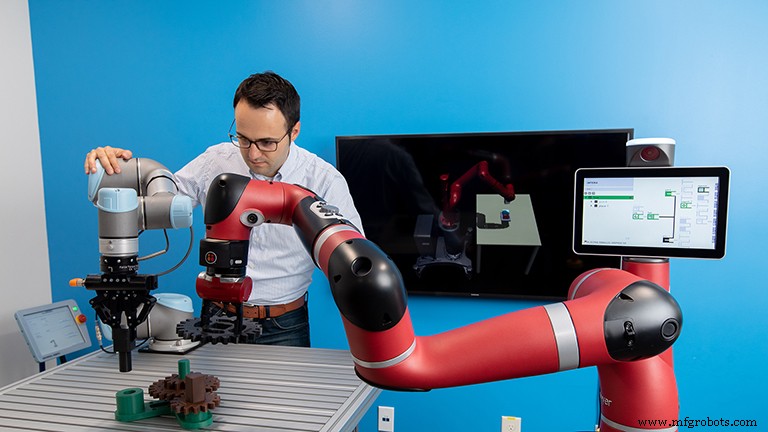
Como los delegados internacionales de las Naciones Unidas que usan intérpretes para entenderse, los robots, máquinas y otros componentes industriales de varios proveedores hablan diferentes lenguajes informáticos y necesitan traductores para ayudarles a comunicarse.
En gran parte debido a la economía, las empresas que fabrican máquinas herramienta, robots, transportadores y similares usan software propietario para su operación y comunicación entre sí y con componentes como sensores, drivers y PLCs. Los fabricantes de máquinas quieren que los departamentos de compras de fábrica se ciñan a su marca de solución total para crear más ingresos.
“El pensamiento predominante en un momento fue que si voy a invertir mis fondos y proporcionar soluciones, quiero proteger mis ventas”, dijo Matthew Robinson, gerente de programa, Consorcio ROS-Industrial (ROS-I) Américas, Southwest Research Institute. “Si estoy proporcionando máquinas herramienta, me gustaría que los clientes usen todos mis productos... mi software, mi hardware y tecnologías interconectadas asociadas con ellos”.
Cuando un propietario de planta decide cambiar a una marca diferente, surgen problemas de comunicación que impiden la integración, simulación y análisis que pueden aumentar producción y calidad.
Hasta ahora, la tarea de permitir la comunicación entre toda la tecnología en una planta ha recaído principalmente en integradores de sistemas que crean los traductores de código informático, o puentes, desde, digamos, una cámara 3D a un robot o entre dos robots hechos por diferentes proveedores. Es un proceso que lleva mucho tiempo y cuesta mucho dinero —tanto que el precio de la ingeniería de conectividad puede exceder el de una máquina en sí.
“La ingeniería lleva tanto tiempo y es tan costosa que muchas empresas no toman la ruta de la automatización”, dijo Juan Aparicio, jefe del grupo de investigación para Automatización Avanzada de Fabricación en Siemens Technology. “No tiene sentido para ellos porque no tienen un gran presupuesto que justifique la automatización”.
Movimiento hacia un estándar común
Este escenario ha llevado a un problema a gran escala: El tiempo y gasto asociados con la integración está obstaculizando la adopción de automatización en muchos talleres —y frenando el progreso en la industria estadounidense.
Lo que los fabricantes, y sus solucionadores esperanzados del problema de integración como Robinson, Aparicio y otros, están experimentando ahora tiene precedentes en otro ámbito de fabricación.
Hace unos 30 años en la industria de semiconductores, equipos de procesamiento de obleas como máquinas de litografía de grabado de diferentes proveedores tampoco podían hablar entre sí. Para combatir la atrofia inminente en ese caso, los fabricantes de semiconductores formaron un consorcio y dijeron a los proveedores que tenían que crear un estándar común. Eso es exactamente lo que pasó.
“La pregunta es, ‘¿Es la demanda de los clientes lo suficientemente poderosa para impulsar la creación de un estándar común [ahora]?” Eso es según John Wen, jefe de ingeniería eléctrica, computación y sistemas en el Instituto Politécnico Rensselaer. “Queda por ver pero parece haber movimiento en esa dirección”.
Wen también está entre los que trabajan en esfuerzos actuales hacia la comúnidad y creando puentes que traducen lenguajes de máquina para que los dispositivos de una fábrica puedan hablar entre sí.
Su trabajo está financiado por el Instituto de Robótica Avanzada para Fabricación (ARM), que es parte de Manufacturing USA. Los proyectos financiados por el Instituto ARM incluyen desarrollar middleware específico —uno desde la academia y otro del emprendedor con bolsillos profundos Scott Hassan— a un nivel de preparación técnica más alto para que las opciones de middleware estén listas para uso industrial general y puedan ayudar a que las fábricas funcionen con comunicación accionable.
Una solución plug-and-play
Wen lidera un proyecto titulado “Robot Raconteur (RR): Un middleware interoperable para robótica”. RR recopila datos e invoca funciones, como operar una cámara, también.
“Robot Raconteur... es una tecnología de middleware avanzada, aumentada, orientada a objetos, específicamente diseñada para proporcionar verdaderas capacidades de interoperabilidad plug-and-play para sistemas de automatización/robótica”, según la propuesta de investigación de Wen.
RR ya es versátil: Es compatible con los sistemas operativos Linux, Windows, OSX, iOS, Android, OpenBSD, QNX, Arduino y xPC Target. Tiene bibliotecas para C++, Python, C#, Java, MATLAB, LabView, JavaScript de navegador y xPC Target.
El middleware Raconteur fue desarrollado en el laboratorio de Rensselaer de Wen por John Wason. Después de que Wason obtuviera su doctorado, fundó su propia empresa, Wason Technology, enfocada en el middleware. Wason participa en la investigación financiada por el Instituto ARM con Rensselaer, al igual que Southwest Research Institute y United Technology Corp.
Mientras tanto, los usuarios de robots industriales aún dependen de un proceso de enseñar-y-repetir para ponerlos a trabajar.
La clave para alejarse del paradigma enseñar-y-repetir es usar sensores, ya sea para visión, 3D, escaneo láser, proximidad, tactilidad o fuerza, dijo Wen.
Sin embargo, integrar y programar sensores en un robot añade complejidad: Son un coste adicional. Y los sensores pueden romperse. Cuantas más cosas puedan romperse, mayor probabilidad de que una línea se caiga, costando dinero a una planta.
La solución de Wen es desarrollar RR en un sistema open-source, plug-and-play que haría la programación e integración de robots, sensores, periféricos y software de simulación de múltiples proveedores y plataformas fácil, rápida y segura.
También abriría la puerta a usar una gama más amplia de sensores, incluyendo productos de consumo de menor coste, como cámaras 3D Azure Kinect e Intel RealSense, dijo Wen.
‘Programa en tu lenguaje de elección’
Inherente al trabajo de Robinson en Southwest Research Institute es trabajar con y promover ROS-I, otro middleware open-source similar a RR en el sentido de que puedes conectar diversos conjuntos de dispositivos pero que también facilita visualización y simulación.
Él conoce el paradigma aislado de un proveedor promoviendo una y solo una solución es lo que metió a la fabricación en problemas en la arena de conectividad en primer lugar.
Así que Robinson ha sopesado pros y contras y es franco sobre el lado negativo de su base, ROS (Robot Operating System), en el ámbito específico del IoT.
“Uno de los grandes inconvenientes de ROS es que es mucho C++, que es un lenguaje informativo de evolución y actualización rápida”, dijo. “Puede ser, para recién llegados, intimidante y fraught con todo tipo de problemas. Así que hay muchas entidades y herramientas para aislar a la gente de la industria que solo quiere que sus sistemas funcionen de tener que hacer todo tipo de escritura profunda de software de ciencia informática hardcore.
“RR busca bajar esa barrera de entrada”.
Aparicio es otro defensor de la diversidad de lenguajes informáticos.
“Creo que es irreal decir que habrá solo un lenguaje en fabricación, pero si hay varios —todos con pros y contras— entonces necesitamos una puerta de enlace” en forma de software que actúe como intérprete, dijo.
Aparicio es investigador principal de un proyecto financiado por el Instituto ARM para crear un software open-source, plug-and-play para interoperabilidad y comunicación entre sistemas de automatización, simuladores, plataformas en la nube y un robot (controlado por ROS-I).
La puerta de enlace funcionará con tres estándares y protocolos ampliamente usados en fabricación: OPC-UA, MTConnect y DDS.
Uniéndose a Siemens y Southwest Research Institute en el proyecto están la firma de software Real Time Innovations y los proveedores de robots Keba y Yaskawa.
“Al final, la salsa secreta será qué tan fácilmente permites que todas estas máquinas hablen entre sí... para interoperar... para abstraer todas estas comunicaciones de bajo nivel para que puedas programar en tu lenguaje de elección”, dijo Aparicio.
¿Pueden las máquinas heredadas hablar también?
Nuevas máquinas herramienta y dispositivos de fábrica vienen equipados para conectividad e interoperabilidad fuera de la caja, y sus propietarios deberían poder aprovechar robustamente el trabajo que Aparicio, Wen y Robinson están haciendo.
Pero, ¿qué pasa con las máquinas heredadas?
“En general, si tiene una tarjeta de red, si puede soportar mover información sobre el internet tradicional, estamos bien para ir”, dijo Robinson.
Incluso algunos robots heredados que tienen una década o más pueden ser puestos a trabajar en lugar de acumular polvo en un almacén de fábrica.
“Si tienes un robot de unos 10 años, es esencialmente un activo libre en ese punto, así que solo estás añadiendo algunos sensores, aprovechando algunas piezas de software”, dijo Robinson. “Puede que tengas que trabajar con un socio contractual a menos que tengas un buen equipo interno, pero puedes estar en marcha [a un] coste [mucho] menor que comprando un sistema completamente nuevo desde cero.
“Ese retorno de inversión se vuelve muy convincente”.
El trabajo de un programador nunca termina
Incluso con toda la experiencia y trabajo duro puestos en los proyectos financiados por el Instituto ARM, junto con sus resultados exitosos, todavía hay mucho trabajo por hacer para ayudar a la fabricación estadounidense a alcanzar su pleno potencial de interoperabilidad y conectividad.
También hay espacio para más participantes.
“Este es el tipo de proyecto que mientras más gente sepa de él, mejor. Queremos subir a bordo a más y más empresas”, dijo Aparicio. “No es que estemos resolviendo totalmente el problema. Estamos resolviendo un pequeño obstáculo. Habrá algunos proyectos adicionales” necesarios para resolver el problema mayor.
Como dijo Wen de los resultados de los proyectos: “Todos quieren esto”.
¿Qué es ROS?
Algunos de los proyectos de desarrollo tecnológico financiados por el Instituto de Robótica Avanzada para Fabricación (ARM) aprovechan mucho el contenido dentro del software ROS-Industrial para avanzar sus capacidades e idealmente endurecer los módulos desarrollados para uso industrial general.
La historia de ROS, el código de software fundacional de ROS-Industrial, está arraigada en Silicon Valley.
El código ROS fue desarrollado por un equipo que trabajaba en Willow Garage liderado por el fundador de la empresa Scott Hassan, un multimillonario de Silicon Valley que fue el arquitecto clave de software para Google, según una biografía publicada en el sitio web de su empresa posterior, Suitable Technologies. ROS, y ahora ROS2, es actualmente desarrollado y mantenido por la organización sin ánimo de lucro Open Robotics.
El nombre comúnmente usado, ROS, es un acrónimo de “robot operating system”, pero eso vende sus capacidades a la baja.
“ROS no es un sistema operativo en el sentido tradicional de gestión de procesos y planificación; más bien, proporciona una capa de comunicaciones estructurada por encima de los sistemas operativos host...”, según una visión general de ROS en el sitio web de Willow Garage.
Sistema de control de automatización
- Automatización mejorada impulsa robótica más capaz en moldeo por inyección
- ABB presenta IR 14050: Cobot compacto, ligero, 7 ejes —flexible, seguro, precisión
- Bilsing Automation Norteamérica expande a facility 10.400 ft² Roseville, Michigan
- Universal Robots presenta IMMI: Interfaz fluida para cobots y máquinas de moldeo por inyección
- Hitachi finaliza adquisición de JR Automation, fortaleciendo soluciones robóticas
- Equipos avanzados de automatización de soldadura: eficiencia y calidad
- Rockwell Automation y Comau se asocian para simplificar integración robótica y aumentar eficiencia manufacturera
- De UI a IA: Navegando el panorama de la automatización
- Tendencias emergentes que moldean la automatización industrial: perspectivas 2024
- Elegir la Solución de Videoconferencia Adecuada para su Oficina
- Sistemas de control integrados: Mejora de la seguridad y eficiencia en la automatización