



Revolucionando la Imagen: Cámaras de Conteo de Fotones de Megapíxel para Visión Ultra-Rápida y Ultra-Precisa
Imagine una cámara diseñada para capturar imágenes con una resolución de un solo fotón a 24.000 fotogramas por segundo. Gracias a un obturador electrónico que puede permanecer abierto solo 3,8 ns y que puede sincronizarse con pulsos láser rápidos de solo unos pocos picosegundos de duración, se puede literalmente ver la luz propagándose a través del espacio. Con esta capacidad, se abren nuevas aplicaciones como visión cuántica, imagen fantasma, imagen sub-ruido de disparo, LiDAR cuántico y destilación cuántica, por nombrar algunas.
Común a estas aplicaciones es la necesidad de detección de un solo fotón y alta resolución temporal con bajo ruido y alta sensibilidad. Esta nueva cámara es capaz de todo eso pero, además, lo hace en un millón de píxeles simultáneamente, lo que permite una aceleración considerable en la captura y, posiblemente, en la reconstrucción. En el núcleo de estos píxeles hay un diodo de avalancha de un solo fotón (SPAD) que realiza la detección de fotones, generando un pulso digital. Este pulso puede contarse o marcarse con una marca de tiempo, dando así el carácter de conteo de fotones y resolución temporal a la cámara.
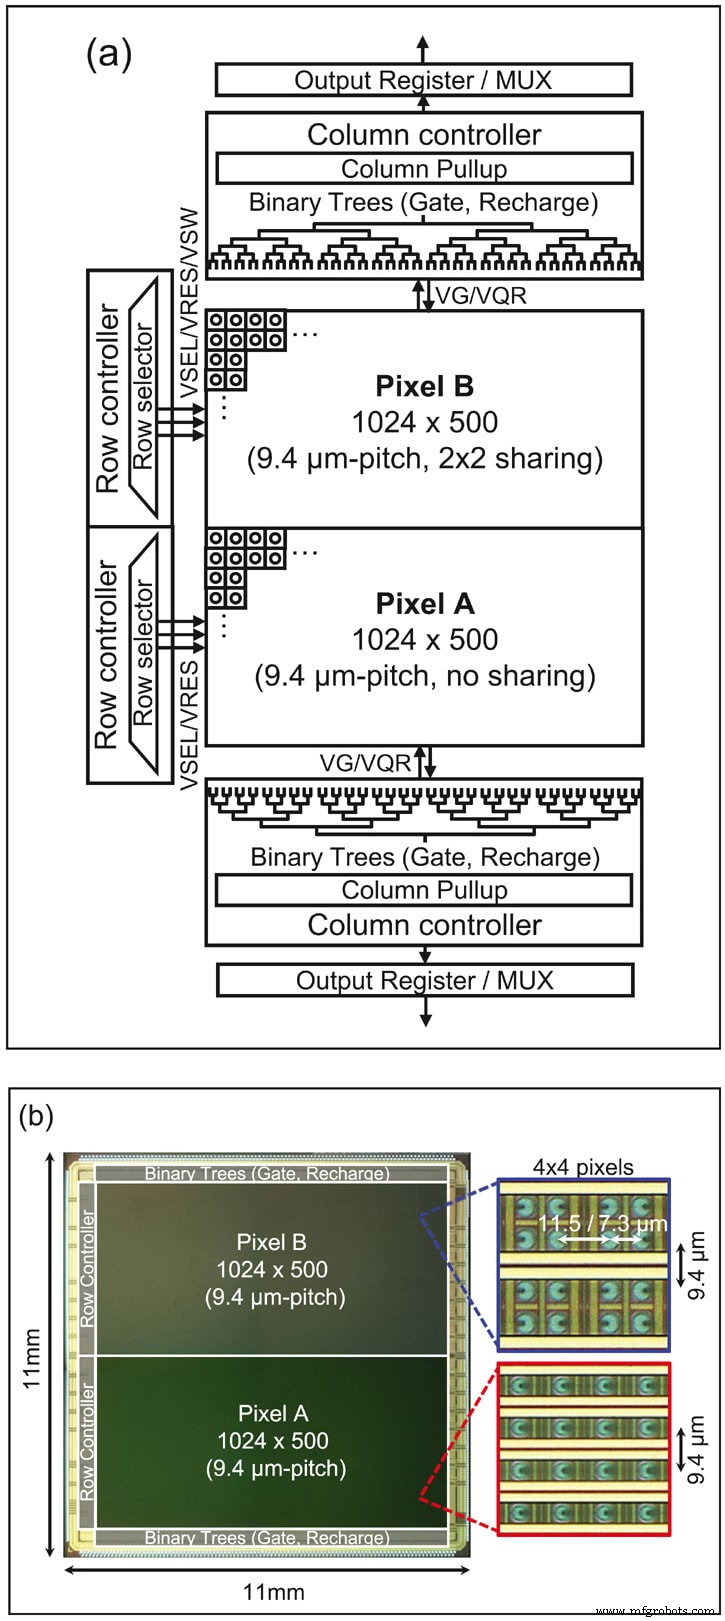
En un artículo publicado en la revista revisada por pares Optica, presentamos la primera cámara de 1 Mpíxel basada en píxeles SPAD. Los píxeles tienen un paso de 9,4 μm, con una arquitectura de 7T (7 transistores por píxel) o 5,75T. La micrografía del chip de la cámara se muestra en la Figura 1(b). El diagrama de bloques de la cámara se muestra en la Figura 1(a); comprende un árbol binario dual para controlar el obturador con una precisión de unos 100 ps y una posición ajustable en pasos de 36 ps. Esto permite reconstruir imágenes 3D midiendo el tiempo de vuelo de un pulso de luz al salir del láser y reflejarse en un objeto. También permite capturar la luz en vuelo, exponiendo así interesantes efectos relativistas en el laboratorio.
El chip se probó como sensor de imagen de intensidad con una carta estándar (Figura 2(a)) hasta 14 bits a nivel de píxel. Las Figuras 3(a) y (b) muestran imágenes 2D y 3D codificadas por color obtenidas al iluminar una escena con un láser pulsado a 637 nm y 40 MHz, capturado en el sensor de imagen de media resolución. La ventana de compuerta con su longitud de 3,8 ns se desplaza desde 0,6 ns hasta 13,2 ns en pasos de 36 ps para adquirir perfiles completos de intensidad de fotones como función de la posición de la compuerta.

El LSB de distancia en esta medición corresponde a 5,4 mm. La información de profundidad se reconstruye detectando la posición del flanco ascendente del perfil de intensidad suavizado para cada píxel, correspondiente al tiempo de llegada del pulso láser reflejado. El sesgo de tiempo de compuerta sobre el array se compensa restando la distribución de sesgo de tiempo medida independientemente de la distribución medida de tiempo de llegada. En la Figura 3(b), el color rojo denota mayor proximidad a la cámara SPAD, mientras que el azul corresponde a mayor distancia. El rango máximo de profundidad para esta medición se estableció en 2 m, pero puede extenderse a decenas de metros reduciendo la frecuencia de repetición del láser y aumentando el paso de la compuerta.
El paso fino de escaneo de la compuerta y la exposición prolongada se usan para lograr alta precisión de profundidad, y el tiempo de adquisición de datos resultante para esta medición fue de unas pocas decenas de segundos. Esto es considerablemente más largo que el de otros métodos de medición de distancia como el tiempo de vuelo indirecto, pero puede reducirse fácilmente aumentando el paso de escaneo de la compuerta, reduciendo el rango de escaneo y aumentando la potencia del láser para reducir el tiempo de exposición. Además, se espera una mejora adicional implementando una microlente en el chip para aumentar la sensibilidad.
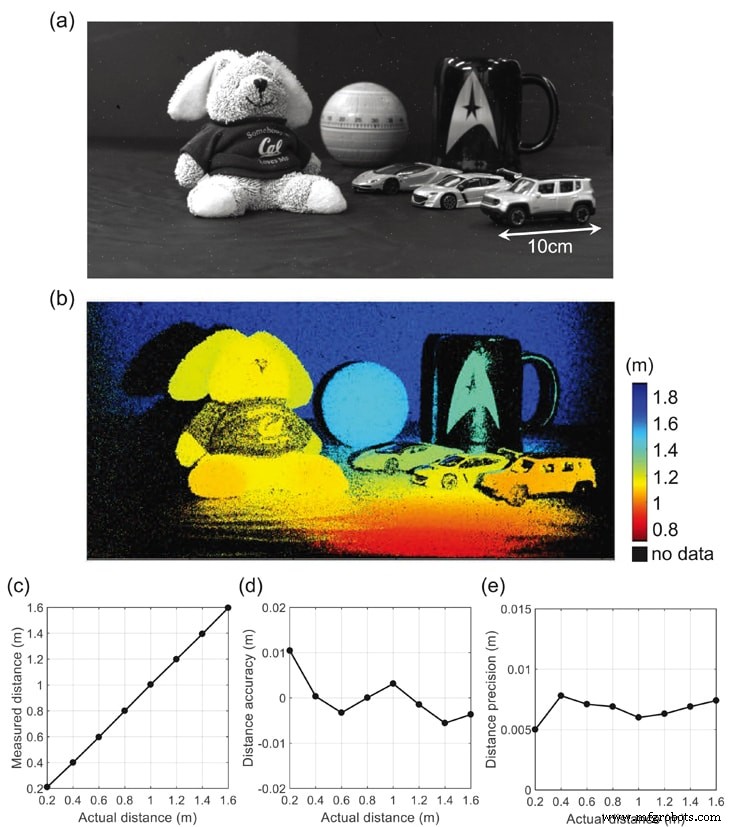
La Figura 3(c) muestra la distancia medida como función de la distancia real del objeto. En las Figuras 3(c), (d) y (e), se usa un objeto plano cubierto con papel blanco (reflectancia alrededor del 60%) para evaluar la distancia medida, precisión y exactitud. En la Figura 3(c), la distancia medida se extrae promediando la distancia de un solo píxel sobre 20×20 píxeles en el centro del array. Se observa un muy buen acuerdo con la distancia real dentro del rango medido de 0,2 a 1,6 m. En la Figura 3(d), la exactitud de la distancia se calcula como la distancia medida promediada restada de la distancia real. Para el rango de distancia medido, la exactitud es siempre mejor que 1 cm. En la Figura 3(e), la precisión de la distancia se explota como desviación estándar de la distancia de un solo píxel sobre 20×20 píxeles en el centro del array. La precisión es mejor que 7,8 mm (rms) para todos los puntos medidos hasta 1,6 m.
La detección multi-objeto se ha demostrado experimentalmente mediante codificación de patrones de iluminación o exposición temporal, lo que implica un gran costo computacional para recuperar imágenes 3D. Un sensor de tiempo de vuelo con compuerta temporal proporciona una solución escalable alternativa mediante circuitos de píxel compactos y computación menos complicada.
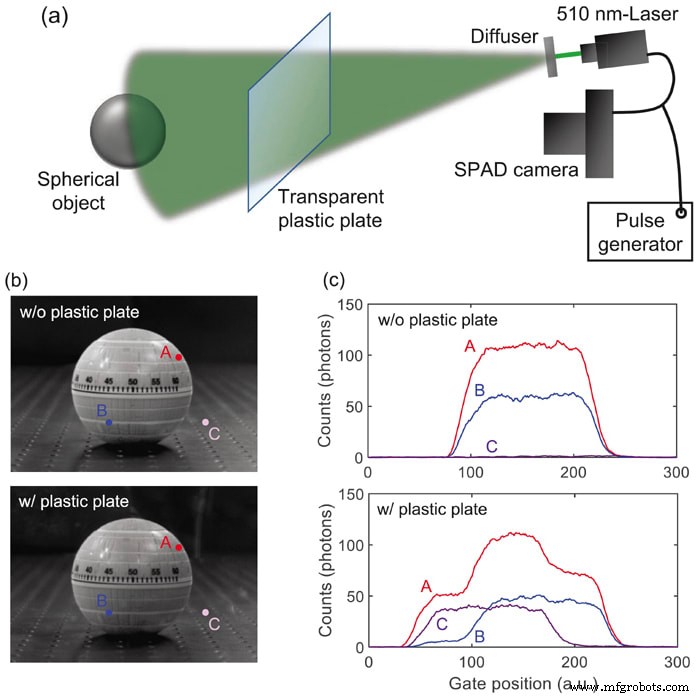
La Figura 4(a) muestra la configuración experimental: un haz láser de 510 nm pulsado a 40 MHz se dispersa por un difusor y se usa para iluminar un objetivo esférico. La cámara SPAD se sincroniza con la señal de disparo del láser, y se inserta una placa de plástico transparente entre la cámara y el objeto. Las distancias desde la cámara a la placa de plástico y al objeto son 0,45 m y 0,75 m, respectivamente. La Figura 4(b) muestra imágenes de intensidad 2D bajo iluminación interior con y sin la placa de plástico insertada. Dado que la placa es casi transparente, no se observa diferencia significativa en las imágenes 2D para esos dos casos.
Los perfiles de compuerta temporal medidos para tres puntos representativos (A, B y C) se muestran en la Figura 4(c). Sin la placa, los perfiles de compuerta temporal para los puntos A y B muestran solo una forma de onda de función rectangular suavizada con su flanco ascendente alrededor de la posición de compuerta 100 (un paso de posición correspondiente a 36 ps). Para el punto C, el conteo de fotones se mantiene cerca de cero sobre el rango de posición de compuerta medido, indicando que no se detecta objeto reflectante en este píxel.
Con la placa de plástico, por el contrario, el perfil en el punto A muestra dos flancos ascendentes escalonados alrededor de las posiciones de compuerta 40 y 100. Dado que el perfil medido de conteos de fotones es una convolución de una única función rectangular suavizada y la distribución de intensidad de fotones reflejados, el perfil de dos pasos es una evidencia convincente de doble reflexión desde la placa de plástico y el objeto esférico. Se observa un comportamiento similar en el punto B, donde la pendiente del primer flanco ascendente alrededor de la posición de compuerta 40 es más suave que en el punto A. El perfil en el punto C muestra solo un flanco ascendente alrededor de la posición de compuerta 40, correspondiente a la reflexión desde la placa de plástico. La variación de la pendiente del flanco ascendente alrededor de la posición de compuerta 40 entre diferentes puntos es inducida por la reflexión no uniforme desde la superficie de la placa de plástico.
Los resultados demuestran la capacidad de una cámara SPAD con compuerta temporal para realizar detección multi-objeto espacialmente superpuesta. Nótese que el esquema propuesto puede aplicarse a la detección de más de dos picos de reflexión. Un escaneo más fino de la ventana de compuerta virtual en postprocesamiento permite la detección sistemática de múltiples picos. La distancia mínima resoluble entre dos materiales reflectantes vecinos está fundamentalmente limitada por el tiempo finito de subida o bajada del perfil de la ventana de compuerta, correspondiente a 5-10 cm en este sensor SPAD.
En conclusión, se ha reportado por primera vez un sensor de imagen SPAD con compuerta temporal de 1 Mpíxel. En la investigación SPAD, lograr un sensor SPAD de megapíxel se ha considerado uno de los hitos más importantes durante más de una década. El sensor se aplica a imágenes 2D de alto rango dinámico e imágenes 3D de alta resolución espaciotemporal. Según nuestro conocimiento, la detección multi-objeto espacialmente superpuesta con esquema de compuerta temporal de un solo fotón se ha demostrado experimentalmente por primera vez.
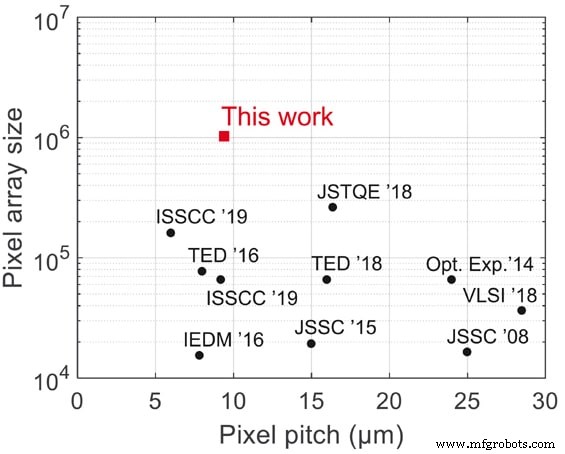
La Figura 5 muestra una comparación del estado del arte del paso de píxel SPAD y tamaño de array. El tamaño del array del sensor es el mayor, casi 4 veces superior al del sensor de vanguardia, mientras que el paso de píxel es uno de los más pequeños. Gracias a sus capacidades de imagen 2D y 3D de alta resolución, el sensor propuesto será útil en una amplia variedad de aplicaciones industriales como seguridad, automoción, robótica, biomédica y aplicaciones científicas, incluyendo imagen cuántica e imagen ultra-rápida.
Lea un informe completo sobre la tecnología en la revista científica Optica .
Este artículo fue escrito por Edoardo Charbon, Profesor, EPFL Suiza (Lausana, Suiza). Para más información, visite aquí .
Sensor
- La evolución y diseño de las cámaras modernas
- BrickPi Bookreader: Automatice la lectura de Kindle con Raspberry Pi y LEGO Mindstorms
- Inversiones en Tecnología Manufacturera Post-Pandemia: Aprovechando Oportunidades de Crecimiento
- Entendiendo los PCB: Visión General Completa
- Tecnología de Movimiento Lineal: Soluciones de Precisión para Automatización
- Cámara Sin Lente Multi-disparo de Nueva Generación: Tecnología Avanzada de Máscaras
- Escáner Corporal de Ondas Milimétricas Avanzado: Seguridad Más Rápida, Segura y Precisa
- Guía de Proveedores 2021: Sensores – Principales fabricantes y categorías tecnológicas
- Sándwich Piroléctrico: Innovador Cosechador Térmico Portátil
- Centro de Investigación Langley de la NASA presenta cámara plenóptica avanzada para imagen 3D en color
- Array de Nanosensores E-Lengua Avanzado para Detección Precisa de Biomoléculas en Líquidos