



Optimizando la detección de posición Hall Effect: configuraciones magnéticas head‑on vs slide‑by
Aprenda cómo los sensores Hall effect impulsan la detección de posición precisa
Los sensores Hall effect convierten la intensidad del campo magnético en datos de ubicación precisos, volviéndolos indispensables para sistemas modernos de detección de posición. Al adjuntar un pequeño imán permanente a una parte móvil, el sensor puede detectar cambios en el campo magnético a medida que el imán viaja relativo al sensor, permitiendo determinación de posición en tiempo real.
Existen múltiples layouts sensor‑imán, cada uno manipulando el movimiento del imán para producir una firma magnética distinta en el sensor. Estas variaciones influyen directamente en las características de respuesta del sensor y su idoneidad para aplicaciones específicas.
En este artículo examinamos las dos configuraciones más comunes —head‑on y slide‑by— destacando sus principios de diseño, ventajas y limitaciones para ayudarle a elegir el enfoque correcto para su proyecto.
Configuración head‑on
El layout más simple es el arreglo head‑on mostrado en la Figura 1. Aquí el polo sur del imán se mueve directamente hacia o desde el área activa del sensor.
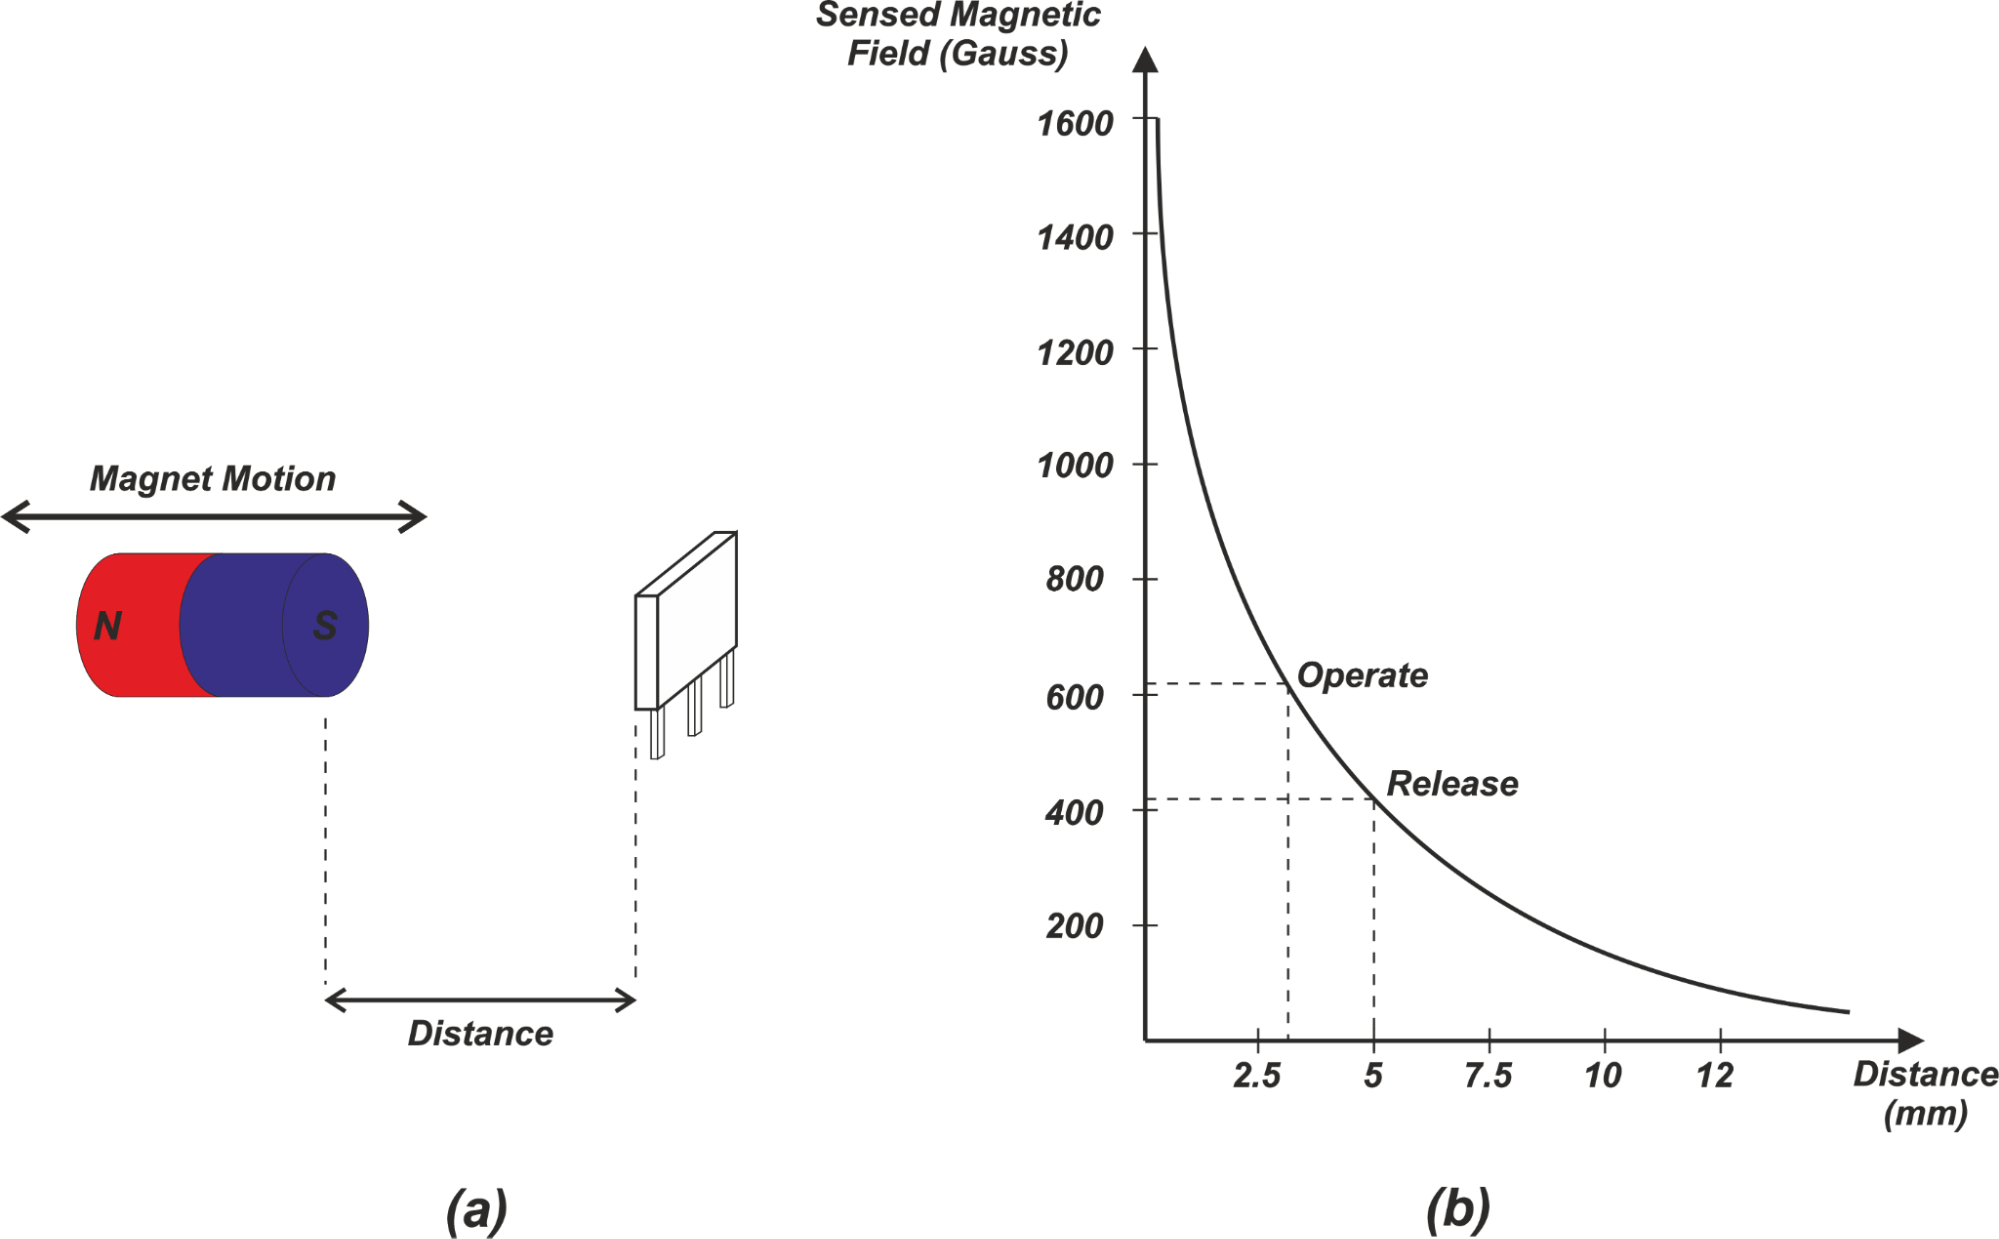
Figura 1.
Cuando el imán está muy cerca, un gran número de líneas de flujo magnético intersectan el sensor, produciendo un campo alto. A medida que el polo se aleja, el campo cae bruscamente, siguiendo una ley inversa al cuadrado (Gauss vs. distancia). Los valores trazados en la Figura 1(b) corresponden a un imán de aproximadamente 30 mm de largo y 6 mm de diámetro.
Aplicación: Detección de presencia de un objeto
En un setup head‑on, un sensor Hall digital (ON/OFF) puede servir como detector de proximidad. El punto de «operación» del sensor (intensidad de campo en la que se enciende) y el punto de «liberación» (intensidad en la que se apaga) definen dos umbrales. Para el ejemplo de la Figura 1(b), el punto de operación es ~620 Gauss a 3,1 mm, mientras que el punto de liberación es ~420 Gauss. A medida que el imán se acerca, el campo sube por encima del umbral de operación y el sensor se queda ON; permanece ON hasta que el campo cae por debajo del umbral de liberación, señalando efectivamente la presencia del objeto.
Limitaciones de la detección head‑on
Debido a que la curva Gauss‑distancia se aplana cerca del punto de liberación, pequeñas variaciones en el umbral de liberación pueden causar incertidumbre significativa en la distancia de apagado. Por el contrario, variaciones cerca del punto de operación tienen un efecto menor. La Figura 2 ilustra esta sensibilidad: Δd1 (operación) es mucho menor que Δd2 (liberación).
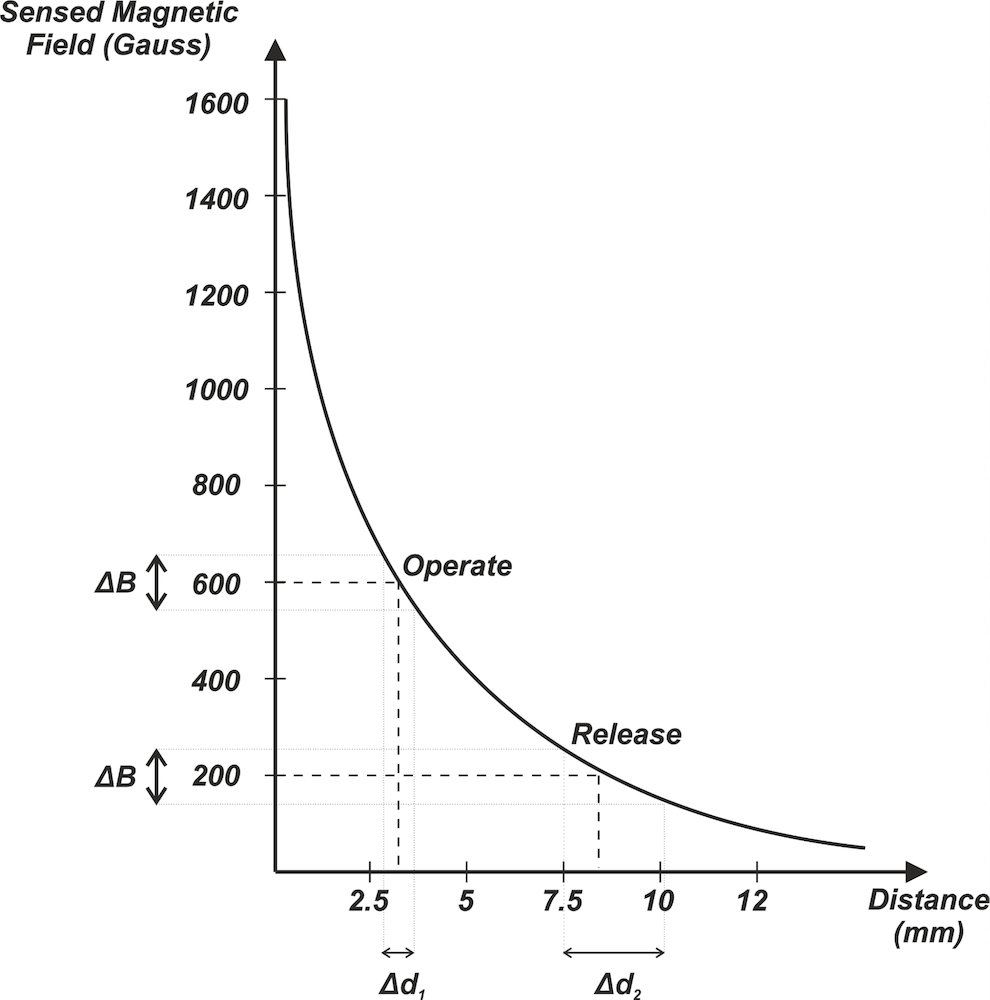
Figura 2.
Inconvenientes adicionales incluyen decaimiento rápido del campo —dificultando la detección a gran recorrido— y una relación campo‑distancia no lineal que complica la medición de posición lineal. En consecuencia, la detección head‑on es más adecuada para detección de proximidad donde no se requiere alta precisión.
Detección slide‑by unipolar
En una configuración slide‑by, un solo polo de imán se mueve lateralmente sobre la superficie del sensor, manteniendo una distancia perpendicular constante (el «entrehierro»). La Figura 3(a) representa este movimiento.
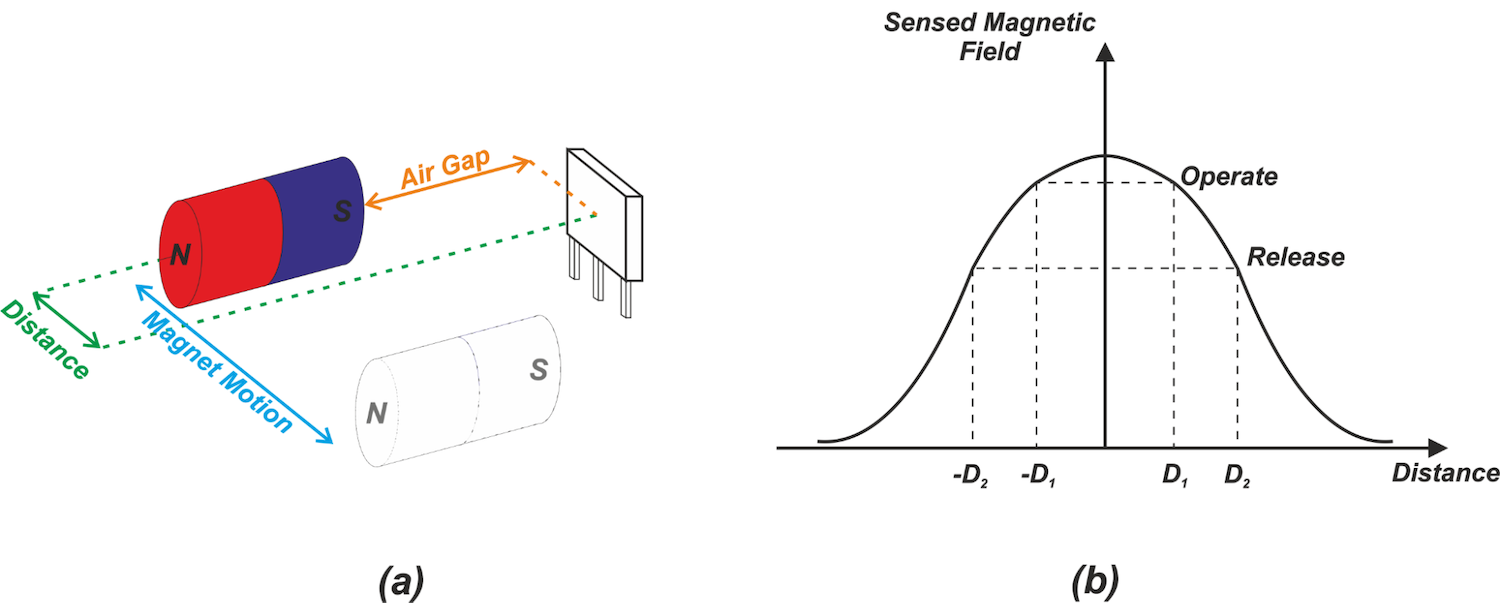
Figura 3.
El campo alcanza su pico cuando el polo está centrado (distancia = 0) y disminuye simétricamente a medida que el polo se aleja. Esta simetría asegura que los puntos de operación y liberación sean idénticos ya sea que el imán se acerque o se aleje, lo que es ventajoso para detectar desviaciones de una trayectoria central.
La Figura 4 muestra cómo varía el flujo pico con diferentes distancias de entrehierro.
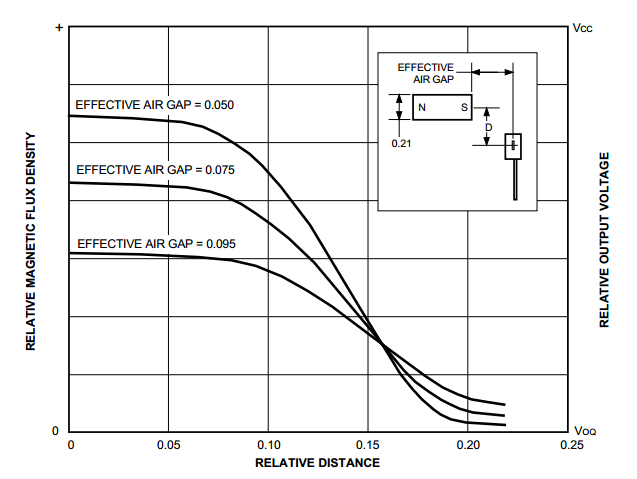
Figura 4. Imagen cortesía de Allegro.
Head‑on o slide‑by?
Elegir entre estas configuraciones depende de la naturaleza del movimiento y las restricciones mecánicas. La detección head‑on es ideal cuando el objeto tiene un punto final fijo y solo importa su presencia/ausencia —piense en una funda de smartphone que se abre o cierra. La detección slide‑by, con su capacidad de movimiento lateral, es adecuada cuando el objeto puede pasar junto al sensor o cuando se requiere una respuesta simétrica alrededor de una línea central.
Aunque existen otras variaciones slide‑by que rompen la simetría, el layout unipolar básico ofrece comportamiento predecible e implementación sencilla.
Manténganse atentos a nuestro próximo artículo, donde exploraremos configuraciones magnéticas avanzadas comúnmente usadas en detección de posición Hall effect.
Para ver una lista completa de mis artículos, visite esta página.
Sensor
- Dominando los sensores de efecto Hall: Principios, aplicaciones y diseño
- Sensor de Presión Arterial: Funcionamiento y Aplicaciones Clave
- Sensores de Voltaje: Funcionamiento y Aplicaciones Clave en Sistemas de Potencia Modernos
- Sensor RVG: Funcionamiento y Por Qué Transforma la Imagen Dental
- Sensor Lambda (Oxígeno): Función, Operación y Aplicaciones Automotrices Clave
- Sensores de Imagen: Tipos, Operación y Aplicaciones Prácticas
- Sensores de Color: Funcionamiento y Aplicaciones Clave
- Sensores para Arduino: Tipos, Aplicaciones y Proyectos Reales
- Sensores Brújula: De la Navegación Antigua a Dispositivos Modernos
- Sensor de Corriente ACS712: Funcionamiento y Aplicaciones Principales
- Sensores Giroscópicos: Funcionamiento y Aplicaciones Clave