



Control orientado al campo: clave para rendimiento suave y eficiente de motores EV
Los motores de vehículos eléctricos (VE) de alto rendimiento exigen una estrategia de control que garantice suavidad, fiabilidad y eficiencia. El Control Orientado al Campo (FOC) es la solución estándar de la industria, permitiendo regulación precisa de par y flujo en un amplio rango de velocidades.
Para que un VE acelere y ruede sin problemas, el controlador debe gestionar el par y el flujo magnético de modo que el motor entregue par máximo a bajas velocidades manteniendo eficiencia óptima. Esto requiere control preciso de corriente impulsado por conocimiento exacto de la posición del rotor.
En una máquina rotativa, el estator crea un campo magnético energizando sus devanados con corriente alterna. El secreto para una operación suave reside en conocer el ángulo del rotor relativo al eje magnético del estator. Una vez conocido este ángulo, la corriente del estator puede alinearse con el eje de par del rotor, asegurando que el flujo del estator permanezca perpendicular al flujo del rotor para máxima eficiencia.
Control de motor basado en FOC
En papel, un sistema FOC típico se ve como la Figura 1, combinando componentes de hardware y software que trabajan en concierto para impulsar un motor síncrono de imanes permanentes (PMSM) o motor DC sin escobillas (BLDC).
click for full size image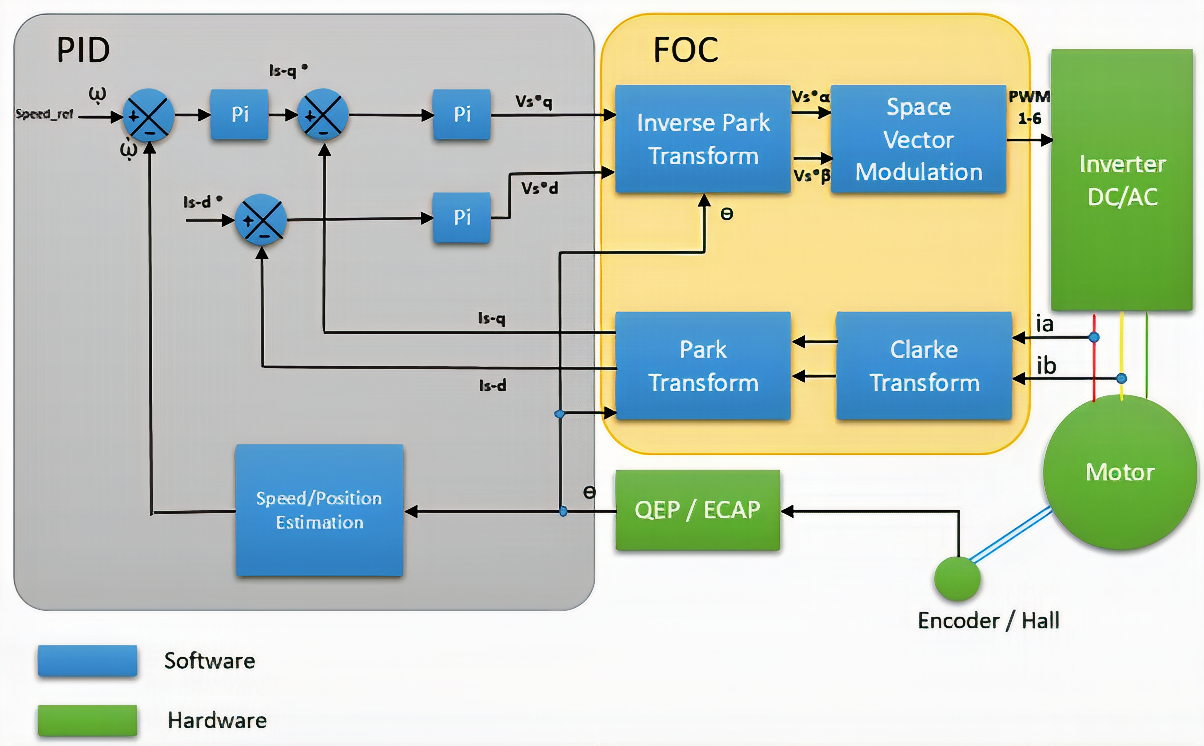
Figura 1: Componentes de hardware y software de un sistema de control de motor basado en FOC. Fuente: Texas Instruments
Desglosemos los componentes clave:
- Inversor trifásico: Convierte DC a voltaje AC trifásico para el motor, impulsado por señales de modulación por ancho de pulso (PWM) del bloque de Modulación Vectorial Espacial (SVM).
- Interfaz QEP: Lee la posición del rotor desde un codificador y la suministra a bloques posteriores.
- Estimación de velocidad/posición: Calcula velocidad y posición del rotor, refinando los datos brutos del codificador.
- Controlador PID: Usa realimentación de par para ajustar el par eléctrico del motor, cerrando el bucle de control.
- Transformada Clarke: Convierte corrientes trifásicas del estator (Ia, Ib) en un marco de referencia estacionario de dos ejes (iα, iβ).
- Transformada Park e inversa: Mapea entre marcos estacionario (α‑β) y rotante (d‑q), aislando componentes productoras de par (Id) y flujo (Iq).
- Modulación Vectorial Espacial: Genera las señales PWM que impulsan el inversor, traduciendo el vector de voltaje del estator deseado en estados discretos de transistores.
A continuación, una visión concisa del flujo de trabajo FOC, ilustrando cómo interactúan estos bloques en tiempo real.
Flujo de trabajo FOC
Para controlar un motor trifásico, el controlador debe suministrar el vector de voltaje correcto. Esto se logra midiendo corrientes de fase (Ia, Ib, Ic). Sin regulación de corriente, el vector de flujo del estator no puede posicionarse a 90° del vector de flujo del rotor.
FOC transforma las corrientes de fase sinusoidales en componentes d‑q, que pueden controlarse independientemente. El proceso comienza con el codificador (o sensor Hall) alimentando la posición del rotor a la transformada Park. Simultáneamente, la transformada Clarke convierte Ia e Ib en iα e iβ, que la transformada Park luego convierte en Id e Iq DC. El controlador PID compara el par deseado (derivado de la entrada del acelerador del conductor) con el par real, produciendo comandos de voltaje Vd y Vq. Estos voltajes pasan por la transformada Park inversa y la transformada Clarke inversa para volver al marco estacionario α‑β, donde SVM crea las señales PWM para el inversor.
click for full size image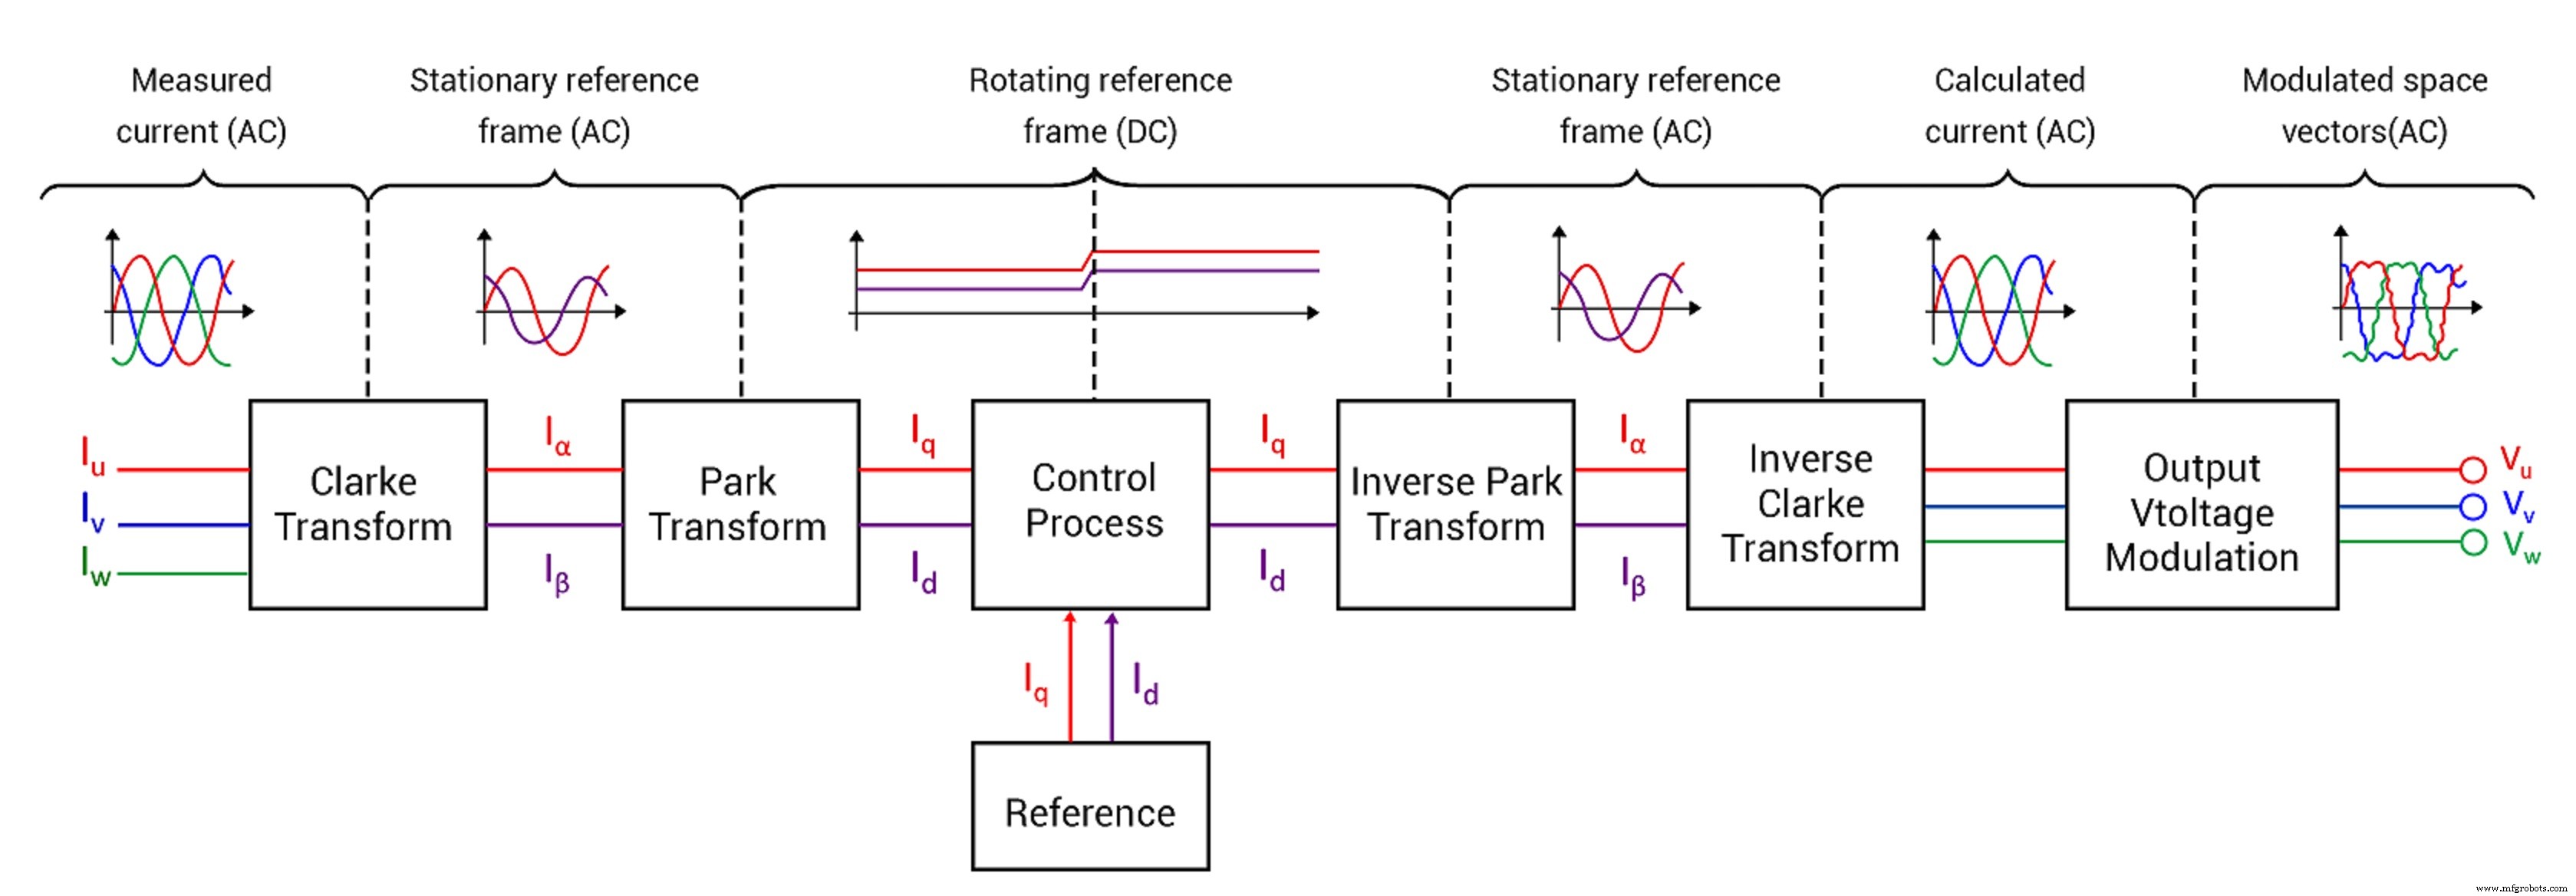
Figura 2: Flujo de señales desde PID a través de transformadas inversas a SVM. Fuente: Texas Instruments
En el paso final, SVM calcula el vector de voltaje medio que corresponde al voltaje de estator deseado. Lo hace seleccionando entre ocho estados de conmutación discretos (2³), que se mapean en un diagrama de estrella hexagonal. Cada vector adyacente está separado 60°, permitiendo síntesis precisa de voltaje.
FOC en VE del mundo real
FOC es indispensable para VE modernos que exigen operación suave, silenciosa y alta eficiencia. Los OEM a menudo adaptan el algoritmo base —ajustando parámetros del estimador, añadiendo técnicas sin sensor, o integrando afinación avanzada de controlador de par— para cumplir objetivos de rendimiento específicos. Microcontroladores automotrices recientes, como la serie PIC18Fxx39 de Microchip o la familia C2000 de TI, proporcionan la potencia computacional y periféricos integrados necesarios para implementar FOC robusto de forma rentable.
>> Este artículo se publicó originalmente en nuestro sitio hermano, EDN.
 Vaibhav Anand es ejecutivo de marketing digital en Embitel.
 Saurabh S. Khobe es ingeniero embebido en Embitel.
Contenido relacionado
- Resolviendo desafíos de diseño de control multi-eje determinista
- Control seguro de inversor de tracción VE
- Soluciones emergentes mejoran gestión de energía de vehículos eléctricos
- Identificación de requisitos para desarrollo E/E
- Controlador de motor integra núcleo Arm Cortex‑M0
Para más contenido de Embedded, suscríbete al boletín semanal de Embedded.
Incrustado
- Circuitos permisivos e de interbloqueo en sistemas de control industrial
- Circuitos avanzados de control de motor: retención, parada y técnicas de retardo
- Millport SmartLathez 1740 CNC – Precisión y potencia
- SEW-Eurodrive: Su Socio de Confianza para Soluciones Avanzadas de Control de Motores
- Xilinx lanza Zynq RFSoC DFE: IP duro de alto rendimiento y eficiencia energética para radios 5G
- DATA MODUL lanza display TFT ultra-delgado de 23,1″ con control Wi‑Fi inteligente
- MAX40056 de Maxim: Amplificador de corriente bidireccional con rechazo PWM superior
- Infineon presenta controlador de motor IMC300 con Arm Cortex-M0 integrado para mayor flexibilidad
- Lanner NCA-4020: Solución uCPE Multi-Núcleo Alto Rendimiento Optimizada Virtualización
- STMicroelectronics presenta ST-MC-SUITE: plataforma digital única para diseño de control de motor STM32/STM8
- Wearables médicos de alto rendimiento por Hochuen Medical – Precisión, cumplimiento y atención transformadora