



Cómo Elegir el Post-Procesador de Robot Adecuado: Guía Práctica
¿No sabes qué post-procesador elegir? Aquí 5 pasos para elegir el perfecto.
Los post-procesadores son el puente entre software de programación fuera de línea (offline) y tu robot.
Si eliges el correcto, tu programa funcionará out-of-the-box: el robot real se moverá exactamente como en simulación. Si eliges mal, tendrás problemas: movimiento errático, dirección incorrecta, o ningún movimiento.
RoboDK ofrece muchos post-procesadores. Vale la pena familiarizarse con su funcionamiento, cómo elegir el adecuado, y cómo personalizar o crear el tuyo si los proporcionados no encajan.
Este artículo te dice todo lo que necesitas saber sobre post-procesadores de robot en RoboDK.
¿Qué es un Post-Procesador?
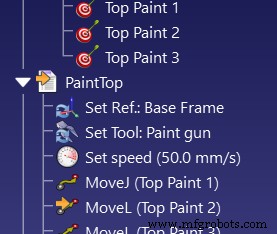
La mayoría de programas de robot contienen mismos comandos básicos repetidos. Los tres más comunes:
- Move Joint (Movimiento Articular): mueve robot a punto en espacio enviando juntas a posición deseada por camino más rápido, útil en espacio libre.
- Move Linear (Movimiento Lineal): mueve robot de posición actual a punto siguiendo línea precisa, útil para recoger objeto, pintar, etc.
- Set Speed (Establecer Velocidad): define velocidad del efector final y/o juntas.
El software de programación fuera de línea crea programas usando versión generalizada de estos comandos, aplicables a cualquier robot.
Los Robots Hablan Diferentes Idiomas
El problema: cada fabricante tiene forma distinta de programar comandos. Muchos tienen lenguaje propio y algunos usan comandos ligeramente diferentes para versiones de controladores.
Ejemplo de cómo se expresan los tres comandos para diferentes controladores (entre paréntesis, parámetros mínimos para robot 6 DoF):
| Robot | Joint Move | Linear Move | Set Speed | Path Rounding |
| ABB IRC5 | MoveJ (4) | MoveL (4) | speeddata(4) | zonedata(4) |
| Fanuc RJ3 | J (2) | L (2) | speed (1) | CNT (1) |
| Kawasaki | JMOVE (1) | LMOVE (1) | SPEED (1) | ACCURACY (1) |
| KUKA KRC | PTP (1) | LIN/SPL (1) | $VEL.CP (1) | $APO.CDIS (1) |
| Motoman JBI | MOVJ (2) | MOVL (2) | VJ/V (1) | PL (1) |
| Universal Robots | movej (1) | movel/movep (1) | v(1) | r (1) |
Cada comando es similar entre tipos, pero difiere redacción y cantidad de información requerida.
Sin programación fuera de línea y post-procesadores, tendrías que aprender nuevo lenguaje cada vez que programas nuevo tipo de robot. Esto ralentiza significativamente la programación.
Los Post-Procesadores lo Facilitan
Traducen comandos a programa específico para tu modelo de robot.
Con RoboDK, no necesitas aprender lenguaje de programación para mover tu robot. Los post-procesadores incluidos suelen generar código usable y sin errores para más de 30 marcas.
También generan todo código de iniciación y definiciones de variables, a menudo molestas en programación textual.
5 Pasos para Elegir el Post-Procesador Perfecto
RoboDK trae más de 40 post-procesadores. Debes elegir el correcto para tu controlador.
¿Cómo elegir?
Si usaste robot de nuestra Robot Library, encontrarás uno seleccionado por defecto. A menudo asume controlador más reciente (o por defecto). Pero puedes necesitar otro si el defecto no se adapta a tu aplicación o configuración.
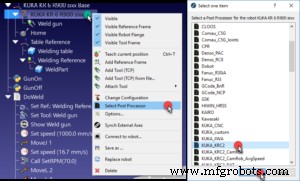
1. Elige Post-Procesador para tu Marca de Robot
Suele ser mejor probar primero el defecto o el más básico.
Algunas marcas solo tienen una opción en RoboDK (Mecademic, Kawasaki, CLOOS, etc.). En ese caso, elección es simple.
2. Elige Post-Procesador para tu Controlador
Algunas marcas tienen diferentes post-procesadores para diferentes controladores o versiones de lenguaje. Ejemplo: Denso tiene uno para RC7 antiguo y otro para RC8 nuevo, pues cambiaron de PAC a PacScript.
Usa el de tu controlador específico si está disponible. Si no, prueba el más cercano a tu versión.
3. Elige Post-Procesador para tu Aplicación
Algunas marcas tienen varios. KUKA tiene 10.
Algunos extras son para aplicaciones o configuraciones específicas. Ejemplo: 5 post-procesadores para KUKA KRC2. Dos para aplicaciones con add-on CamRob o control CNC KUKA (miles de líneas en un archivo, apto para mecanizado robótico). Uno específico para soldadura por arco. Hay post-procesador UR que integra pinzas Robotiq.
Si hay uno para tu controlador correcto para tu aplicación, úsalo. Si no, usa el básico para tu marca y controlador.
4. Elige Post-Procesador que Puedas Actualizar Fácilmente
A veces el programa generado no es exactamente correcto. Quizás quieras añadir líneas de código para extender funcionalidad. Fácil si conoces lenguaje de tu robot.
Algunos post-procesadores facilitan cambiar y actualizar código generado.
Ejemplo: KUKA KRC2 tiene opciones que generan archivo DAT. Posiciones se almacenan como variables en archivo DAT separado, facilitando actualización cambiando solo variables.
Similarmente, hay dos post-procesadores Siemens Sinumerik: uno con posiciones en mm, otro en pulgadas.
Elige el que facilite actualizar código del robot si necesitas.
5. Crear o Personalizar un Post-Procesador
En algunas circunstancias, necesitas escribir tu propio post-procesador, como configuración única.
También puedes personalizar uno existente para tu configuración o aplicación.
Es muy fácil escribir post-procesadores personalizados en RoboDK: todos son programas Python con formato similar.
Puedes ver tutorial simple para crear/actualizar post-procesador en este video.
Consulta página de post-procesadores en nuestra documentación para más detalles.
¿Qué dudas tienes sobre post-procesadores? Cuéntanos en comentarios o únete a discusión en LinkedIn, Twitter, Facebook o Instagram.
Robot industrial
- Mantenimiento externalizado explicado: aumenta fiabilidad, reduce costes y agiliza operaciones
- Dominar la Forja de Cuchillos: 9 Pasos Expertos para Hojas Duraderas
- Estrategia de Planificación de Capacidad: Guía Completa para Optimizar Recursos de Fabricación
- Dibujos Técnicos Explicados: Claves para Ingenieros y Fabricantes
- Guía completa de fundición de metales: Técnicas, materiales y aplicaciones
- Reparación de Embrques Industriales: Guía Completa de Mantenimiento
- Cloud computing explicado: evolución, servicios y beneficios clave
- Contenedores vs. Serverless: Guía práctica para desarrolladores modernos
- Sistemas de seguimiento de contenedores: Guía completa de ROI, tecnología e implementación
- Domine el Mantenimiento Habilitado por IoT: Estrategias Expertas para Monitoreo de Salud de Activos
- Dispersiones de pigmentos: Guía completa sobre seguridad, rendimiento y elección de los mejores fabricantes indios