



5 Pasos Comprobados para Lograr Calidad en Conformado Incremental Robótico
El conformado incremental robótico es rentable para conformado de chapa en pequeños lotes. Este caso muestra cómo un equipo logró calidad con RoboDK.
Mario Guillo y su equipo son investigadores en el Institut Maupertuis (Francia), especializado en investigación industrial.
El equipo detectó problemas con métodos tradicionales de conformado de chapa… y decidieron resolverlos.
Por Qué el Conformado de Chapa en Pequeños Lotes es Costoso
El conformado de chapa es un juego de números. Si fabricas muchas piezas idénticas, coste y tiempo suelen equilibrarse. Pero si haces solo una o dos, se vuelve antieconómico rápidamente.
El estirado profundo (deep drawing) es método común: diseña y fabrica un molde, luego estira lentamente cada chapa sobre el molde. Al hacer pocas piezas, el coste del molde supera ampliamente el del conformado.
Tradicionalmente, los fabricantes aceptan esto. "Así es la vida". Cruzas dedos esperando que otras operaciones compensen. O, si calidad no importa, optas por conformado manual.
Mario y su equipo decidieron que no tiene por qué ser así. Existe método para formar productos de calidad económico para pequeños lotes: conformado incremental.
En este caso, mostramos cómo usaron RoboDK para crear productos de calidad económicamente con conformado incremental robótico.
¿Qué es el Conformado Incremental Robótico?
El conformado incremental (también conformado de chapa incremental) es alternativa al estirado profundo que deforma material poco a poco, capa a capa. Es parecido a impresión 3D o mecanizado CNC: en lugar de añadir o quitar material en cada capa, la chapa se dobla ligeramente en cada capa.
Desde los 90, se logra con máquinas CNC modificadas: la herramienta CNC se reemplaza por una punta esférica que dibuja la forma deseada en la chapa para cada capa. Se usa lubricante para reducir fricción.
Las CNC modificadas son buena solución, pero tienen problema: son costosas para piezas grandes. Esto puede inviabilizar empresas que quieren usarlo para prototipado, aplicación común.
El conformado incremental robótico supera esto usando robot industrial para sostener la herramienta. Comparte similitudes con mecanizado robótico.
A diferencia de CNC, el robot no limita tamaño de pieza. El equipo de Mario cree que podría usarse para amplia gama de aplicaciones requiriendo conformado de chapas grandes: implantes craneales, prótesis, paneles automotrices.
5 Pasos para Lograr Calidad en Conformado Incremental Robótico
Es sorprendentemente fácil… si sigues los pasos correctos. El equipo usó cinco pasos (descritos en su paper) para lograr producto de calidad:
1. Construir el modelo 3D
Casi todos los productos se diseñan en CAD, así que este paso es simple. Define la forma a fabricar y crea modelo 3D.
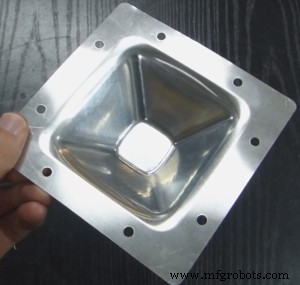
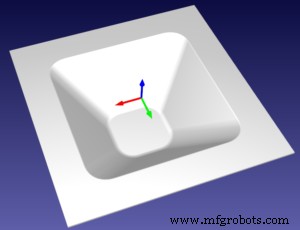
2. Generar una trayectoria
Genera trayectoria CNC. Puede hacerse en muchos paquetes CAM. Incluso podrías generar modelo y trayectoria en mismo software. Si tu CAD/CAM no tiene esta función, un CAM barato como CamBam, MeshCAM o FreeMILL es buena opción.
El equipo usó CamBam, herramienta rentable para diseñar y construir modelos y trayectorias CNC.
En este paso, decide profundidad de cada capa y estrategia de capas. Dos estrategias comunes para piezas simples:
- Estrategia por capas Z (Z-layer): simple, dibuja cada capa por separado, sangrando al inicio de cada capa.
- Estrategia espiral (Spiral): ligeramente más compleja, dibuja línea continua espiralando desde la cima hasta la base. Produce pieza más suave e impone menores fuerzas al robot.
3. Generar G-Code
Una vez tienes la trayectoria, conviértela a instrucciones que entienda una CNC. Opción común: G-Code, también APT-CLS o NCI.
Con CNC tradicional, este sería el último paso antes de producción. Pero con robots hay otro paso crucial.
4. Convertir G-Code en comandos para robot
Para usar robot, necesitas convertir G-Code a comandos que el robot entienda. Cada fabricante tiene su lenguaje. Algunos tienen complementos CNC especializados, pero suelen ser costosos y solo funcionan con su marca.
Mario y su equipo eligieron RoboDK porque incluye Robot Machining Tool de serie. Es fácil de usar y más rentable. Cargas archivo G-Code y genera trayectoria del robot automáticamente, evitando errores.
5. Transferir el programa al robot
Paso final: transferir programa al robot e iniciar conformado incremental. Si pasos anteriores fueron bien, debería ser sencillo. Dos puntos a tener en cuenta:
- Elegir robot de alta rigidez: Los robots tienen menor rigidez que CNC. Puede causar deflexión de herramienta bajo fuerzas altas en mecanizado. El equipo usó robot de carga pesada (carga >500 kg) para asegurar rigidez suficiente.
- Evitar material innecesariamente grueso: Material grueso es difícil de conformar con robot por baja rigidez. Elije solo espesor requerido y prepárate para usar material más delgado si ves deflexiones.
La primera vez que ejecutes el programa, vigila desviaciones de herramienta por fuerzas excesivas.
Aquí video del proyecto del equipo:
Este trabajo fue realizado por Institut Maupertius con colaboración de Halcyon performance.
Robot industrial
- Siete Pasos Comprobados para Salvaguardar la Calidad en Toda su Cadena de Suministro
- Mantener la documentación de calidad actualizada: por qué las actualizaciones regulares importan
- Cómo Seleccionar el Sistema de Soldadura Robótica Ideal
- Tres Tendencias Clave que Impulsan el Futuro de la Manipulación de Materiales Robótica Industrial
- Optimice el Flujo de Trabajo en Soldadura Robótica para Eficiencia Máxima
- Pistolas de Soldadura Robótica Through-Arm: Beneficios Clave sobre Diseños Convencionales
- Soldadura robótica vs manual: mejorando calidad, eficiencia y seguridad
- Revolucionando la fabricación aeroespacial: 5 innovaciones robóticas clave
- Paletizadores robóticos: Eficiencia y control en la logística
- Mecanizado robótico: Desbloqueando flexibilidad, eficiencia y ahorro de costes
- Los Tres Pasos Esenciales de la Impresión 3D: Desde Diseño CAD hasta Acabado Final