



Optimice la producción con la automatización de bin picking: factores clave a considerar
Por qué leer esto: El bin picking ha sido durante años uno de los procesos más desafiantes en automatización. Aunque la tecnología puede optimizar la producción de varias formas, algunas tareas siguen siendo demasiado complejas. Este artículo muestra qué procesos pueden automatizarse mediante bin picking, los posibles retos y sus soluciones.
¿Qué es el bin picking?
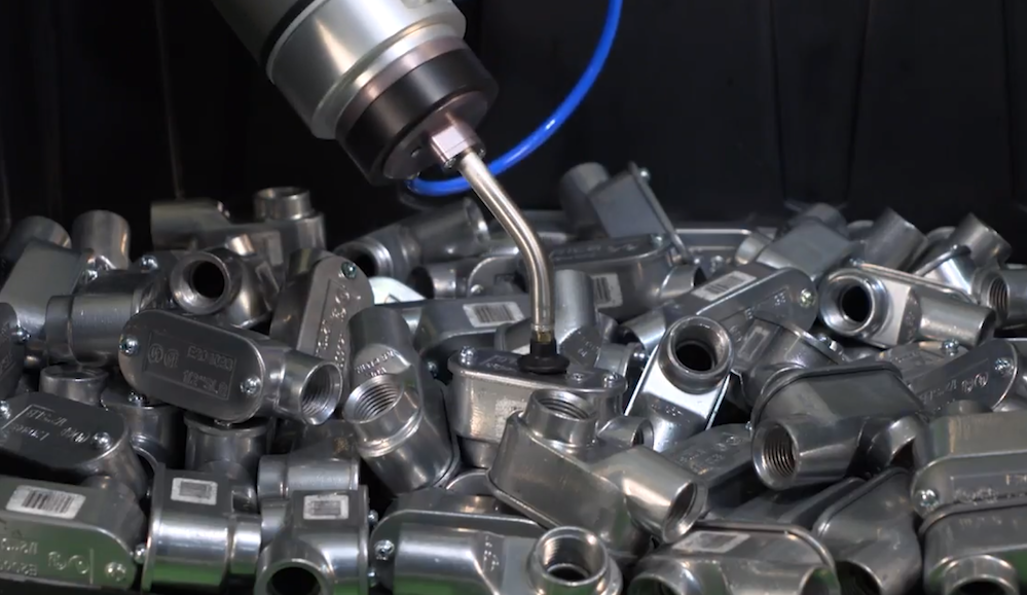
El objetivo del bin picking es recoger objetos similares colocados de forma aleatoria en un contenedor, utilizando un sistema de visión, un robot y un gripper. El sistema de visión realiza típicamente un escaneo 3D del objeto, generando su nube de puntos (conjunto de puntos en el espacio que constituyen el objeto) y reconociéndolo así.
A continuación, el robot se introduce en el contenedor, recoge el objeto, sale y lo coloca en el destino —generalmente una caja u otro dispositivo de fijación.
Retos y soluciones en la parte robótica del bin picking
Algunos artículos serán difíciles de alcanzar
Un problema mayor del bin picking es la incapacidad del robot para recoger todas las piezas del contenedor. Recoger el 80-85 % es manejable, ya que el sistema de visión ordena al robot tomar los objetos de fácil acceso (p. ej., los que están encima).
La dificultad radica en agarrar los últimos elementos, que están entrelazados o en una esquina. Esto puede solucionarse de dos formas: rediseñar el contenedor con una forma más práctica (por ejemplo, cónica, que mantiene todas las piezas en el centro) o agitar el contenedor (automáticamente con un motor) para reorganizar la posición y orientación de las piezas, facilitando su detección por la cámara.
Los grippers pueden dañar los artículos recogidos
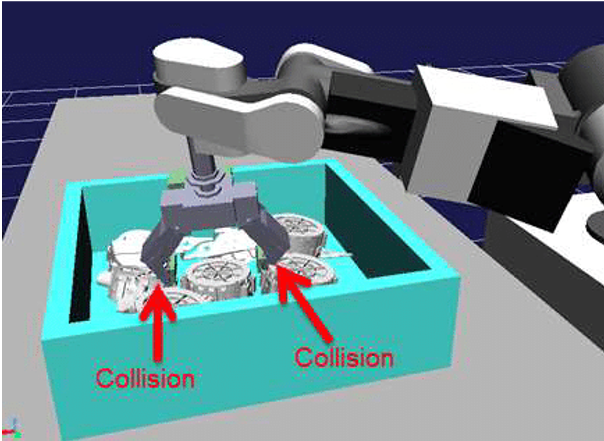
Otro problema es el riesgo de colisión del gripper con el resto de objetos al intentar recoger uno. La estrategia de recogida debe ser precisa para evitar dañar las piezas restantes, especialmente las frágiles.
Una solución es un algoritmo de planificación de trayectorias preciso con evitación de obstáculos. La planificación de trayectorias en robótica consiste en encontrar la ruta óptima continua del punto A al B; con evitación de obstáculos, se realiza la misma tarea sin chocar.
Cuando los objetos en el contenedor tienen formas o naturalezas distintas (p. ej., manzanas y naranjas), puede usarse un gripper blando o de vacío con ventosas, que se adapta a cualquier tamaño y forma.
Retos y soluciones en la parte de visión del bin picking
El sistema de visión puede incluir cámaras 2D o 3D. Las cámaras 3D (cámaras duales que crean una imagen 3D) son más costosas pero más efectivas. También pueden usarse escáneres láser 3D que generan las nubes de puntos mencionadas.
Iluminación, oclusión y detección de bordes pueden complicar el proceso
Problemas recurrentes en visión son la iluminación, la oclusión y la detección de bordes, aplicables a sistemas 2D y 3D.
- Iluminación: las sombras proyectadas por cada objeto dificultan su detección. Se soluciona añadiendo iluminación extra junto a la cámara o en la muñeca del robot.
- Oclusión: ocurre cuando un objeto no es totalmente visible porque otro está encima. Agitar el contenedor ayuda a que el objeto sea detectable.
- Detección de bordes: el reto de determinar el perímetro del objeto. Se complica cuando hay muchos objetos juntos. La solución depende del software y métodos empleados.
Cómo detectar potencial para automatizar sus procesos mediante bin picking
Si considera automatizar procesos en su empresa con bin picking, los siguientes puntos sugieren potencial:
- Gran número de piezas pequeñas: si el sistema está bien configurado, el robot puede recogerlas (tornillos, arandelas) rápida y robustamente.
- Artículos desordenados: procesos donde no es posible recibir items ordenados de un proceso anterior o subproveedor. A menudo es más eficaz solicitar entregas estructuradas y evitar así el bin picking.
- Piezas con superficie mate. Si son altamente reflectantes (piezas mecanizadas de metal), surgen problemas de iluminación; la mayoría de sistemas de cámara tendrán dificultades para localizarlas.
- Un proceso con tiempo de ciclo superior a ~10 segundos, preferiblemente con búfer para piezas recogidas. Un sistema de bin picking necesita tiempo para encontrar y recoger cada item.
Conclusión
Para los desarrolladores, el bin picking es el santo grial. Para los clientes, quizás no. Suele ser buena idea intentar evitar soluciones de bin picking asegurando que el formato de entrega de los items sea ordenado, no aleatorio en un contenedor.
Esto añade algo de coste, pero suele ser más barato y permite un procesamiento más rápido que el bin picking.
Sin embargo, en algunos casos no es posible o es muy costoso. Entonces, poder usar bin picking es excelente.
Si un proceso suyo cumple los cuatro puntos anteriores, podría ser muy adecuado para bin picking. Al buscar la solución, tenga en cuenta que algunas aún son muy experimentales, mientras que otras llevan años madurando y demostrando su robustez.
Robot industrial
- Cualidades clave de un fabricante PCB fiable – Parte 2
- Mejore la Eficiencia: Rediseño Estratégico de Equipos para Máxima Productividad
- Criterios clave para elegir un socio de fabricación de uretano de confianza
- Factores Clave para Evaluar una Celda Robótica Pre-diseñada
- Motores AC vs. DC: Cómo seleccionar el adecuado para su carga
- Elegir una empresa de reparación de equipos de construcción de confianza: Factores clave
- Cómo elegir una plegadora usada fiable: Guía experta
- Factores Clave al Elegir una Cizalla Multifunción (Ironworker)
- Criterios clave para elegir un socio fiable de equipos de fabricación
- Cómo Elegir el Corredor de Maquinaria Adecuado para Obtener el Máximo Valor
- Criterios Clave para Seleccionar un Proveedor de Metales Confiable