



Domina la Librería ServoTimer2: Guía Sencilla para Control de Barrido de Servo
Componentes y suministros
| Servo (Tower Pro MG996R o similar) | 1 |
| Arduino UNO | 1 |
| Cables jumper (genéricos) | 1 |
Acerca del proyecto
Introducción
Intentaba construir un robot humanoide, lo que implica manejar servomotores. Todo funcionaba bien hasta que quise hacer que el robot HABLARA usando la librería TMRpcm. Algunas librerías como TMRpcm.h y VirtualWire.h usan el Timer1 de Arduino. No se pueden usar dos dispositivos que requieran el mismo timer simultáneamente. Como Servo.h y TMRpcm ambos usan Timer1, si el robot habla, los servos dejan de funcionar.
La solución: usar otra librería para servos que use Timer2: ServoTimer2. Desafortunadamente, no encontré tutoriales claros sobre cómo usarla, así que creé esta guía. Usaremos un servo con esta librería y haremos un barrido simple.
Paso 1: Piezas y montaje
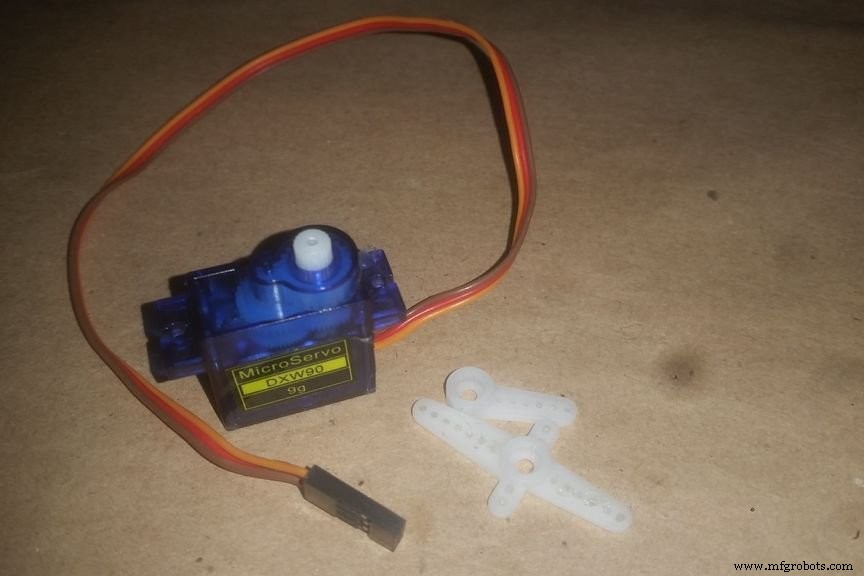
Pieza principal: un servomotor (uso micro servo SG90, cualquier modelo vale). Pega un brazo de servo en cartón rígido (para ver mejor el ángulo) y fíjalo al servo.
Paso 2: Descargar e instalar la librería ServoTimer2
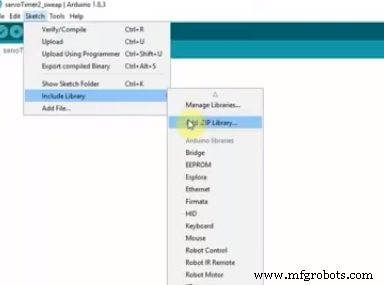
- Descarga la librería desde GitHub.
- Copia la carpeta a la carpeta
librariesde Arduino. - En el IDE: Sketch → Include Library → Add .ZIP Library y selecciona el archivo descargado.
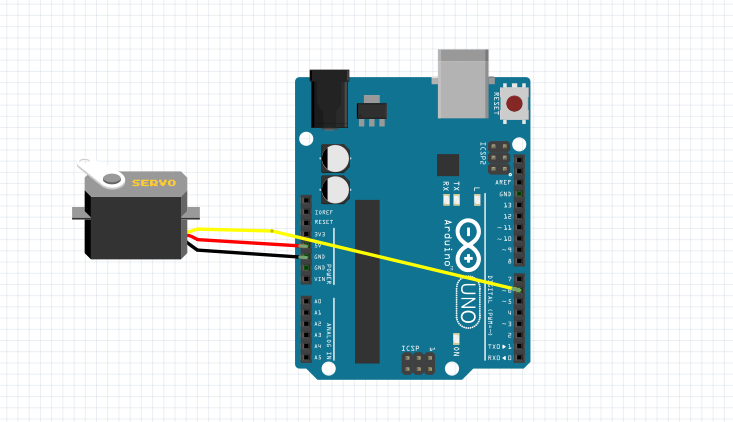
Paso 3: Montar el circuito simple
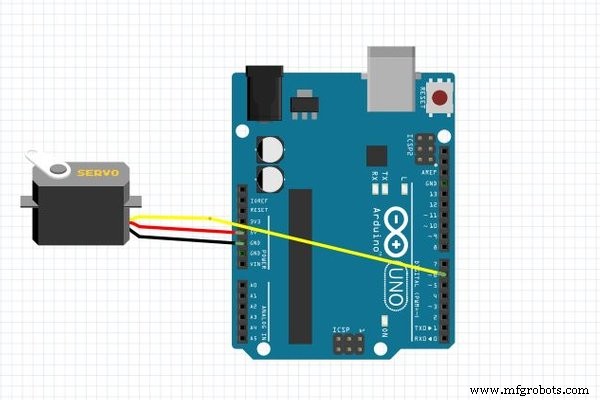
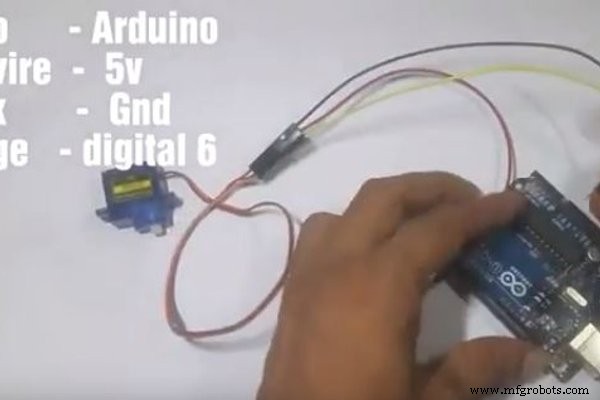
- Hilo rojo del servo → 5V de Arduino
- Hilo gris/marrón → GND
- Hilo naranja/amarillo → Pin digital 6
Paso 4: El código
Primero, veamos el barrido con la librería estándar Servo.h (0° → 90° → 180°, espera 1 seg cada uno):
#include
Servo servo1;
void setup() { servo1.attach(6); }
void loop() {
  servo1.write(0); delay(1000);
  servo1.write(90); delay(1000);
  servo1.write(180); delay(1000);
}
En Servo.h se escribe el ángulo directamente. En ServoTimer2 hay que escribir el ancho de pulso (pulse width). Típicamente:
- 750 µs ≈ 0°
- 1500 µs ≈ 90°
- 2250 µs ≈ 180°
Estos valores varían según el servo. Prueba y ajusta; no dañarás el servo.
Código equivalente con ServoTimer2:
#include "ServoTimer2.h"
ServoTimer2 servo1;
void setup() { servo1.attach(6); }
void loop() {
  servo1.write(750); delay(1000); // 0°
  servo1.write(1500); delay(1000); // 90°
  servo1.write(2250); delay(1000); // 180°
}
Paso 5: Alimenta Arduino y experimenta
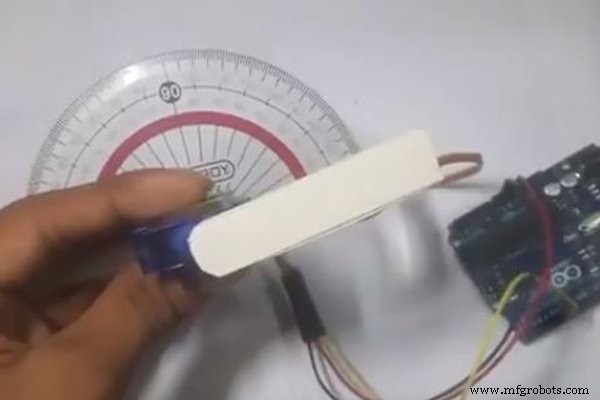
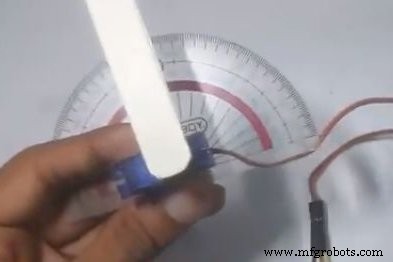
Enciende Arduino y, con una escala de grados, anota a qué ancho de pulso corresponde cada ángulo. Así podrás usar la librería en tus proyectos. ¡Feliz creación!
Código
Barrido con Servo.h (C/C++)
#include
Servo servo1;
void setup() { servo1.attach(6); }
void loop() {
  servo1.write(0); delay(1000);
  servo1.write(90); delay(1000);
  servo1.write(180); delay(1000);
}
Barrido con ServoTimer2 (C/C++)
#include "ServoTimer2.h"
ServoTimer2 servo1;
void setup() { servo1.attach(6); }
void loop() {
  servo1.write(750); delay(1000);
  servo1.write(1500); delay(1000);
  servo1.write(2250); delay(1000);
}
Esquemáticos
Repositorio GitHub: Arduino-ServoTimer2-basic-sweep
Proceso de manufactura
- Construcción de un robot con Arduino y Raspberry Pi: Guía paso a paso
- Simple Pi Robot: Construye un Rover Autónomo 2‑WD con Raspberry Pi
- Uso Fácil de Termistor: Guía Paso a Paso con Arduino
- Crear Animación de Corte Progresivo en SolidWorks: Tutorial Paso a Paso
- Dominando las Técnicas de Afiladora de Herramientas: Guía Práctica
- Construye un Prototipo Ganador: Guía Paso a Paso para Desarrollo Rápido de Productos
- Cómo el molibdeno moldea la industria moderna: usos, beneficios y dinámica de suministro
- La guía completa de producción de fibra de vidrio
- Uso de realloc() en C: Sintaxis, mejores prácticas y ejemplo
- Dominando la función free() en C: Guía práctica y ejemplo
- Dominando funciones VHDL: Guía práctica para diseño eficiente