



Sensor Ultrasónico HC-SR04 Explicado: Principios de Funcionamiento e Integración con Arduino
Los ultrasuidos son ondas sonoras de alta frecuencia que superan el rango audible de la audición humana normal (mayor a 20 kHz). Un tipo de sensor de ultrasonido es el HC-SR04, que detecta objetos a 13 pies de distancia. En este artículo, te mostraremos cómo funciona el sensor y realizaremos un proyecto de interfaz con Arduino.
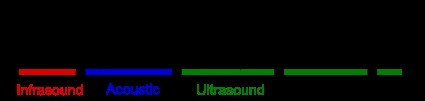
Rangos de frecuencia en comparación con ultrasuidos
Visión General del Sensor de Distancia Ultrasónico HC-SR04
- Visión general del hardware
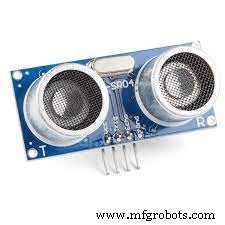
Un sensor ultrasónico HC-SR04 consta de dos transductores ultrasónicos: transmisor y receptor.
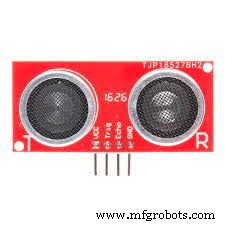
Transmisor (T) y Receptor (R)
El receptor espera y recibe pulsos transmitidos, mientras que el transmisor convierte señales eléctricas en pulsos de sonido ultrasónico de 40 kHz.
- Especificaciones
Las especificaciones consisten en:
- Dimensión – 45 x 20 x 15 mm
- Señal de entrada Trigger – Pulso TTL de 10 microsegundos
- Ángulo de medición – 15°
- Precisión de rango – 3 mm
- Rango mínimo – 2 cm
- Rango máximo – 400 cm (4 m)
- Frecuencia de operación – 40 kHz
- Voltaje de operación – Alimentación DC 5 V
Pines del Sensor de Distancia Ultrasónico HC-SR04
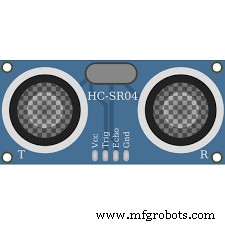
Pinout del sensor ultrasónico HC-SR04
Hemos resumido la configuración de pines del sensor ultrasónico HC-SR04 en la siguiente tabla.
| Nº Pin | Nombre del Pin | Descripción del Pin |
| 1 | Vcc | Es el pin de alimentación del sensor (voltaje de 5 V). |
| 2 | Trigger / Trig | Funciona como pin de entrada. Manténlo en alto durante 10 µs para iniciar la medición enviando ondas ultrasónicas. |
| 3 | Echo | Actúa como pin de salida. El pin Echo permanece alto por un período equivalente al tiempo que tarda el pulso ultrasónico en regresar al HC-SR04. |
| 4 | GND | Se conecta a la tierra del sistema. |
¿Cuál es el Principio de Funcionamiento de un Sensor de Rango Ultrasónico HC-SR04?
El HC-SR04 funciona produciendo un ultrasonido de aproximadamente 40 kHz que viaja por el aire. Si los pulsos de sonido ultrasónico encuentran un obstáculo u objeto en su camino, rebotan de vuelta al sensor.
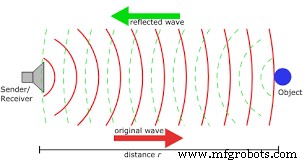
Cómo funciona un sensor ultrasónico
Generación del ultrasonido
Primero, asegúrate que el trigPin esté en estado Alto durante diez microsegundos, enviando una ráfaga ultrasónica de 8 ciclos que viaja a la velocidad del sonido. Posteriormente, el echoPin se pondrá en alto después de la ráfaga enviada. Luego, el echoPin esperará o escuchará una onda ultrasónica que debe reflejarse desde un objeto.
El echoPin pasará a estado Bajo después de 38 ms si no hay objeto presente.
Sin embargo, si hay un objeto que refleja un pulso ultrasónico, el echoPin entra en estado Bajo antes de 38 ms.
Con la información sobre la duración durante el estado alto del pin Echo, podemos calcular la distancia recorrida por las ondas de sonido. También determinaremos la distancia desde el HC-SR04 al objeto.
Distancia = (Velocidad × Tiempo) / 2
Donde:
Tiempo = Cantidad de tiempo que el echoPin estuvo en alto (asumiendo 2 ms)
Velocidad = Velocidad del sonido (340 m/s o 34000 cm/s)
Dividir el resultado entre dos ayuda a medir la duración de la onda de sonido necesaria para alcanzar el objeto antes de rebotar.
Entonces:
Distancia = (Velocidad × Tiempo) / 2 = (34000 cm/s × 0,0015 s) / 2 = 25,5 cm
Ahora la distancia del sensor al objeto es 25,5 cm.
Dimensiones del HC-SR04
Las dimensiones del sensor HC-SR04 se muestran a continuación:
Dimensiones HC-SR04
Ten en cuenta que las dimensiones siempre diferirán ligeramente debido a diferentes fabricantes.
HC-SR04 Conectado a Arduino
Hay varias formas de interconectar tu sensor, incluyendo I2C, Raspberry Pi y Arduino. Para los proyectos de hoy, nos centraremos en una placa Arduino.
Materiales necesarios
- Sensor de distancia ultrasónico Grove
- Grove Base Shield
- Protoboard y cables jumper
- Placa Arduino UNO
Directrices
Conexión del Hardware
- Comienza conectando el sensor al Grove Base Shield en el puerto D7.
- En segundo lugar, conecta tu Grove Base Shield a la placa Arduino.
- Luego, usa un cable USB para conectar el Arduino a una computadora.
La conexión de pines está en la tabla a continuación.
| Arduino UNO | Sensor Ultrasónico HC-SR04 |
| GND | GND |
| Pin 3 (u otro I/O digital) | Echo |
| Pin 2 (u otro I/O digital) | Trigger |
| 5V | Vcc |
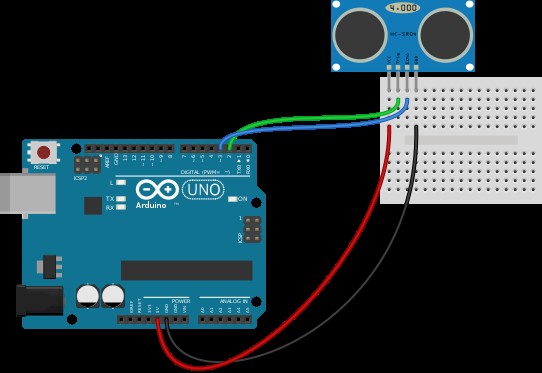
Diagrama de cableado sensor ultrasónico HC-SR04 y Arduino
Configuración del Software
- Busca en el sitio web de GitHub y descarga la Librería Sensor Ultrasónico desde allí.
- Luego, copia y pega el código en el IDE de Arduino, donde lo subirás después.
El código aparece como el siguiente.
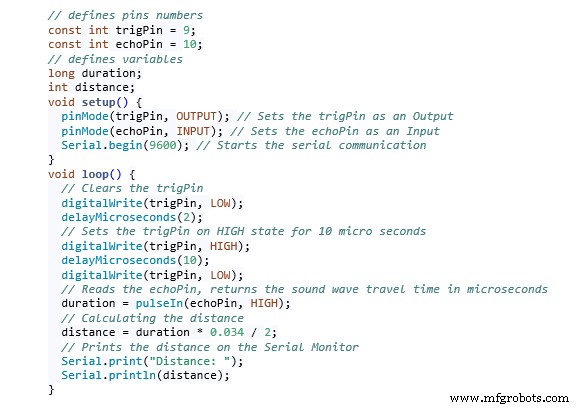
Explicación del Código
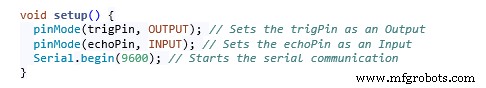
Comenzamos definiendo pines Echo y Trig, es decir, pin 3 (echoPin) y pin 2 (trigPin). Además, necesitamos una variable entera para representar la distancia y una variable long ('duración') para conocer el tiempo de viaje desde el sensor.
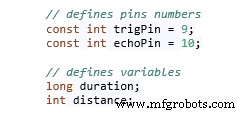
Además, define echoPin como entrada, mientras que trigPin será la salida. Luego, inicia la comunicación serial que mostrará los resultados en un monitor serial.
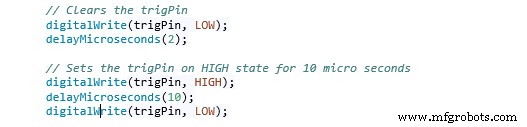
Asegúrate de tener un trigPin claro para poder establecerlo en estado BAJO durante unos dos microsegundos durante el loop. Luego, eleva la configuración del pin a estado ALTO durante diez microsegundos para producir una onda ultrasónica.
Luego, hay una función pulseIn() con dos parámetros:
- Estado del pulso a leer (Bajo o Alto), o
- Nombre del pin Echo.
Usa la función para leer el tiempo de viaje y coloca el valor en la variable 'duración'.

Pondremos el echoPin en ALTO ya que el sensor HC-SR04 lo establece automáticamente en alto después de transferir la ráfaga ultrasónica de 8 ciclos desde el transmisor. Consecuentemente, comienza el tiempo, pero al recibir la onda de sonido reflejada, el tiempo se detiene debido a que el pin echo pasa a BAJO.
Finalmente, la función pulseIn() devuelve la longitud del pulso en microsegundos.
Usaremos la fórmula discutida anteriormente para obtener la distancia. Por tanto, multiplica la duración por 0,034 y divide el valor entre dos.
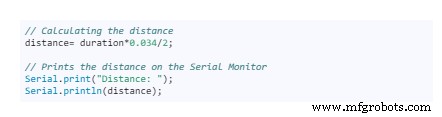
Finalmente, imprime el valor final de distancia mostrado en el Monitor Serial.
Limitaciones de Aplicación del HC-SR04
Comparado con otros sensores ultrasónicos de bajo costo, aprobamos el sensor HC-SR04 como ideal para usabilidad y alta precisión. Sin embargo, el sensor puede plantear algunos desafíos, como en los ejemplos a continuación.
- Primero, puede ser difícil para el sensor detectar objetos de superficies suaves e irregulares como peluches, ya que los objetos absorben pero no reflejan el sonido.
- En segundo lugar, montar el sensor HC-SR04 bajo en un dispositivo a menudo resulta en sonido reflejado del suelo, no del dispositivo. Además, un objeto puede ser demasiado pequeño, por lo que no refleja suficiente sonido al HC-SR04.
- Luego, si la superficie reflectante del objeto sólido está en un ángulo poco profundo, el sonido no refleja al HC-SR04.
- Finalmente, si la distancia entre obstáculo/objeto y sensor es mayor a 13 pies, no habrá reflexión de sonido.
Conclusión
El HC-SR04 es un sensor popular que es fácil de interconectar, asequible y de bajo consumo, por lo que es ideal para dispositivos alimentados por batería. Tiene una amplia gama de aplicaciones que consisten en medir distancias dentro de 2 cm a 400 cm, mapear objetos en un entorno, etc.
Si deseas saber más sobre el sensor ultrasónico, puedes contactarnos. Estaremos más que felices de escucharte.
Tecnología Industrial
- Sistema Radar Compacto con Arduino Nano, Sensor HC-SR04 y Pantalla 1.8"
- Construye un Detector de Distancia Ultrasónico con Arduino UNO y Sensor SR04
- Dominando el sensor ultrasónico HC-SR04 con Arduino: Tutorial completo
- Sensor de Movimiento PIR: Principios de Funcionamiento e Integración con Arduino
- Condensadores Explicados: Cómo Almacenan Energía y Alimentan la Electrónica Moderna
- Impresión 3D: tipos, procesos y funcionamiento explicados
- Soldadura por Arco Explicada: Tipos, Funcionamiento y Beneficios
- Transportador de Ángulos (Bevel Protractor): Cómo Mide Ángulos y Por Qué Importa
- Comprender las Mandrinadoras CNC: Cómo Operan y sus Principales Beneficios
- Entendiendo la computación cloud: cómo funciona y por qué importa
- Cómo las máquinas de limpieza ultrasónica transforman cada industria