



Sistemas de control de movimiento CNC: Explicados simplemente
Me pidieron explicar el sistema de control de movimiento en máquinas CNC a un familiar. Al darme cuenta que no tenía formación en manufactura —ni experiencia con algo tan técnico— tuve que relacionar mi explicación con algo común y simple, permitiéndole visualizar la analogía fácilmente… como conducir un coche.
Aunque el tema es complicado y técnico por naturaleza, creo que esta analogía simplifica bien el asunto, dando a interesados una comprensión básica adecuada. Obviamente, un tema tan avanzado podría tomar un semestre universitario entero para comprensión profunda, pero para gente simple la analogía de conducir funciona bien. Primero, bases: cómo un comando que empieza en nuestro cerebro viaja por el control CNC y se manifiesta como movimiento de un eje lineal.
Piense en el programa de pieza (conversacional o G-code) como lista de comandos. El control CNC los organiza y arregla en categorías para cada eje individual —y los pasa al eje correspondiente. Una vez que el servo drive de un eje recibe el comando, lo descompone en requisito de voltaje simple para mover el eje como ordena el comando —y ese voltaje se aplica al motor… girando el motor y moviendo el eje. Mientras el eje se mueve, su posición actual es monitoreada continuamente por un encoder en el extremo del motor, o una escala de vidrio montada a lo largo del eje. Este dispositivo da realimentación (feedback) al servo drive para cambios en comandos de voltaje si necesario… más voltaje = motor gira más rápido, eje alcanza si iba rezagado; menos voltaje = motor más lento, frena eje si se adelanta.
Ahora apliquemos la analogía de conducir. Necesitamos comandos… digamos que la ruta a nuestro destino final es la trayectoria de herramienta (cutter toolpath), y los límites de velocidad son el avance comandado (feedrate). Su cerebro = control CNC, músculos = servo drives, extremidades = servomotores controlando ejes. Ojos y velocímetro = feedback. Como nada es perfecto, permitamos tolerancia aceptable… digamos que todo el ancho de la carretera es nuestra tolerancia de posicionamiento, y mientras estemos en el asfalto, ¡todo bien!
Analogía 1: Imagine aparcado en autopista abandonada, en medio de la nada, carretera recta como flecha. Orden: recorrer 1 milla siguiendo línea amarilla central, límite 100 mph. Su cerebro dice a músculos del pie: acelere. Para seguir línea, cerebro usa feedback visual de ojos para controlar músculos de brazos y mantener vehículo recto —y según feedback del velocímetro, controla músculos de tobillos para ajustar presión en acelerador y mantener 100 mph. Tolerancia posicional no es problema aquí. Muy simplificado, pero ve cómo se aplica la analogía.
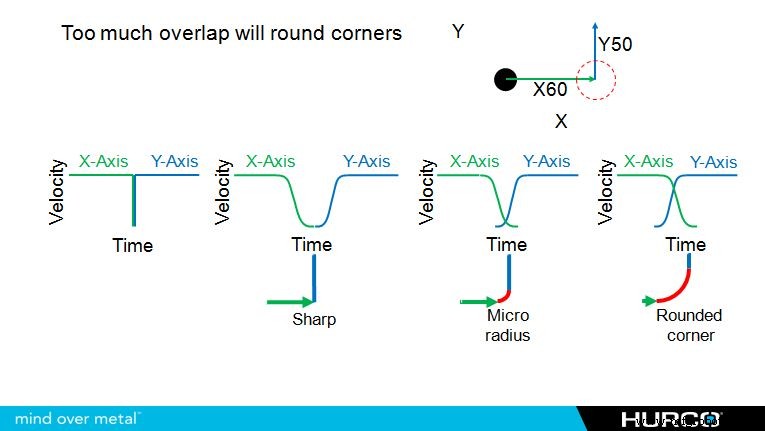
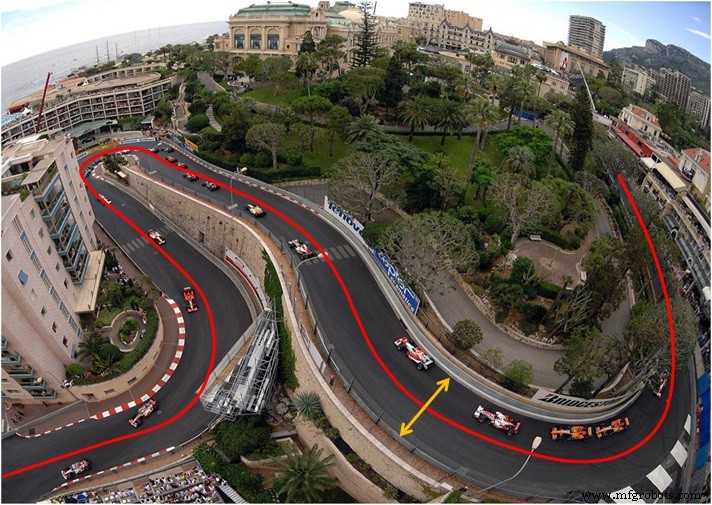
Analogía 2: Mismos comandos (línea amarilla, 1 milla, 100 mph, ancho carretera = tolerancia). Ahora estamos en el último tramo recto antes de 1 milla de curvas y colinas. Aceleramos a 100 mph, pero primer obstáculo: curva 90° a derecha. No podemos navegarla a velocidad actual, debemos reducir. Buscamos trayectoria suave que permita velocidad lo más cerca posible a 100 mph sin salirse. Reaccionando a feedback visual, cerebro envía comandos para controlar movimientos/ajustes de velocidad y trayectoria.
Casi inmediatamente, obstáculo aún más desafiante: curva "S", subida en primera mitad, bajada en segunda. Se maneja como curva 90° —control velocidad/trayectoria para ruta más suave/rápida en carretera— pero ahora reaccionamos a cambios de elevación… más presión en acelerador subiendo, pero menos presión y frenos si necesario bajando para no exceder 100 mph cuando gravedad toma control. Esta acción-reacción continúa por cada obstáculo hasta destino final… ¡fin del programa!
En control de movimiento, también debemos discutir "block look-ahead" (mirada adelantada de bloques), medido por número de bloques que el control procesa por adelantado —permitiendo prepararse para obstáculos futuros. En nuestra analogía, block look-ahead sería pantalla LCD en tablero dando mapa de la pista, para alterar trayectoria en obstáculo actual y estar mejor posicionado para ejecutar suavemente uno futuro. Cuanto más compleja la trayectoria, más look-ahead necesario para mantener ruta más suave/rápida. Aunque todos fabricantes manejan look-ahead similar, algunos son más efectivos.
El control WinMax de Hurco tiene UltiMotion… sistema de control de movimiento patentado basado en software que ofrece block look-ahead variable; permite ver hasta 10,000 bloques al futuro cuando necesario, reduciendo ciclo hasta 30% —especialmente en trayectorias complejas donde se necesita más look-ahead. En trayectorias simples requiere mucho menos, liberando RAM para otros usos. Controles sin esta capacidad única de "adaptarse" no pueden reutilizar RAM ni beneficiarse de esta variabilidad.
máquina CNC
- Las Mejores Marcas de Máquinas CNC para Precisión y Fiabilidad
- Sistema de control Siemens 808D para router CNC: Introducción completa
- Cliente egipcio visita fábrica para evaluar routers CNC avanzados
- Cliente mediterráneo forma en router 1325-4 ejes con rotativo
- Clientes noruegos visitan nuestra fábrica: Experiencia global de producción
- Reseñas de confianza de clientes en routers CNC Blue Elephant
- Servicios de Prototipado CNC de Precisión para Soluciones Innovadoras
- Mecanizado CNC: Soluciones de Precisión para la Industria Automotriz
- Mejora del Control de Calidad en Mecanizado CNC: Estrategias para Precisión y Satisfacción del Cliente
- Entendiendo los costes de mecanizado CNC: Factores clave y cómo optimizarlos
- Guía Esencial de Control de Calidad e Inspección en Mecanizado CNC