



Revolucionando la Navegación Automotriz: IMUs MEMS de Alto Rendimiento y Escalables de ACEINNA
Para descubrir qué viene para los sistemas de navegación automotriz MEMS, entrevisté a Yang Zhao, CEO, y Teoman Ustun, VP de Marketing y Desarrollo de Negocio, ACEINNA, Inc. (Boston, MA).
Tech Briefs: ¿Por qué llaman a los IMUs de ACEINNA de próxima generación?
Yang Zhao: En condiciones ideales, puedes navegar un coche con una cámara. Pero para lograr seguridad y disponibilidad en todo momento, los vehículos autónomos dependen cada vez más de tecnologías de sensores adicionales. Sin embargo, esos sensores como Visión, Radar, Lidar, GNSS, RTK pueden quedar ciegos bajo ciertas situaciones. El IMU es el único sensor que continúa operando incluso cuando todos los demás sensores fallan. Nuestro desafío es aumentar el tiempo durante el cual la navegación por estimación con el IMU será confiable. El producto actual que tenemos es más bien de nivel industrial de alta gama pero diseñado para incorporarse en vehículos de pasajeros.
Teoman Ustun: La revolucionaria tecnología MEMS que estamos desarrollando logrará el rendimiento de un giroscopio de fibra óptica al precio de una solución MEMS de silicio. Eso es básicamente una tecnología que cambia las reglas del juego.
Con cada generación hemos ido mejorando el rendimiento de nuestro IMU en términos de Paseo Aleatorio Angular (ARW), inestabilidad de sesgo e inmunidad a vibración/choque. Con esta última generación también agregamos una arquitectura de triple redundancia, que es extremadamente importante por dos razones. Mejora la fiabilidad a nivel automotriz y también aumenta el rendimiento del IMU. Por ejemplo, a mi conocimiento, tenemos el único INS (sistema de navegación inercial) integrado con IMU de triple redundancia calificado ASIL-B ISO 26262 (Nivel de Integridad de Seguridad Automotriz) en el mercado. Esta calificación básicamente da a los clientes automotrices la confianza de que nuestro sensor generará datos de forma robusta durante la vida del vehículo.
Nuestros IMUs más nuevos también tienen características de arquitectura abierta que permiten a nuestros clientes aprovechar su conocimiento o implementar su "ingrediente secreto" en nuestro hardware.
Zhao: Los IMUs de grado aeroespacial tienen excelente estabilidad pero son grandes, pesados y caros — véase la Figura 1 para una comparación de los diferentes grados de IMU. Apuntamos a llevar al mercado un sistema IMU que se acerque al grado de navegación. Hoy, puedes obtener IMUs de grado de navegación, pero todos usan giroscopios de fibra óptica y están en el rango de decenas de miles de dólares. Son grandes, pesados y caros, pero en aviónica y militar, eso no es un factor decisivo.
Pero cuando hablas de usar un IMU en un coche, nadie pagaría ese tipo de dinero. Así que lo que intentamos hacer es desarrollar una nueva tecnología MEMS IMU de generación que pueda alcanzar rendimiento de grado de navegación, que puede acercarse a niveles de rendimiento de giroscopio de fibra óptica. A diferencia de otros que inicialmente apuntaron a IMUs de grado consumidor y ahora intentan cambiarlos a aplicaciones de mayor rendimiento, nosotros comenzamos con aplicaciones industriales de alto rendimiento en mente, para establecer los requisitos para nuestro sensor automotriz.
Los productos automotrices más recientes que introdujimos son rentables. Están muy diseñados y desarrollados desde cero para tener una optimización precio/rendimiento para aplicaciones de alto volumen. Apuntamos a un precio menor a $500 y eventualmente, incluso menos.
Tech Briefs: ¿Podrían explicar algunas de las características que mejoran la precisión, estabilidad y fiabilidad de su nuevo IMU?
Ustun: Primero, nuestros sensores IMU tienen triple redundancia — hay tres acelerómetros y tres giroscopios. Monitoreamos todos los parámetros críticos, incluyendo voltajes, corrientes y temperaturas, así como el rendimiento de IMUs individuales. Tener esta triple redundancia nos permite implementar auto-pruebas continuas. Obtenemos buena confianza sobre el rendimiento del giroscopio y acelerómetro comparando y contrastando esta triple corriente de datos.

También tenemos seis grados de libertad: los tres acelerómetros y tres giroscopios miden los ejes XYZ. Los giroscopios miden velocidad rotacional, que cuando se integra, da cambio en posición angular. El acelerómetro mide aceleración, que cuando se integra da velocidad y cuando se integra de nuevo, da posición. Procesando datos de giroscopio y acelerómetro, y usando filtros y algoritmos optimizados para una aplicación dada, obtenemos datos angulares realmente precisos para alabeo, cabeceo y guiñada (Ver Figura 2). El dato más crítico para una aplicación automotriz es la guiñada, que indica el grado a la que el coche está derivando. El cabeceo indica si subes o bajas una colina. Esperemos que nunca veas un alabeo en tu coche.
Tech Briefs: ¿Qué tipo de precisión podrían mantener durante qué período de tiempo?
Ustun: Eso es muy difícil de decir porque depende de tantos escenarios diferentes. Actualmente tenemos que lograr precisión a nivel de carril. Un carril tiene unos tres metros de ancho, y un coche de pasajeros tiene unos dos metros de ancho. Como quieres asegurarte de que no te sales del carril, tienes unos más o menos medio metro antes de derivar demasiado. A velocidades típicas de automóvil, una corrección de medio metro podría lograrse en menos de un segundo. Dado que, bajo navegación por estimación, puedes mantener la precisión requerida durante 60 a 90 segundos, nuestro IMU puede mantener fácilmente un coche dentro de su carril.
Tech Briefs: Entonces, un IMU te da precisión relativa. ¿Qué pasa con la precisión absoluta?
Ustun: Los datos de ubicación absoluta generalmente se derivan de una señal GNSS. Históricamente, la precisión posicional de receptores GNSS ha sido de un metro o más. Así que GNSS por sí solo no es suficiente para la precisión a nivel de carril automotriz requerida de hasta 2 cm.
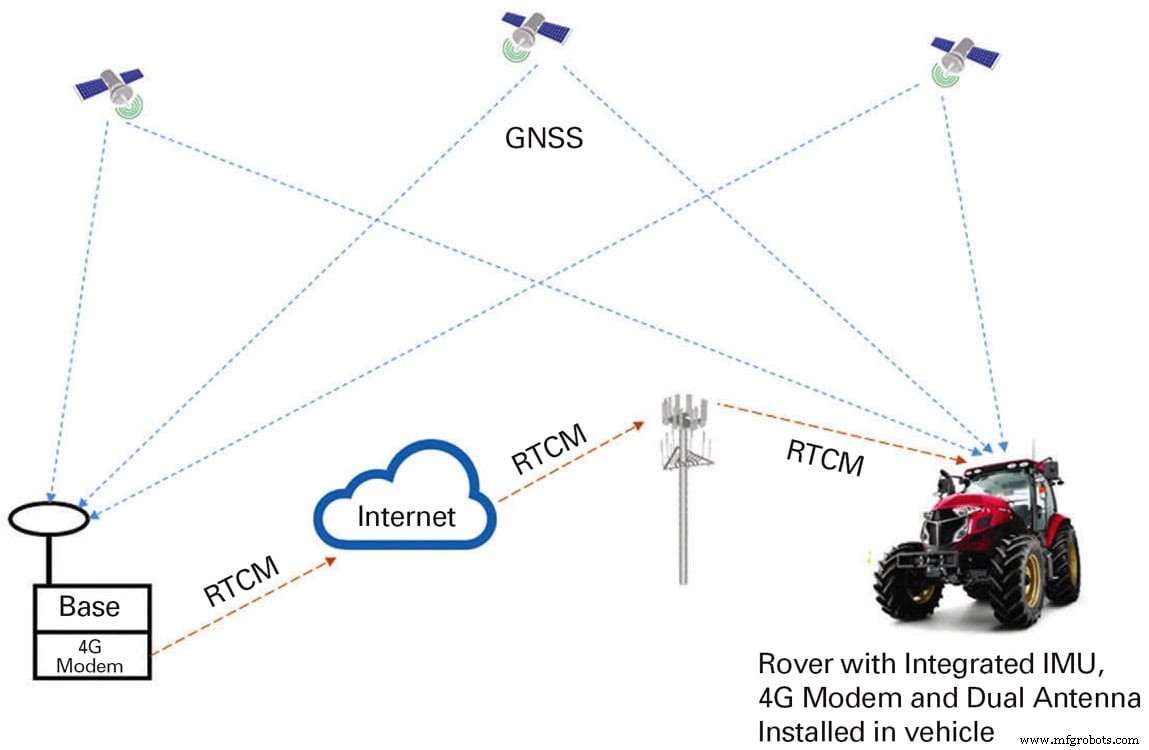
Cinemática en Tiempo Real (RTK) es una técnica para mejorar la precisión posicional de un receptor GNSS. Usa una red de estaciones base que pueden enviar correcciones a nuestro motor de posicionamiento RTK montado en el vehículo, que las usa para recalcular su posición con mayor precisión.
RTK es un servicio que puedes comprar o suscribirte de muchas fuentes. Lo que vemos cada vez más es infraestructura de comunicación — incluso proveedores de servicios de telecomunicaciones como Verizon, Softbank o China Mobile — han comenzado a ofrecer servicios RTK. Desde nuestra perspectiva de producto somos agnósticos al proveedor de servicio — intentamos soportar todos y cada uno de esos proveedores de servicios RTK para ayudar a nuestros clientes a lograr los límites de precisión que buscan. Ofrecemos una solución que es tanto hardware como software.
Aunque no proporcionamos el servicio, permitimos a nuestros clientes elegir el que más les convenga. Sin embargo, sí calificamos esos servicios primero. Nos aseguramos de que sean compatibles con nuestro hardware y software. Y luego los ponemos en nuestro sitio web para dar a los clientes la flexibilidad de elegir de una lista de proveedores. Más comúnmente, RTK viene como servicio sobre una red 4G LTE. Si no hay recepción 4G LTE, hay formas alternativas de recibir señales de corrección, como comunicación basada en satélite.
Para RTK, pones estaciones base a través de una red: hay una regla general de que usualmente pones estaciones base en un radio de 50 millas. Estas estaciones base están posicionadas para que sus ubicaciones se conozcan muy precisamente. Las correcciones se generan midiendo el error entre la señal GNSS y la ubicación conocida con precisión de una estación base.
Así que tenemos una solución completa: Un sistema de navegación inercial que incluye nuestro IMU de triple redundancia de alto rendimiento de seis grados de libertad acoplado con un receptor GNSS de doble frecuencia, en dos factores de forma diferentes. Uno es factor de forma módulo. Si el cliente quiere reflotar eso en su propia Unidad de Control de Motor (ECU) pueden hacerlo, o de lo contrario pueden usar nuestra solución plug-and-play empaquetada. Básicamente, solo conectas la antena GPS/GNSS, y el sistema funcionará en bus CAN o Ethernet.
Este artículo fue escrito por Ed Brown, Editor de Tecnología de Sensores. Para más información, visite aquí .
Sensor
- Etiquetado en molde (IML): ahorro del 20-30% sin comprometer rendimiento
- VersaLogic Lanza Eagle: Computadora Embebida Compacta con Xeon para Procesamiento Edge
- Aleación de Aluminio de Alto Rendimiento DISPAL S220F – Ultra Baja Densidad y Resistencia Excepcional
- DISPAL S220-O: Aleación de Aluminio por Spray Forming – Rendimiento Superior
- Aleación de Aluminio DISPAL S225 F – Baja Expansión Térmica, Formas Versátiles
- DISPAL S232 T6: Aleación de Aluminio Spray-Forged de Alto Rendimiento para Resistencia y Durabilidad
- DISPAL S232 T6x – Aleación de Aluminio Spray Formed Premium con Resistencia y Resistencia al Desgaste Superiores
- Aleación de aluminio DISPAL S250 F conformada por pulverización: alta resistencia a temperatura y formatos versátiles
- DISPAL S260 F: Aleación de aluminio pulverizada de alto rendimiento para resistencia superior al desgaste
- Lanxess anuncia independencia legal para su unidad de Materiales de Alto Rendimiento para impulsar el crecimiento
- Nova Chemicals lanza Surpass HPs267‑AB: resina HDPE avanzada para barrera de humedad superior y envases circulares