



Detección de corriente resistiva low‑side vs high‑side: opciones prácticas de diseño
¿Cuál es la diferencia entre detección de corriente resistiva high‑side y low‑side? Este artículo explica los fundamentos, así como cuándo cada uno es la opción de diseño más apropiada.
Muchas aplicaciones, como gestión de energía, carga de baterías, control de motores y protección contra sobrecorriente, pueden beneficiarse de la detección de corriente resistiva. Hay dos opciones para colocar una resistencia de detección de corriente en serie con una carga: detección de corriente low‑side y high‑side.
En este artículo, veremos estos dos arreglos y discutiremos sus ventajas y desventajas básicas.
Detección de corriente resistiva
La detección de corriente resistiva se usa ampliamente en ensamblajes de placas de circuito impreso cuando se trata de niveles de corriente bajos a moderados. Con esta técnica, una resistencia conocida Rshunt se coloca en serie con la carga y el voltaje desarrollado a través de la resistencia se mide para determinar la corriente de carga. Esto se ilustra en la Figura 1.
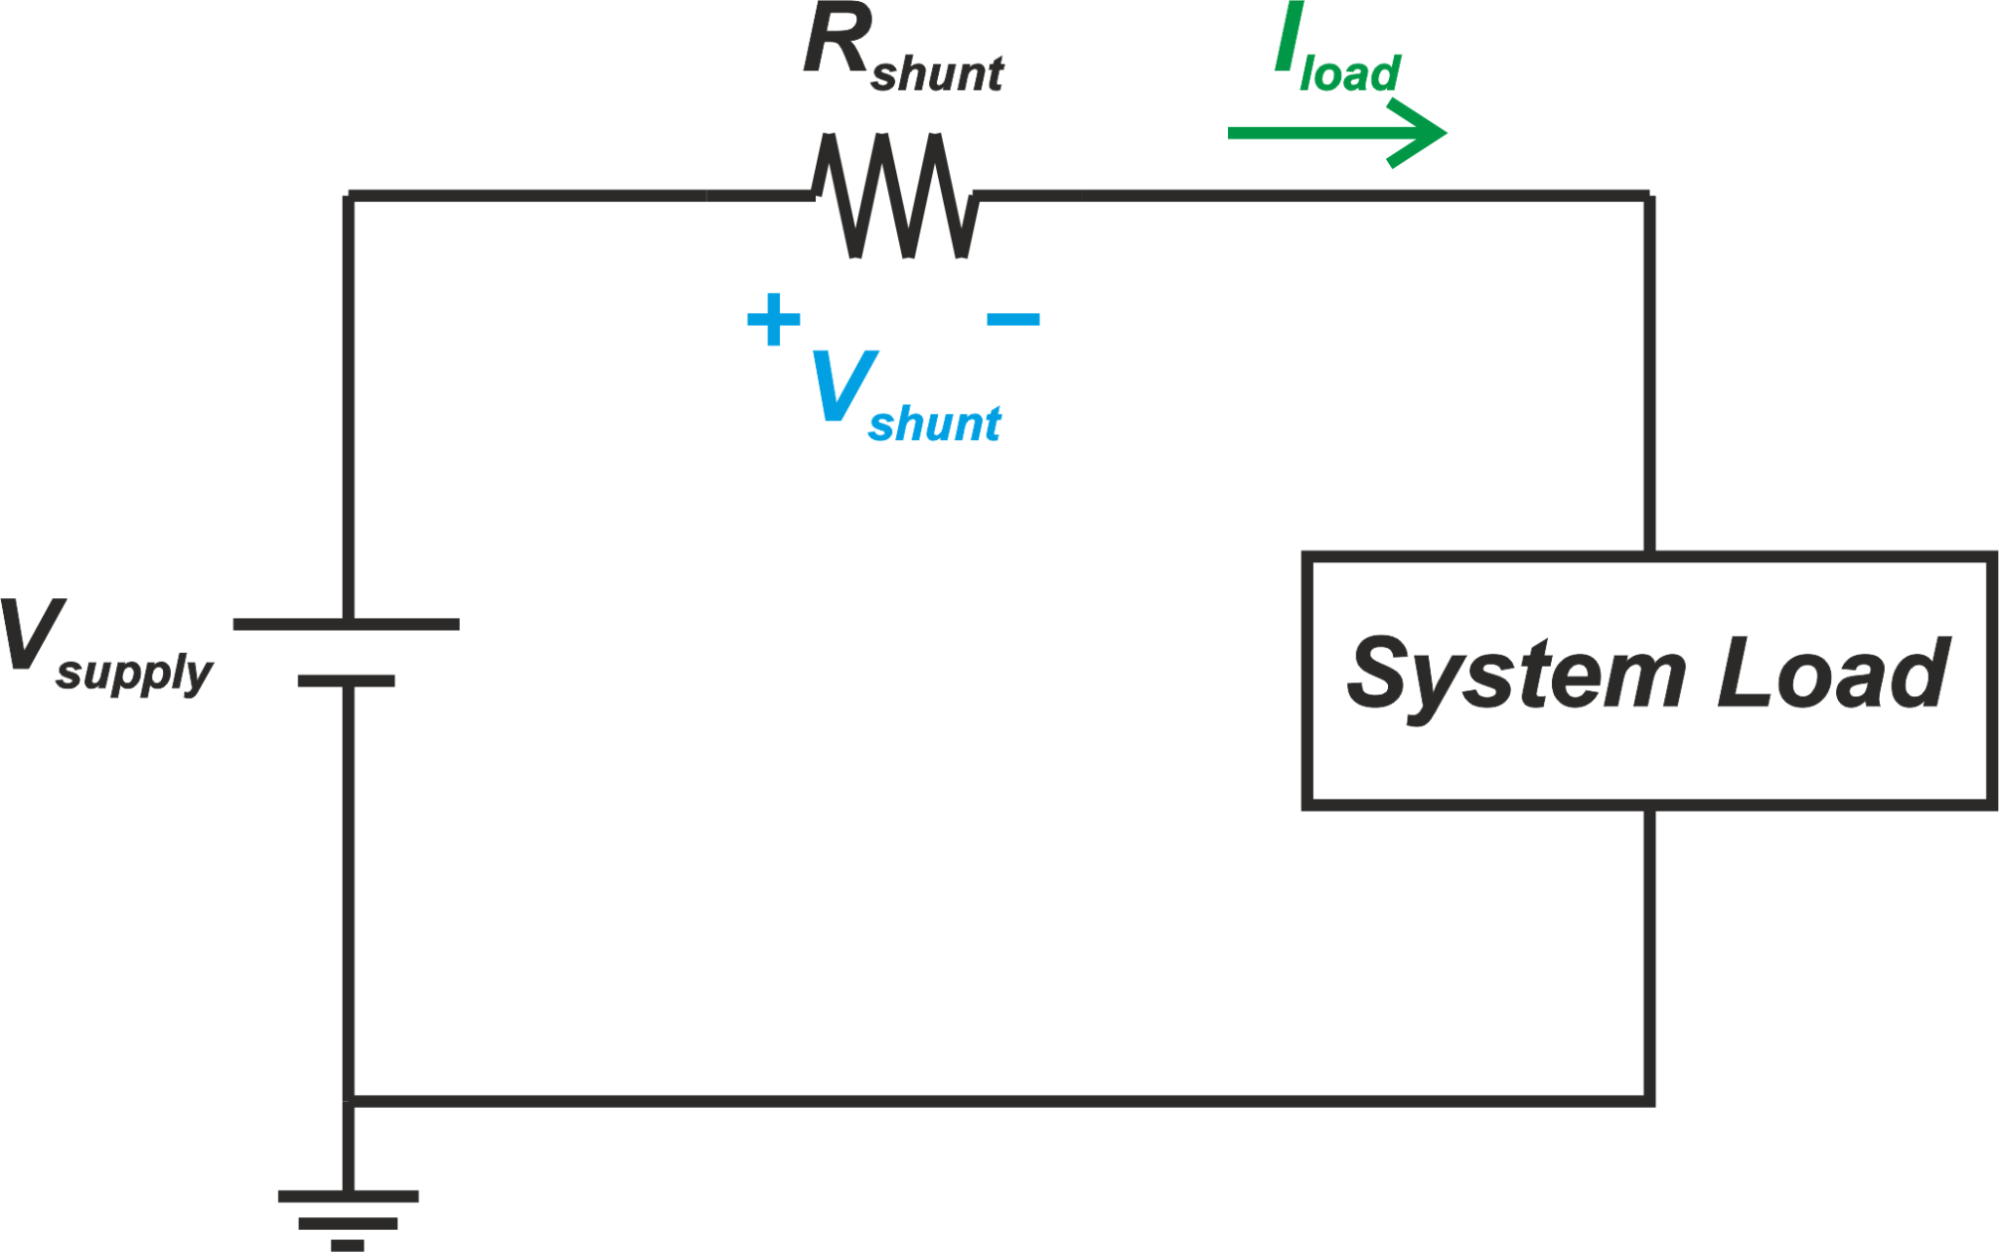
Figura 1
Las resistencias de detección de corriente, también llamadas resistencias shunt o simplemente shunts, suelen tener valores en el rango de miliohmios. Para aplicaciones de corriente muy alta, el valor de la resistencia shunt puede ser incluso fracciones de un miliohmio para reducir la potencia disipada por la resistencia.
Tenga en cuenta que incluso con valores de resistencia pequeños, la disipación de potencia del shunt puede ser un problema, especialmente para aplicaciones de alta corriente. Por ejemplo, con R=1 mΩ e I=100 A, la potencia disipada por la resistencia shunt es:
\[P = R \times I^2 = 0.001 \times 100^2 = 10 W\]
Un valor de resistencia pequeño también conduce a una pequeña caída de voltaje a través de la resistencia. Por eso se necesita un amplificador para convertir el pequeño voltaje desarrollado a través de la resistencia shunt en un voltaje lo suficientemente grande para circuitos aguas arriba.
Discutiremos que, en la detección high‑side, el amplificador puede tener requisitos estrictos en términos de la especificación de relación de rechazo de modo común (CMRR).
Detección low‑side y high‑side
Hay dos opciones para colocar una resistencia shunt en serie con una carga. Estos dos arreglos se denominan métodos de detección de corriente low‑side y high‑side y se muestran en la Figura 2.
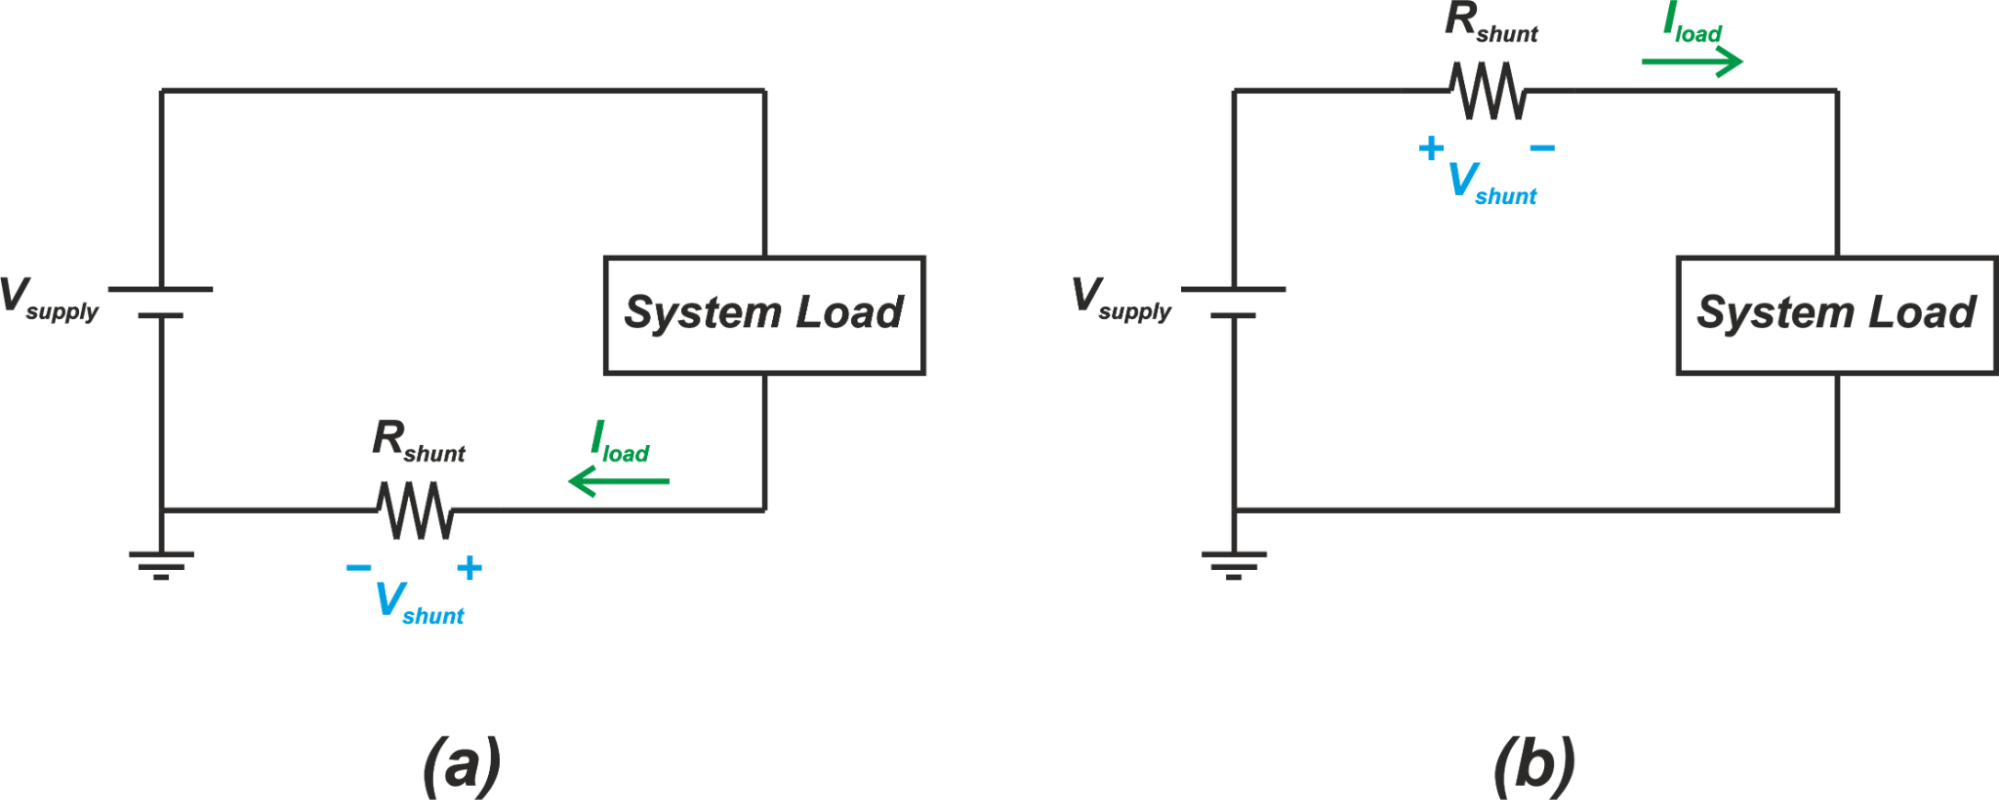
Figura 2. (a) Detección de corriente low‑side y (b) detección de corriente high‑side.
En la configuración low‑side, la resistencia de detección de corriente (Rshunt) se coloca entre el terminal de tierra de la fuente de alimentación y el terminal de tierra de la carga. Con el método high‑side, la resistencia shunt se coloca entre el terminal positivo de la fuente de alimentación y la entrada de alimentación de la carga.
Veamos cuáles son las ventajas y desventajas de cada método.
High‑Side versus Low‑Side: El valor de modo común
Asuma que Rshunt=1 mΩ e I=100 A. Incluso con esta gran corriente, la caída de voltaje a través de la resistencia shunt es solo 100 mV. Por lo tanto, el valor de modo común del voltaje a través de una resistencia shunt low‑side es solo ligeramente superior al potencial de tierra. Y, para la configuración high‑side, el nivel de modo común del voltaje a través de la resistencia shunt está muy cerca del voltaje de alimentación de la carga.
Dado que el amplificador usado en la detección low‑side trata con un pequeño voltaje de modo común, no necesita tener una alta relación de rechazo de modo común (CMRR). La relación de rechazo de modo común especifica cuánta atenuación exhibe un amplificador para una señal común a ambas entradas. Dado que el valor de modo común es casi cero para una configuración low‑side, el requisito de CMRR del amplificador se relaja significativamente y, en consecuencia, se pueden usar configuraciones de amplificador simples.
La Figura 3 muestra un amplificador básico que puede usarse en detección low‑side.
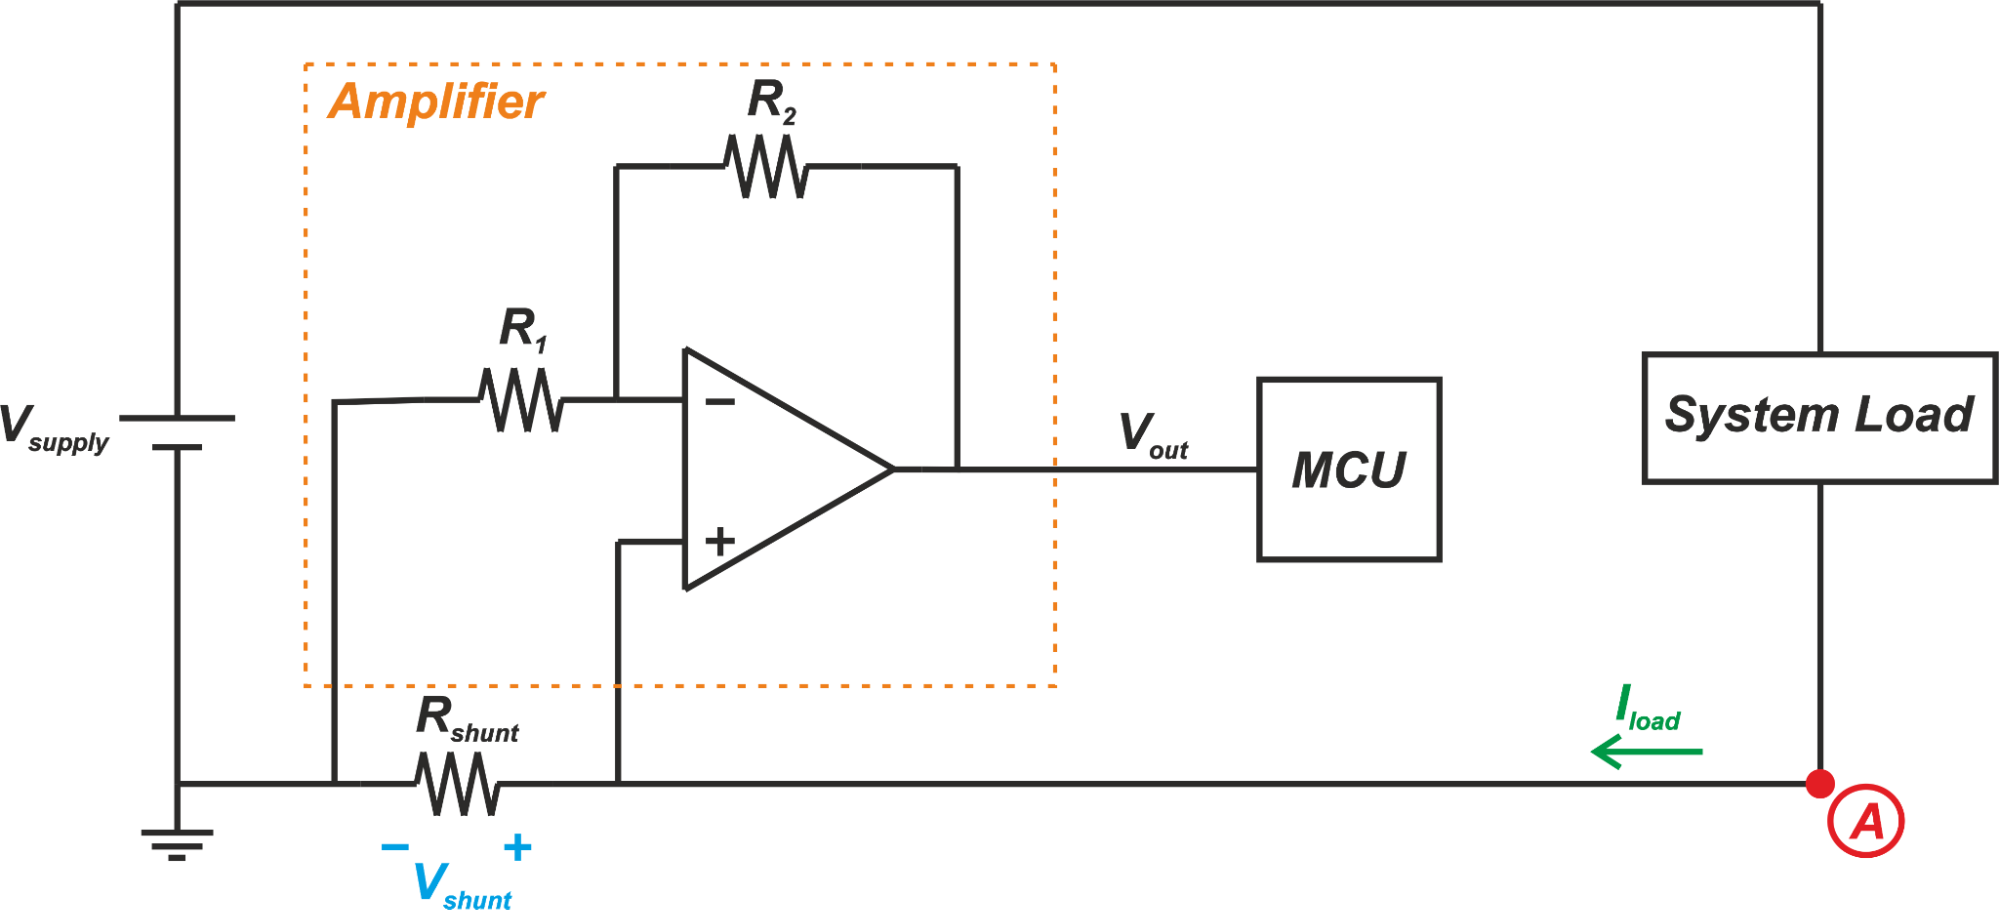
Figura 3
En este ejemplo, el amplificador consiste en un op‑amp y dos resistencias de ajuste de ganancia R1 y R2. Observe que esta es en realidad la configuración no inversora de un op‑amp. El esquema más familiar de este amplificador se muestra a continuación:
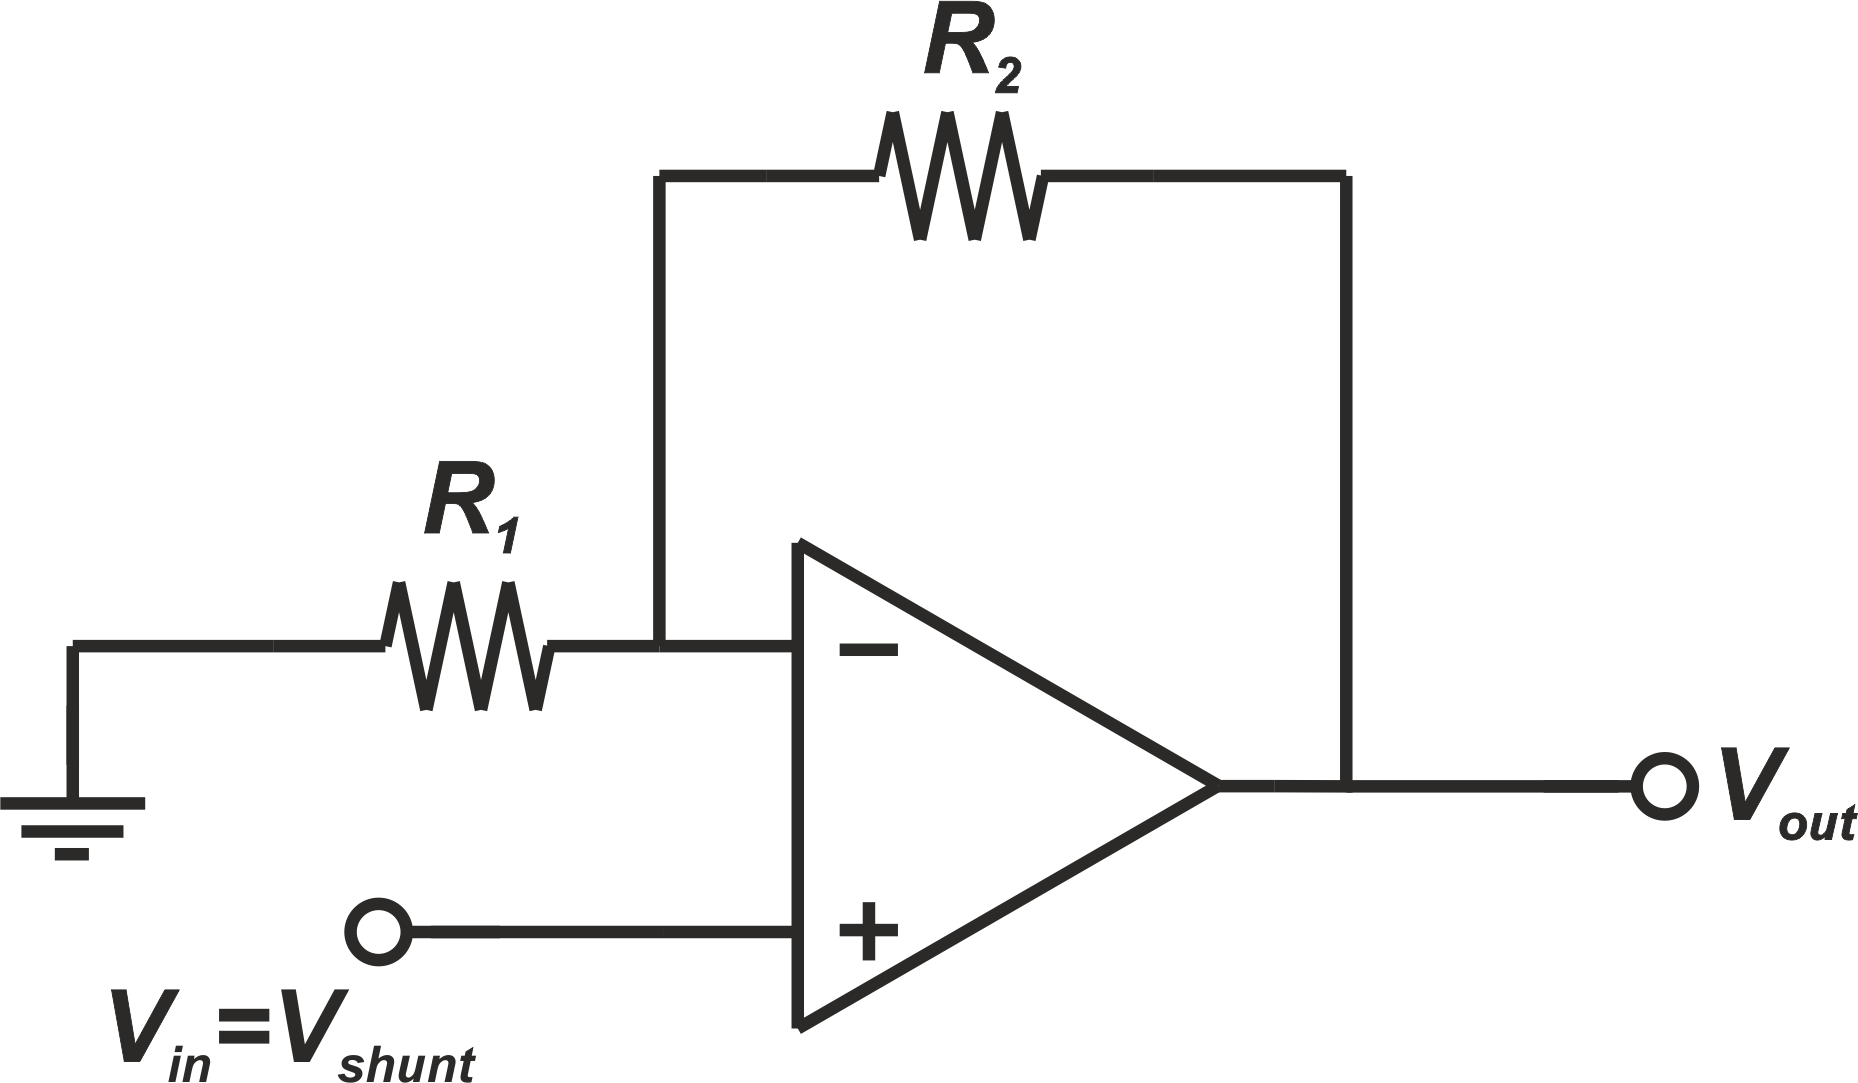
Figura 4
La salida, que es una versión amplificada de Vshunt, puede encontrarse mediante la siguiente ecuación:
\[V_{out} = \left(1 + \frac{R_2}{R_1}\right) V_{in} = \left(1 + \frac{R_2}{R_1}\right) V_{shunt}\]
Por otro lado, un amplificador usado en detección high‑side necesita lidiar con un gran voltaje de modo común. El amplificador debe tener un alto CMRR para evitar que la gran entrada de modo común aparezca en la salida. Por eso se necesitan configuraciones de amplificador especializadas para la detección high‑side. Estos amplificadores deben exhibir un alto CMRR y soportar un rango de modo común de entrada hasta el voltaje de alimentación de la carga.
Vale la pena mencionar que hay muchas aplicaciones de detección high‑side, como aplicaciones de control de motor trifásico, donde el voltaje de alimentación de la carga es mucho mayor que el voltaje de alimentación usado para el amplificador. Por tanto, en una configuración de detección high‑side, el modo común de entrada del amplificador suele necesitar ser mucho mayor que su voltaje de alimentación —un requisito que hace el diseño del amplificador muy desafiante.
El método low‑side puede causar problemas de bucle de tierra
Aunque el método de detección low‑side simplifica el diseño del amplificador, tiene algunas desventajas. La medición low‑side coloca una resistencia adicional en el camino de tierra. Por tanto, la tierra del circuito monitorizado está a un potencial ligeramente superior a la tierra del sistema. Esto puede convertirse en un problema para algunos circuitos analógicos.
Dado que la tierra del circuito monitorizado no está al mismo potencial que las otras cargas del sistema, podrían surgir problemas de bucle de tierra que lleven a un ruido audible, como un zumbido, o incluso interferencias con equipos cercanos. Debido a esta limitación, la detección de corriente low‑side se usa usualmente en aplicaciones donde se trata con una carga aislada o la carga no es sensible al ruido de tierra. El control de motor sensible al coste en aplicaciones como drones, taladros y sierras alternativas suele emplear detección low‑side para poder competir en el espacio del mercado de consumo.
El método low‑side no puede detectar fallos
Hay varias condiciones de fallo que la detección de corriente low‑side no puede detectar. La Figura 5 muestra un ejemplo donde ocurre un cortocircuito entre la fuente de alimentación del circuito monitorizado y la tierra del sistema.
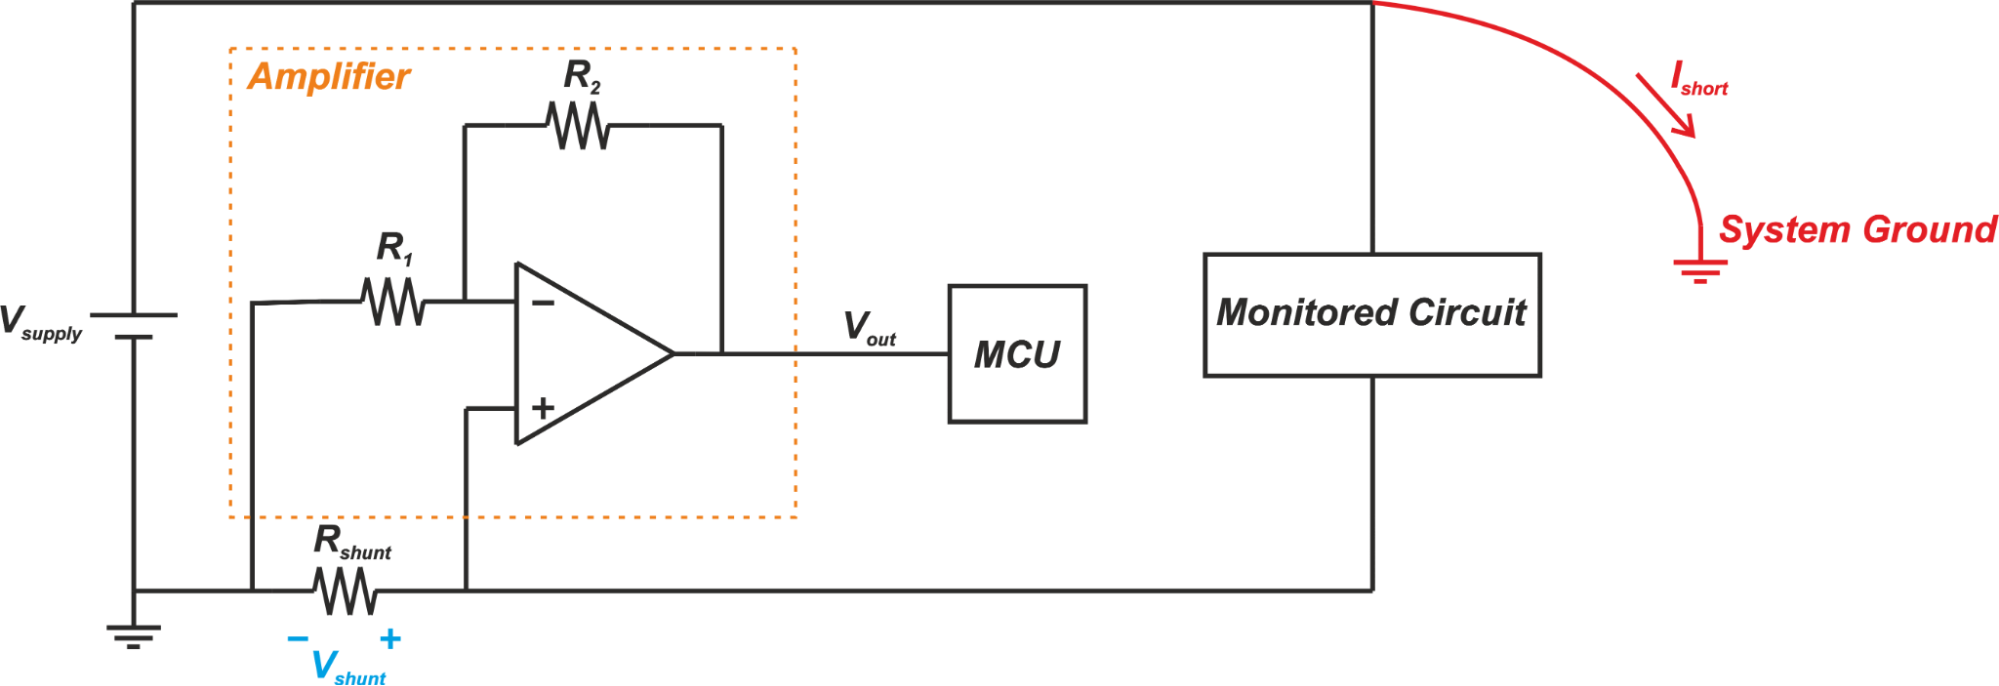
Figura 5
La corriente de fallo, Ishort, fluye desde el bus de voltaje directamente a la tierra del sistema y no pasa por la resistencia shunt. Por tanto, la circuitería de monitorización de corriente no detectará esta condición de fallo. La detección low‑side tampoco puede detectar un cortocircuito entre la tierra del circuito monitorizado y la tierra del sistema (Figura 6).
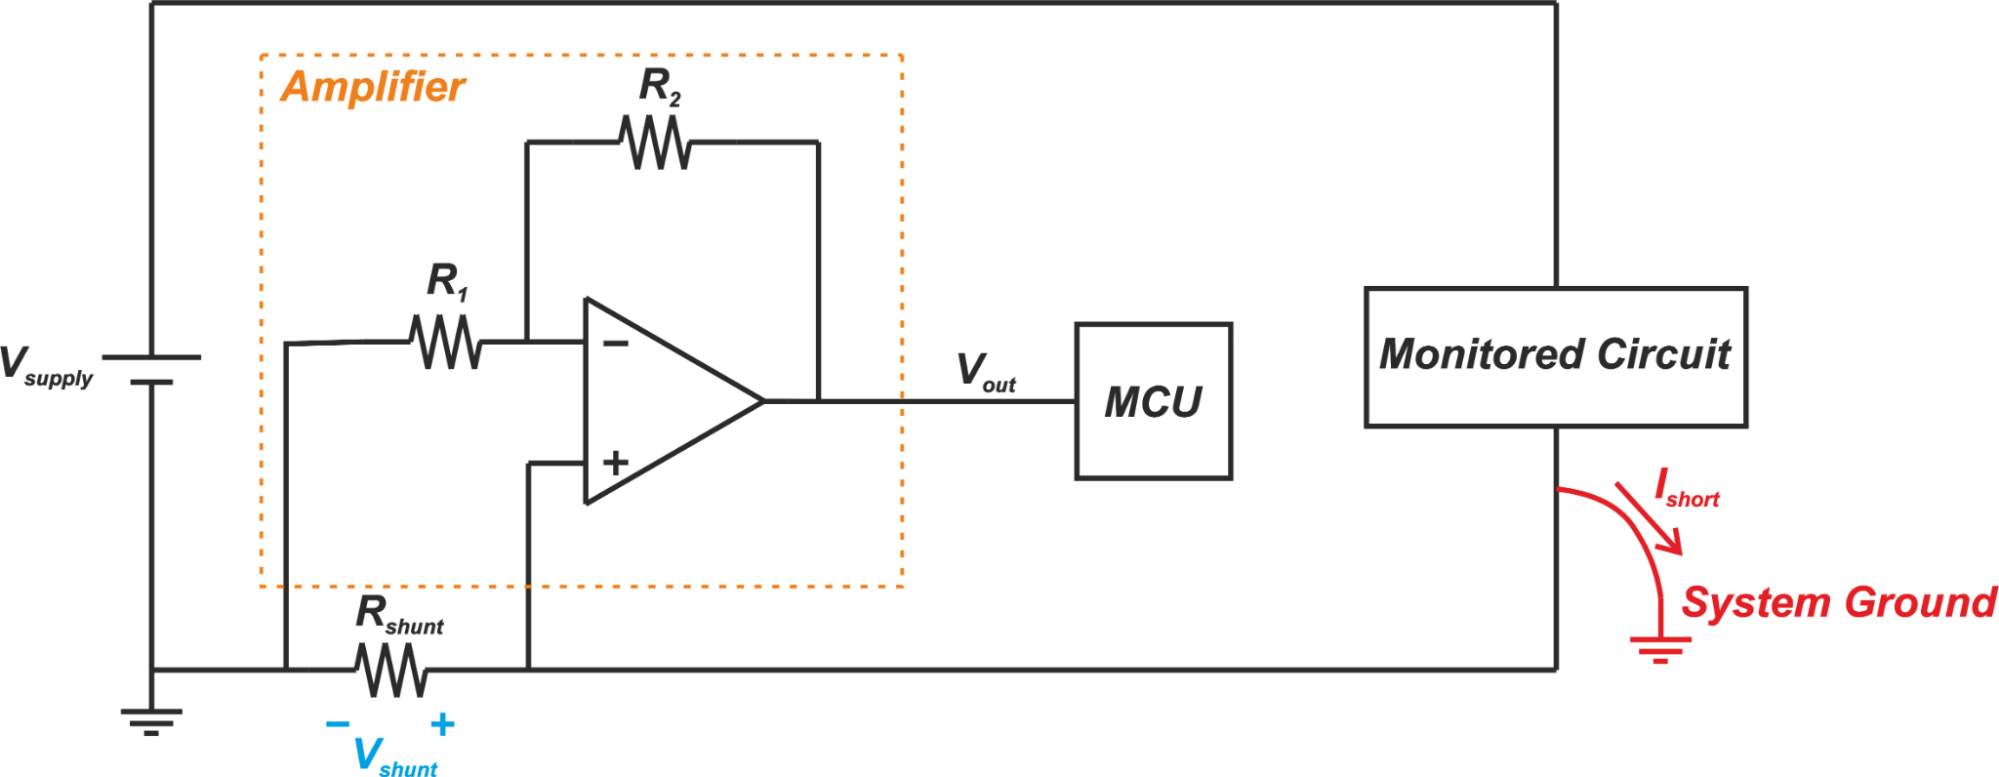
Figura 6
Sin embargo, la detección de corriente high‑side puede detectar las condiciones de fallo que ocurren aguas abajo de la resistencia shunt. Esto se muestra en la Figura 7.
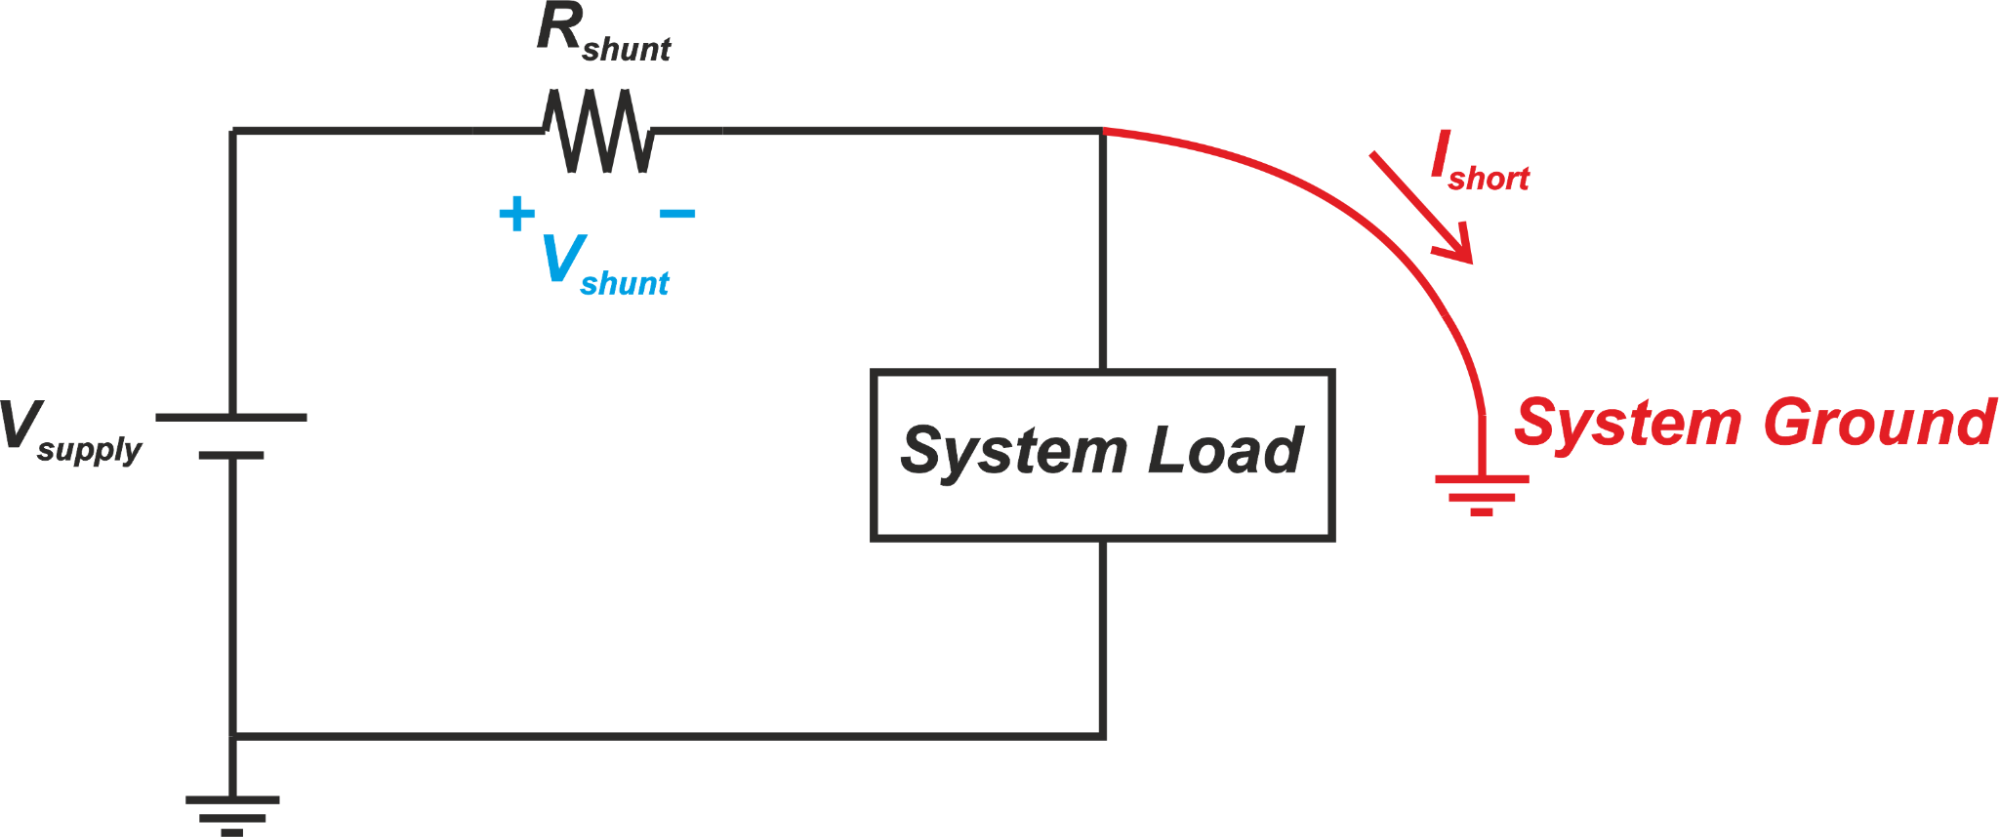
Figura 7
En este caso, la corriente de fallo pasa a través de la resistencia shunt. Por tanto, la circuitería de medición de corriente puede detectar la condición de cortocircuito y desencadenar la acción correctiva apropiada.
La detección high‑side puede simplificar el cableado
Otro inconveniente de la detección low‑side es que se necesitan dos hilos para alimentar el circuito monitorizado incluso si la tierra del sistema está disponible. Por ejemplo, en aplicaciones automotrices, el chasis del coche sirve como tierra común. Al estar el chasis al nivel de tierra del sistema, solo se necesita un hilo para alimentar una carga. Sin embargo, si la corriente a través de la carga es monitorizada por la técnica de medición low‑side, la tierra del sistema no puede usarse y se requieren dos hilos para la carga. Dado que la técnica de detección high‑side usa la tierra del sistema para la carga monitorizada, no sufre esta limitación. Por eso la detección high‑side es más adecuada para aplicaciones automotrices.
En el próximo artículo, examinaremos el esquema de la Figura 3 con mayor detalle. Veremos que esta estructura también es susceptible a la resistencia de trazas de PCB y una medición más precisa puede hacerse mediante un amplificador diferencial.
Conclusión
La principal ventaja de la detección low‑side es que configuraciones relativamente simples pueden usarse para amplificar el voltaje a través de la resistencia shunt. Sin embargo, la detección low‑side es susceptible a perturbaciones de tierra y no puede detectar condiciones de fallo. La detección low‑side se usa usualmente en aplicaciones de control de motor sensibles al coste que necesitan competir en el espacio del mercado de consumo.
Para ver una lista completa de mis artículos, visite esta página.
Sensor
- Guía práctica de divisores de corriente: construye, mide y simula con una batería de 6 V
- Limitaciones del Amplificador de Emisor Común: Distorsión, Temperatura y Desafíos de Alta Frecuencia
- Transistores Bipolares de Compuerta Aislada (IGBTs): Fusionando Precisión FET con Potencia BJT
- DIAC: El Disparador Bidireccional para Tiristores AC
- Entendiendo la Resistencia Eléctrica y la Seguridad en Circuitos
- Sistemas de Señal de Corriente: El Lazo 4–20 mA Explicado
- Domine el Diseño PCB: Consejos Probados para Integridad de Señal, EMI y Layout de Pistas
- Sensores de desplazamiento por corrientes de Foucault de alta precisión para aplicaciones industriales
- Mejora de la detección de corriente sin contacto en VE: Soluciones de diseño prácticas
- Chip sensor químico de límite cuántico permite detección rápida y precisa de compuestos traza
- Detección Avanzada de Campo Magnético con Tecnología de Red de Bragg en Fibra de NASA