



Optimización de la detección de inclinación de alta precisión: fundamentos del acelerómetro
Introducción
Los acelerómetros son la columna vertebral de los sistemas modernos de posicionamiento y monitorización, detectando tanto orientaciones estáticas relativas a la gravedad como movimientos dinámicos sutiles, como fallos incipientes en puentes. Desde sensores de bajo coste que giran la pantalla de tu teléfono hasta unidades tácticas controladas por exportación que guían vehículos militares y naves espaciales, su rendimiento en laboratorio debe traducirse en operación fiable en campo ante tensiones ambientales y térmicas impredecibles.
Para sistemas de inclinación de alta precisión, la calibración suele apuntar a precisión sub‑grado. Aprovechando dispositivos líderes de ruido ultra‑bajo como los ADXL354 y ADXL355 de Analog Devices, se pueden alcanzar precisiones de inclinación tan finas como 0.005° cuando las fuentes de error observables —offsets, deriva térmica, rectificación de vibración y sensibilidad cruzada— se calibran adecuadamente. Sin embargo, tensiones en el sensor pueden introducir offsets de hasta 20 mg, que se traducen en errores de inclinación superiores a 1°, subrayando la importancia de una mitigación meticulosa del estrés.
Esta serie explora las métricas de rendimiento de sistemas de detección de ángulo/inclinación de alta precisión usando acelerómetros MEMS. En esta primera entrega diseccionamos el diseño microscópico del sensor para iluminar cómo tensiones y deformaciones a nivel micron afectan la precisión. Entregas posteriores examinarán modos de fallo sorprendentes que surgen cuando se pasan por alto el diseño mecánico y físico, y concluirán con estrategias accionables para que los diseñadores maximicen el rendimiento en las aplicaciones más exigentes.
Fundamentos del diseño del sensor
Los acelerómetros MEMS abarcan un amplio espectro —desde gadgets de consumo a dispositivos de grado militar. Las variantes de alto rendimiento y bajo ruido ahora permiten detección de inclinación de precisión, imagen sísmica, robótica y estabilización de plataformas. Atributos clave para tales aplicaciones incluyen rendimiento de ruido excepcional, offset mínimo, alta repetitividad, baja deriva térmica y efectos de segundo orden despreciables como rectificación de vibración y sensibilidad cruzada.
Para comprender por qué un acelerómetro MEMS de 3 ejes se comporta diferente en cada eje, es instructivo examinar su arquitectura interna. La Figura 1 muestra el sistema masa‑resorte del ADXL355: una masa de prueba se mueve bajo aceleración, y su desplazamiento se detecta mediante un mecanismo de transducción. Los ejes X/Y emplean dedos capacitivos diferenciales en plano, mientras que el eje Z usa un capacitor de placas paralelas fuera de plano.
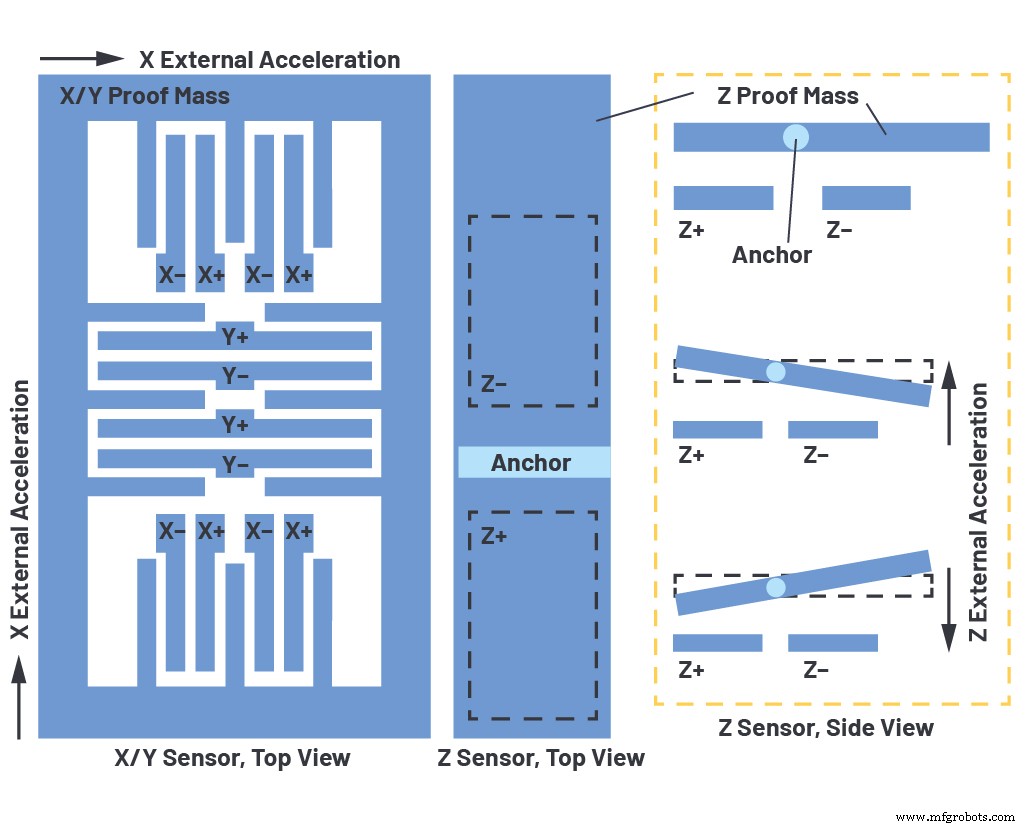
Figura 1. Arquitectura del sensor del ADXL355 de 3 ejes de Analog Devices. La masa de prueba X/Y se mueve lateralmente, alterando la capacitancia entre dedos anclados y móviles. El eje Z detecta movimiento fuera de plano mediante un capacitor de placas paralelas.
Cuando el estrés compresivo o tensil deforma el die, la masa de prueba suspendida no sigue al sustrato. Esto altera el hueco entre masa y sustrato. Para sensores X/Y, el hueco en plano se compensa largely por campos de borde, por lo que el efecto es modesto. El sensor Z, sin embargo, depende directamente de este hueco; la deformación produce por tanto un offset directo en la lectura Z. La ubicación central del sensor Z en el die amplifica aún más su susceptibilidad a la deformación.
Los gradientes de temperatura a lo largo del eje Z son también comunes, derivados de transferencia de calor asimétrica: conducción a través de soldadura en la base versus convección en la parte superior. Esta diferencia de temperatura residual introduce un offset no relacionado con la aceleración, comprometiendoさらに la precisión de inclinación si no se corrige.
En el próximo artículo de esta serie, abordaremos cómo adquirir un conjunto de datos base robusto, validar niveles de ruido esperados y preparar el terreno para técnicas avanzadas de calibración.
Referencias
[1] Chris Murphy. “Choosing the Most Suitable MEMs Accelerometer for Your Application—Part 1.” Analog Dialogue, Vol. 51, No. 4, October 2017.
[2] Chris Murphy. “Accelerometer Tilt Measure Over Temperature and in the Presence of Vibration.” Analog Dialogue, August 2017.
Incrustado
- Componentes de Alta Precisión: Qué Son y Por Qué Importan
- Centros de torneado CNC robustos de precisión para talleres de alto rendimiento
- Sensores digitales en maquinaria industrial: Función, tipos y mejores prácticas
- Lograr mediciones de temperatura de alta precisión con sensores de silicio avanzados
- Mouser presenta las últimas tecnologías de sensores en Sensors Expo 2019
- Sensores magnéticos Hall digitales: Fundamentos, diseño y aplicaciones automotrices
- ON Semiconductor lanza sensor imagen ARX3A0 low‑power, high‑frame‑rate para visión inteligente
- Melexis lanza sensor Hall‑effect ASIL‑ready para sistemas automotrices críticos de seguridad
- Texas Instruments lanza sensores de corriente Hall de cero deriva con precisión inigualable
- Sensor de Posición Inductivo Sin Contacto Desarrollado por la NASA para Control de Movimiento Preciso
- Sensor de posición inductivo sin contacto: tecnología de control de movimiento preciso de NASA