



Entendiendo los códigos de alarma Fanuc 6M/6T: Guía completa
Los códigos de alarma Fanuc 6 se aplican a controles CNC Fanuc System 6M y 6T. Para mecanizadores que trabajan en torno CNC con 6T o fresadora CNC con control Fanuc 6M.
Los códigos de alarma Fanuc System 6M y 6T se dividen como sigue:
- 210 a 245: Errores en interruptores de fin de carrera
- 400 a 445: Errores en sistema servo
- 600 a 603: Errores en PCB o cables
- 700 a 702: Sobrecalentamiento de sección o motor
- 900 a 999: Errores en memoria
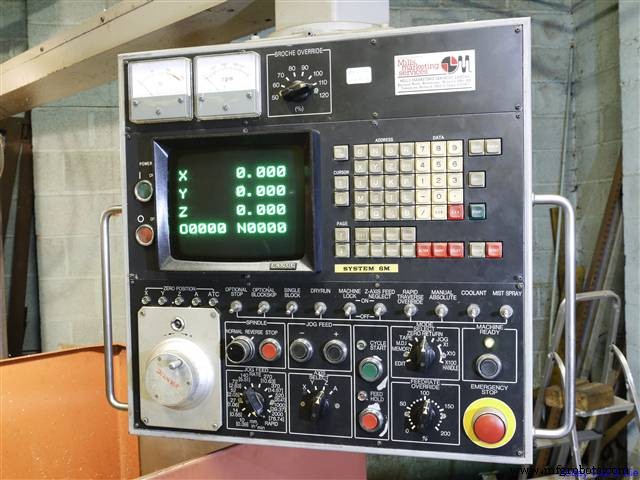
Códigos de alarma Fanuc 6M / 6T
Errores de programa u operador
| Alarma | Descripción |
|---|---|
| 000 | Volver a aplicar alimentación después de ingresar parámetro |
| 001 | Alarma TH (carácter con paridad incorrecta) Corregir cinta |
| 002 | Alarma TV (número de caracteres en bloque impar). Solo si verificación TV está activa |
| 003 | Dato supera máximo de dígitos permitidos |
| 004 | Número o signo (-) ingresado sin dirección al inicio de bloque |
| 005 | Dirección no seguida de dato apropiado sino de otra dirección o código EOB |
| 006 | Error de signo "-" (usado con dirección incompatible o dos signos "-") |
| 007 | Error de punto decimal "." (usado con dirección incompatible o dos puntos) |
| 008 | Posición de interruptor de lector de cinta no en AUTO (sin carrete) o REEL ON/OFF (con carretes) |
| 009 | Carácter inutilizable ingresado (E) |
| 010 | Código G inutilizable comandado (también si control no tiene la opción) |
| 011 | Avance no comandado en corte o avance inadecuado |
| 015 | Número de ejes comandados excede ejes controlables simultáneamente |
| 017 | Movimiento de eje adicional comandado sin opción de eje adicional |
| 018 | Eje adicional comandado simultáneamente con otro eje |
| 021 | Eje no incluido en plano seleccionado (G17, G18, G19) comandado en interpolación circular |
| 022 | Designación de radio en interpolación circular en NC sin opción de designación de radio |
| 023 | En interpolación circular por radio, cero comandado para dirección R |
| 030 | Número de compensación de herramienta demasiado grande para función D u H |
| 031 | En ajuste de compensación por G10, número de compensación tras P excesivo o no especificado |
| 032 | En ajuste de compensación por G10, cantidad de compensación excesiva |
| 035 | Corte por salto (G31) comandado en modo de compensación de radio |
| 036 | G45-G48 (Compensación de herramienta) comandados en modo de compensación de radio |
| 037 | Plano seleccionado (G17, G18, G19) cambiado en modo de compensación de radio |
| 038 | Sobrecorte en compensación de radio porque punto de inicio/fin de arco coincide con centro |
| 041 | Sobrecorte ocurrirá en compensación de radio |
| 044 | Uno de G27-G30 comandado en modo de ciclo fijo. Ciclo ATC (M06) en modo ciclo fijo |
| 045 | Ciclo ATC (M06) comandado en NC sin opción de retorno a punto de referencia |
| 046 | Distinto de P2, P3, P4 especificado en 2do, 3er, 4to retorno a punto de referencia |
| 047 | G27-G30 comandado para eje sin punto de referencia |
| 058 | En código S binario 4 dígitos 12-bit/analógico, comando excede max/min revoluciones husillo |
| 059 | No se encuentra programa para número de trabajo seleccionado (selección externa trabajo A) |
| 060 | Número de secuencia comandado no encontrado en búsqueda |
| 065 | Magnificación de escalado especificada fuera de 1-99999 |
| 066 | Escalado aplicado y resultado excede dimensión máxima programable |
| 067 | G51 (escalado ON) especificado en modo de compensación de radio |
| 070 | Área de memoria Fanuc insuficiente |
| 071 | Dirección a buscar no encontrada |
| 072 | Número de programas a almacenar excede 95 u 191 (191 es opción) |
| 073 | Número de programa ya usado |
| 074 | Número de programa distinto de 1-9999 |
| 075 | Número de programa o secuencia no encontrado en bloque inicial |
| 076 | Dirección P comandada en bloque con M98 |
| 077 | Subprograma llamado en triple anidamiento |
| 078 | Número de secuencia especificado por P en bloque con M98/M99 no encontrado |
| 079 | Programa memorizado y contenido de cinta no coinciden |
| 085 | Al almacenar datos en memoria por ASR o RS232C, error overrun o framing |
| 086 | Nivel de señal de interfaz RS232C incorrecto |
| 087 | Al almacenar datos por interfaz RS232 Fanuc, tiempo insuficiente |
| 090 | Retorno a punto de referencia no normal: punto de inicio muy cerca o señal de una vuelta no entra por fallo en codificador de pulsos |
| 091 | Retorno a punto de referencia no normal: avance demasiado bajo para sincronizar señal de una vuelta de codificador con contador de referencia |
| 092 | Eje designado por G27 no retornó a punto de referencia |
| 094 | Tipo P no especificado para reinicio de programa (tras interrupción, ajuste de sistema de coordenadas u ORIGIN ejecutado) |
| 095 | Tipo P no especificado para reinicio (tras interrupción, valor de compensación cero de trabajo externo cambió) |
| 096 | Tipo P no especificado para reinicio (tras interrupción, valor de compensación cero de trabajo cambió) |
| 097 | Tipo P no especificado para reinicio (tras interrupción, no se ejecutó operación automática) |
| 100 | Interruptor de ajuste de parámetros encendido. Presione reset tras apagarlo |
| 101 | Alimentación apagada mientras se reescribía memoria en edición de programa. Al generarse esta alarma, encienda alimentación manteniendo DELETE y RESET para limpiar memoria |
| 110 | Valor absoluto de dato de punto fijo excede límite superior (99999999) |
| 111 | Exponente de dato de punto flotante excede límite superior |
| 112 | Divisor es 0 |
| 113 | Función no usable por macro de usuario A usada |
| 114 | Error de formato excepto... |
| 115 | Valor no definido como número de variable asignado |
| 116 | Lado izquierdo de sustitución es variable de sustitución prohibida |
| 118 | Anidamiento de corchetes excede límite superior (5) |
| 119 | Argumento de SQRT negativo, o argumento de BCD negativo |
| 122 | Anidamiento de macro excede límite superior (4) |
| 123 | Comando de control de macro usado en modo cinta |
| 124 | DO END no corresponde 1:1 |
| 125 | Error de formato de (fórmula) |
| 126 | No se cumple 1 ≤ n ≤ 3 en DO n |
| 127 | Comando NC y macro mezclados |
| 128 | No se cumple 0 ≤ n ≤ 9999 en GO TO n |
| 129 | Dirección no permitida usada en . |
| 130 | En entrada de datos externa, dato de mayor dirección contiene error |
| 131 | En mensaje de alarma externa, cinco o más alarmas ocurridas |
| 132 | En mensaje de alarma externa, clear, no existe número de alarma correspondiente |
| 133 | En mensaje de alarma externa y mensaje de operador externo, dato de menor dirección contiene error |
| 170 | Programas números 8000-8999 y 9000-9899 siendo editados. Alarma solo si parámetro inhibe edición |
Errores en interruptores de límite de carrera
| Alarma | Descripción |
|---|---|
| 210 | Parte móvil tocó interruptor de límite de carrera X positivo |
| 211 | Parte móvil tocó interruptor de límite de carrera X negativo |
| 212 | Moviendo X en dirección positiva, entró en área prohibida de límite de carrera almacenado 1 |
| 213 | Moviendo X en dirección negativa, entró en área prohibida de límite de carrera almacenado 1 |
| 214 | Moviendo X en dirección positiva, entró en área prohibida de límite de carrera almacenado 2 |
| 215 | Moviendo X en dirección negativa, entró en área prohibida de límite de carrera almacenado 2 |
| 220 | Parte móvil tocó interruptor de límite de carrera Y positivo |
| 221 | Parte móvil tocó interruptor de límite de carrera Y negativo |
| 222 | Moviendo Y en dirección positiva, entró en área prohibida de límite de carrera almacenado 1 |
| 223 | Moviendo Y en dirección negativa, entró en área prohibida de límite de carrera almacenado 1 |
| 224 | Moviendo Y en dirección positiva, entró en área prohibida de límite de carrera almacenado 2 |
| 225 | Moviendo Y en dirección negativa, entró en área prohibida de límite de carrera almacenado 2 |
| 230 | Parte móvil tocó interruptor de límite de carrera Z positivo |
| 231 | Parte móvil tocó interruptor de límite de carrera Z negativo |
| 232 | Moviendo Z en dirección positiva, entró en área prohibida de límite de carrera almacenado 1 |
| 233 | Moviendo Z en dirección negativa, entró en área prohibida de límite de carrera almacenado 1 |
| 234 | Moviendo Z en dirección positiva, entró en área prohibida de límite de carrera almacenado 2 |
| 235 | Moviendo Z en dirección negativa, entró en área prohibida de límite de carrera almacenado 2 |
| 240 | Parte móvil tocó interruptor de límite de carrera 4º eje positivo |
| 241 | Parte móvil tocó interruptor de límite de carrera 4º eje negativo |
Errores en sistema servo
| Alarma | Descripción |
|---|---|
| 400 | Control recibió señal de sobrecarga de eje X, Y o Z |
| 401 | Señal READY (VRDY) de control de velocidad de X, Y o Z se apagó |
| 402 | Control recibió señal de sobrecarga de 4º eje |
| 403 | Señal READY (VARY) de control de velocidad de 4º eje se apagó |
| 404 | Señal READY (VARY) de control de velocidad de X, Y, Z no se apaga aunque READY (PRDY) de control de posición se apagó. O READY (VARY) ya encendido aunque PRDY apagado al encender |
| 405 | En retorno a punto de referencia, no se realiza correctamente por anomalía en NC o servo. Repetir retorno manual |
| 410 | Contenido de registro de error de eje X mayor que valor permitido con máquina parada |
| 411 | Contenido de registro de error de eje X mayor que valor permitido con máquina en movimiento |
| 412 | Deriva en eje X excesiva (excede 500 VELO) |
| 413 | Contenido de registro de error de eje X excede ±32767. O valor de comando de velocidad de conversor DA fuera de rango ±8191~±8192. Ajustes incorrectos causan esto |
| 414 | Sistema de detección de posición resolver/inductosyn de eje X en problema |
| 415 | Velocidad de avance excediendo 511875 unidades de detección/seg comandada en eje X. Ajuste incorrecto de CMR causa esto |
| 416 | Retroalimentación de posición de codificador de pulsos de eje X anormal (alarma de desconexión) |
| 420 | Contenido de registro de error de eje Y mayor que valor permitido con máquina parada |
| 421 | Contenido de registro de error de eje Y mayor que valor permitido con máquina en movimiento |
| 422 | Deriva en eje Y excesiva (excede 500 VELO) |
| 423 | Contenido de registro de error de eje Y excede ±32767. O valor de comando de velocidad de conversor DA fuera de rango. Ajustes incorrectos causan esto |
| 424 | Sistema de detección de posición DSCG de eje Y en problema |
| 425 | Velocidad de avance excediendo 511875 unidades/seg comandada en eje Y. Ajuste incorrecto de CMR causa esto |
| 426 | Retroalimentación de posición de codificador de pulsos Fanuc de eje Y anormal (alarma de desconexión) |
| 430 | Contenido de registro de error de eje Z mayor que valor permitido con máquina parada |
| 431 | Contenido de registro de error de eje Z mayor que valor permitido con máquina en movimiento |
| 432 | Deriva en eje Z excesiva (excede 500 VELO) |
| 433 | Contenido de registro de error de eje Z excede ±32767. O valor de comando de velocidad de conversor DA fuera de rango. Ajustes incorrectos causan esto |
| 434 | Sistema de detección de posición resolver/inductosyn de eje Z en problema |
| 435 | Velocidad de avance excediendo 511875 unidades/seg comandada en eje Z. Ajuste incorrecto de CMR causa esto |
| 436 | Retroalimentación de posición de codificador de pulsos de eje Z anormal (alarma de desconexión) |
| 440 | Contenido de registro de error de 4º eje mayor que valor permitido con máquina parada |
| 441 | Contenido de registro de error de 4º eje mayor que valor permitido con máquina en movimiento |
| 442 | Deriva en 4º eje excesiva (excede 500 VELO) |
| 443 | Contenido de registro de error de 4º eje excede ±32767. O valor de comando de velocidad de conversor DA fuera de rango. Ajustes incorrectos causan esto |
| 444 | Sistema de detección de posición resolver/inductosyn de 4º eje en problema |
| 425 | Velocidad de avance excediendo 511875 unidades/seg comandada en 4º eje. Ajuste incorrecto de CMR causa esto |
| 426 | Retroalimentación de posición de codificador de pulsos de eje adicional anormal (alarma de desconexión) |
Errores en PCB o cables
Alarma de conexión entre cada PCB
| Alarma | Descripción |
|---|---|
| 600 | Error de transferencia de datos en unidad de conexión o PC-modelo C |
| 601 | Relé esclavo apagado. (Conexiones entre unidad, MDI/DPL (MDI/CRT) y PCB maestro problemáticas. Otro caso: cambiar unidad de conexión) |
| 602 | Programa PC aún no cargado |
| 603 | Correspondencia entre NC y PC incorrecta o interrumpida. Cambiar PCB de control de secuencia de potencia o PCB maestro |
| 604 | No hay retención efectiva en lado MPU de PC-modelo B |
| 605 | Error de sistema en MPU de PC-modelo B |
| 606 | Paridad RAM/ROM en MPU de PC-modelo B |
| 607 | Error de transferencia de datos en Fanuc MDI y CRT |
Alarmas de sobrecalentamiento
Sobrecalentamiento de sección o motor
| Alarma | Descripción |
|---|---|
| 700 | Sobrecalentamiento de PCB maestro |
| 701 | Sobrecalentamiento de PCB para 4º eje |
| 702 | Sobrecalentamiento de motor DC para ejes X, Y, Z |
| 703 | Sobrecalentamiento de motor DC para 4º eje |
Errores en memoria
| Alarma | Descripción |
|---|---|
| 900 | Fallo en dispositivo burbuja (fallo señal de entrada para dispositivo burbuja) |
| 901 | Fallo en dispositivo burbuja (punto inicial no detectado inmediatamente tras encendido) |
| 902 | Fallo en dispositivo burbuja (error de tamaño de página, comando indefinido) |
| 903 | Fallo en dispositivo burbuja (transferencia perdida, tamaño de página excedido) |
| 904 | Fallo en dispositivo burbuja Fanuc (error de paridad) |
| 905 | Fallo en dispositivo burbuja (sin marcador) |
| 906 | Fallo en dispositivo burbuja (muchos bucles defectuosos) |
| 910 | Error de paridad RAM (byte bajo) |
| 911 | Error de paridad RAM (byte alto) |
| 920 | Error de sistema (alarma watchdog timer) |
| 930 | Error CPU (generación interrupción tipo 0, 3, 4) |
| 997 | Error de paridad ROM (PC ROM) |
| 998 | Error de paridad ROM (ROM básica) |
| 999 | Error de paridad ROM (sin correspondencia entre alto y bajo) |
Guía completa de alarmas Okuma OSP-P300S/P300L tipo C
Ejemplo de programa Okuma CNC: Arrastre de barra con Grippex accionado por refrigerante
máquina CNC
- Códigos de Alarma Haas CNC Explicados: Guía de Solución de Problemas
- Guía Completa de Códigos de Alarma Fanuc para Mecanizadores CNC
- Guía Completa de Códigos M Fanuc para Centros de Mecanizado Fadal
- Fanuc 21 Control CNC: Referencia Completa de Códigos de Alarma
- Referencia Completa Códigos Alarma Yasnac LX3 CNC
- Guía Referencia Completa Códigos Alarma Yasnac LX2 CNC
- Referencia Completa Códigos Alarma Yaskawa Yasnac LX1 CNC
- Referencia Completa Códigos Alarma Yasnac 3000G – Guía Rápida Solución Problemas
- Guía Completa de Códigos de Alarma Yasnac MX2 para Control CNC
- Guía Completa de Códigos de Alarma Fanuc Serie 15
- Historia de Fanuc: De 1956 a Líder Global en Robótica Industrial